
Kódoló#
Bevezetés#
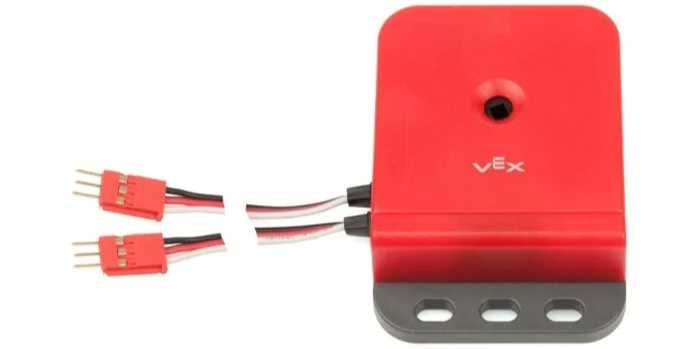
A encoder osztályát az optikai tengelykódolóval együtt használják, amely a tengely forgási helyzetét és sebességét méri. Belső optikai érzékelőket használ a tengely forgásának mértékének és sebességének érzékelésére, így hasznos a kerék forgásának, a kar helyzetének vagy más mechanizmusok követésére.
Osztálykonstruktor#
encoder(
  triport::port &port );
Osztálydestruktor#
Megsemmisíti a encoder objektumot és felszabadítja a hozzá tartozó erőforrásokat.
virtual ~encoder();
Paraméterek#
Paraméter |
Típus |
Leírás |
|---|---|---|
|
|
Az optikai tengelykódoló által használt kétportos csoport első 3 vezetékes portja. Az enkóder két szomszédos portot foglal el (A–B, C–D, E–F vagy G–H) vagy a Brainen, vagy egy 3 vezetékes expanderen. Adja meg a pár első portját (A, C, E vagy G), a következőképpen írva |
Példák#
// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
Tagfüggvények#
A encoder osztály a következő tagfüggvényeket tartalmazza:
setPosition— Beállítja a kódoló aktuális pozícióját egy megadott értékre.position— Visszaadja, hogy milyen messzire fordult el a kódoló.velocity— Visszaadja a kódoló aktuális forgási sebességét.
Bármely encoder tagfüggvény meghívása előtt létre kell hozni egy encoder példányt, az alábbiak szerint:
/* This constructor is required when using VS Code.
Encoder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
setPosition#
A kódoló aktuális pozícióját egy megadott értékre állítja be. Ezzel manuálisan beállítható a követett pozíció motor vagy más mechanizmus forgatása nélkül.
Available Functionsvoid setPosition(
double value,
rotationUnits units);
Paraméterek |
Típus |
Leírás |
|---|---|---|
|
|
A beállítandó forgatási pozíció. |
|
|
A pozíciót jelző mértékegység:
|
Ez a függvény nem ad vissza értéket.
position#
Visszaadja, hogy a kódolóhoz csatlakoztatott tengely milyen messzire fordult el.
Available Functionsdouble position(
rotationUnits units );
Paraméterek |
Típus |
Leírás |
|---|---|---|
|
|
A pozíciót jelző mértékegység:
|
double értéket ad vissza, amely a megadott egységekben mért forgatást jelöli.
velocity#
Visszaadja a kódoló forgási sebességét.
Available Functionsdouble velocity(
velocityUnits units );
Paraméterek |
Típus |
Leírás |
|---|---|---|
|
|
A sebesség ábrázolására használt mértékegység:
|
double et ad vissza, amely a megadott mértékegységben megadott sebességet jelöli.