
Codificador#
Introdução#
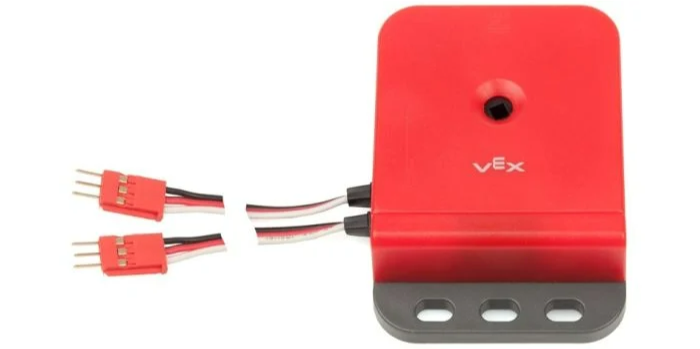
O codificador encoder é utilizado com o codificador ótico de eixo, que mede a posição e a velocidade de rotação de um eixo. Utiliza sensores óticos internos para detetar o quanto e quão rápido o eixo gira, tornando-o útil para rastrear a rotação das rodas, a posição dos braços ou outros mecanismos.
Construtor de Classes#
encoder(
  triport::port &port );
Destrutor de classes#
Destrói o objeto codificador encoder e liberta os recursos associados.
virtual ~encoder();
Parâmetros#
Parâmetro |
Tipo |
Descrição |
|---|---|---|
|
|
A primeira porta de 3 fios de um grupo de duas portas necessário utilizado pelo codificador óptico de eixo. O encoder ocupa duas portas adjacentes (A–B, C–D, E–F ou G–H) no Brain ou num expansor de 3 fios. Especifique a primeira porta do par (A, C, E ou G), escrita como |
Exemplos#
// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
Funções de membro#
A classe do codificador encoder inclui as seguintes funções membro:
setPosition— Define a posição actual do codificador para um valor especificado.position— Retorna o quanto o codificador rodou.velocity— Retorna a velocidade de rotação actual do codificador.
Antes de chamar qualquer função membro do codificador encoder , deve ser criada uma instância do codificador encoder , como se mostra abaixo:
/* This constructor is required when using VS Code.
Encoder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
setPosition#
Define a posição atual do encoder para um valor especificado. Isto pode ser utilizado para definir manualmente a posição rastreada sem rodar um motor ou outro mecanismo.
Available Functionsvoid setPosition(
double value,
rotationUnits units);
Parâmetros |
Tipo |
Descrição |
|---|---|---|
|
|
A posição rotacional a definir. |
|
|
A unidade que representa a posição:
|
Esta função não devolve qualquer valor.
position#
Retorna a distância que o eixo ligado ao codificador rodou.
Available Functionsdouble position(
rotationUnits units );
Parâmetros |
Tipo |
Descrição |
|---|---|---|
|
|
A unidade que representa a posição:
|
Retorna um valor double que representa a rotação nas unidades especificadas.
velocity#
Retorna a velocidade de rotação do codificador.
Available Functionsdouble velocity(
velocityUnits units );
Parâmetros |
Tipo |
Descrição |
|---|---|---|
|
|
The unit used to represent the velocity:
|
Retorna um valor do tipo double que representa a velocidade nas unidades especificadas.