
Kodare#
Introduktion#
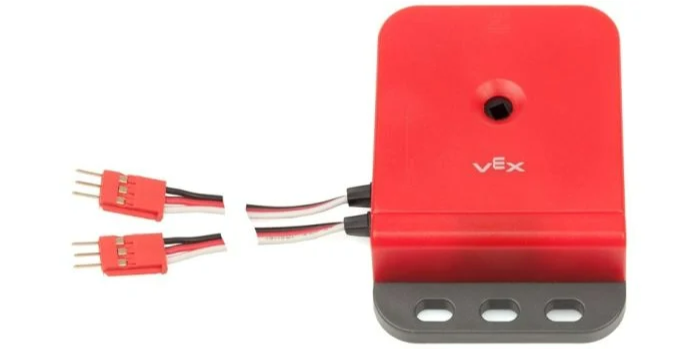
Klass encoder används med den optiska axelkodaren, som mäter en axels rotationsposition och hastighet. Den använder interna optiska sensorer för att detektera hur långt och hur snabbt axeln roterar, vilket gör den användbar för att spåra hjulrotation, armposition eller andra mekanismer.
Klasskonstruktor#
encoder(
  triport::port &port );
Klassförstörare#
Förstör encoder objektet och frigör tillhörande resurser.
virtual ~encoder();
Parametrar#
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Den första 3-trådsporten i en obligatorisk tvåportsgrupp som används av den optiska axelkodaren. Kodaren upptar två intilliggande portar (A–B, C–D, E–F eller G–H) på antingen Brain eller en 3-tråds expander. Ange den första porten i paret (A, C, E eller G), skriven som |
Exempel#
// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
Medlemsfunktioner#
Klassen encoder innehåller följande medlemsfunktioner:
setPosition— Ställer in kodarens aktuella position till ett angivet värde.position— Returnerar hur långt kodaren har roterat.velocity— Returnerar kodarens aktuella rotationshastighet.
Innan några encoder medlemsfunktioner anropas måste en encoder instans skapas, enligt nedan:
/* This constructor is required when using VS Code.
Encoder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
setPosition#
Ställer in kodarens aktuella position till ett angivet värde. Detta kan användas för att manuellt ställa in den spårade positionen utan att rotera en motor eller annan mekanism.
Available Functionsvoid setPosition(
double value,
rotationUnits units);
Parametrar |
Typ |
Beskrivning |
|---|---|---|
|
|
Rotationspositionen som ska ställas in. |
|
|
Enheten som representerar positionen:
|
Den här funktionen returnerar inget värde.
position#
Returnerar hur långt axeln som är ansluten till kodaren har roterat.
Available Functionsdouble position(
rotationUnits units );
Parametrar |
Typ |
Beskrivning |
|---|---|---|
|
|
Enheten som representerar positionen:
|
Returnerar double som representerar rotationen i de angivna enheterna.
velocity#
Returnerar kodarens rotationshastighet.
Available Functionsdouble velocity(
velocityUnits units );
Parametrar |
Typ |
Beskrivning |
|---|---|---|
|
|
Enheten som används för att representera hastigheten:
|
Returnerar double som representerar hastigheten i de angivna enheterna.