
Bộ mã hóa#
Giới thiệu#
Bộ mã hóa encoder được sử dụng với Bộ mã hóa trục quang học, dùng để đo vị trí và tốc độ quay của trục. Nó sử dụng các cảm biến quang học bên trong để phát hiện quãng đường và tốc độ quay của trục, rất hữu ích cho việc theo dõi vòng quay của bánh xe, vị trí của cánh tay robot hoặc các cơ cấu khác.
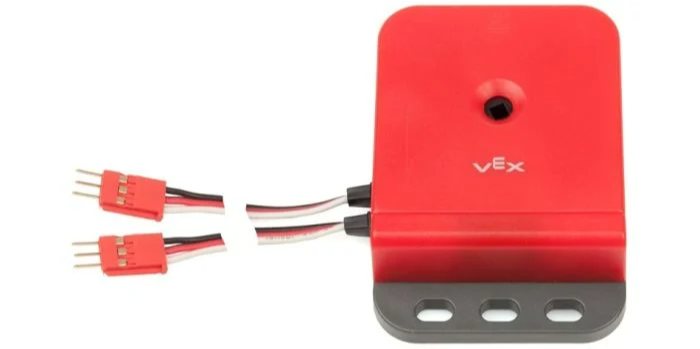
Hàm tạo lớp#
encoder(
  triport::port &port );
Lớp Destructor#
Hủy đối tượng encoder và giải phóng các tài nguyên liên quan.
virtual ~encoder();
Thông số#
Tham số |
Kiểu |
Sự miêu tả |
|---|---|---|
|
|
Cổng 3 dây đầu tiên của nhóm hai cổng bắt buộc được sử dụng bởi Bộ mã hóa trục quang. Bộ mã hóa chiếm hai cổng liền kề (A–B, C–D, E–F hoặc G–H) trên Bộ xử lý trung tâm (Brain) hoặc Bộ mở rộng 3 dây. Chỉ định cổng đầu tiên trong cặp (A, C, E hoặc G), được viết dưới dạng |
Ví dụ#
// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
Chức năng thành viên#
Lớp bộ mã hóa encoder bao gồm các hàm thành viên sau:
setPosition— Đặt vị trí hiện tại của bộ mã hóa thành một giá trị được chỉ định.position— Trả về mức độ xoay của bộ mã hóa.velocity— Trả về vận tốc quay hiện tại của bộ mã hóa.
Trước khi gọi bất kỳ hàm thành viên nào của bộ mã hóa encoder , cần phải tạo một thể hiện của bộ mã hóa encoder , như được hiển thị bên dưới:
/* This constructor is required when using VS Code.
Encoder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
setPosition#
Thiết lập vị trí hiện tại của bộ mã hóa về một giá trị xác định. Điều này có thể được sử dụng để thiết lập vị trí được theo dõi thủ công mà không cần xoay động cơ hoặc cơ cấu khác.
Available Functionsvoid setPosition(
double value,
rotationUnits units);
Thông số |
Kiểu |
Sự miêu tả |
|---|---|---|
|
|
Vị trí xoay cần thiết lập. |
|
|
The unit that represents the position:
|
Hàm này không trả về giá trị nào.
position#
Trả về giá trị cho biết trục nối với bộ mã hóa đã quay được bao nhiêu vòng.
Available Functionsdouble position(
rotationUnits units );
Thông số |
Kiểu |
Sự miêu tả |
|---|---|---|
|
|
The unit that represents the position:
|
Returns a double representing the rotation in the specified units.
velocity#
Trả về vận tốc quay của bộ mã hóa.
Available Functionsdouble velocity(
velocityUnits units );
Thông số |
Kiểu |
Sự miêu tả |
|---|---|---|
|
|
The unit used to represent the velocity:
|
Returns a double representing the velocity in the specified units.