
Кодировщик#
Введение#
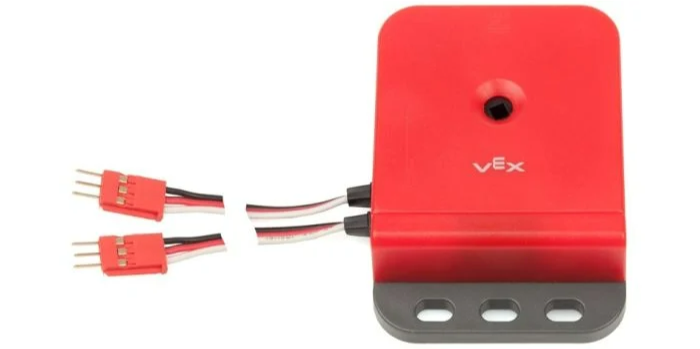
Энкодер класса encoder используется с оптическим энкодером вала, который измеряет положение и скорость вращения вала. Он использует внутренние оптические датчики для определения расстояния и скорости вращения вала, что делает его полезным для отслеживания вращения колеса, положения рычага или других механизмов.
Конструктор класса#
encoder(
  triport::port &port );
Деструктор класса#
Уничтожает объект кодировщика encoder и освобождает связанные с ним ресурсы.
virtual ~encoder();
Параметры#
Параметр |
Тип |
Описание |
|---|---|---|
|
|
Первый 3-проводной порт из требуемой двухпортовой группы, используемой оптическим энкодером вала. Энкодер занимает два смежных порта (A–B, C–D, E–F или G–H) либо на главном блоке управления, либо на 3-проводном расширителе. Укажите первый порт в паре (A, C, E или G), записав его как |
Примеры#
// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
Функции участников#
Класс encoder включает следующие функции-члены:
setPosition— Устанавливает текущее положение энкодера на указанное значение.position— Возвращает, насколько повернулся энкодер.velocity— Возвращает текущую скорость вращения энкодера.
Перед вызовом любых функций-членов кодировщика encoder необходимо создать экземпляр кодировщика encoder , как показано ниже:
/* This constructor is required when using VS Code.
Encoder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
setPosition#
Устанавливает текущее положение энкодера на заданное значение. Это позволяет вручную задавать отслеживаемое положение без вращения двигателя или другого механизма.
Available Functionsvoid setPosition(
double value,
rotationUnits units);
Параметры |
Тип |
Описание |
|---|---|---|
|
|
Положение вращения, которое необходимо установить. |
|
|
Единица измерения положения:
|
Эта функция не возвращает значения.
position#
Возвращает значение, на которое повернулся вал, соединенный с энкодером.
Available Functionsdouble position(
rotationUnits units );
Параметры |
Тип |
Описание |
|---|---|---|
|
|
Единица измерения положения:
|
Возвращает значение типа double представляющее собой угол поворота в указанных единицах.
velocity#
Возвращает угловую скорость энкодера.
Available Functionsdouble velocity(
velocityUnits units );
Параметры |
Тип |
Описание |
|---|---|---|
|
|
Единицы измерения скорости:
|
Возвращает значение типа double представляющее скорость в указанных единицах.