
এনকোডার#
ভূমিকা#
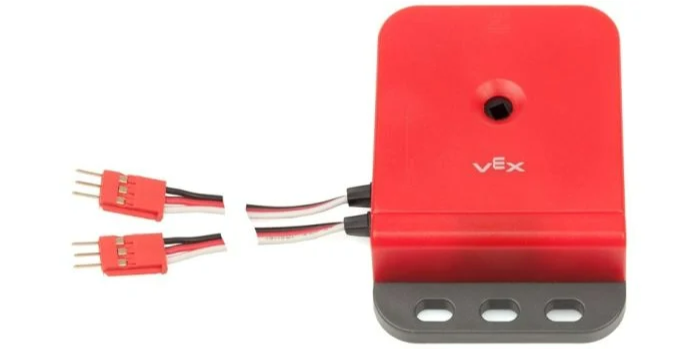
encoder ক্লাসটি অপটিক্যাল শ্যাফট এনকোডারের সাথে ব্যবহৃত হয়, যা একটি শ্যাফটের ঘূর্ণন অবস্থান এবং গতি পরিমাপ করে। শ্যাফটটি কতদূর এবং কত দ্রুত ঘোরে তা শনাক্ত করতে এটি অভ্যন্তরীণ অপটিক্যাল সেন্সর ব্যবহার করে, যা চাকার ঘূর্ণন, বাহুর অবস্থান বা অন্যান্য প্রক্রিয়া ট্র্যাক করার জন্য এটিকে উপযোগী করে তোলে।
ক্লাস কনস্ট্রাক্টর#
encoder(
  triport::port &port );
ক্লাস ডেস্ট্রাক্টর#
encoder অবজেক্টটি ধ্বংস করে এবং সংশ্লিষ্ট রিসোর্সসমূহ মুক্ত করে।
virtual ~encoder();
প্যারামিটার#
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
অপটিক্যাল শ্যাফট এনকোডার দ্বারা ব্যবহৃত একটি প্রয়োজনীয় দুই-পোর্ট গ্রুপের প্রথম ৩-ওয়্যার পোর্ট। এনকোডারটি ব্রেইন অথবা একটি ৩-ওয়্যার এক্সপান্ডার-এর দুটি সংলগ্ন পোর্ট (A–B, C–D, E–F, বা G–H) দখল করে। জোড়ার প্রথম পোর্টটি (A, C, E, বা G) নির্দিষ্ট করুন, যা |
উদাহরণ#
// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
সদস্যদের কার্যাবলী#
encoder ক্লাসে নিম্নলিখিত সদস্য ফাংশনগুলো অন্তর্ভুক্ত রয়েছে:
setPosition— এনকোডারের বর্তমান অবস্থান একটি নির্দিষ্ট মানে সেট করে।position— এনকোডারটি কতটুকু ঘুরেছে তা ফেরত দেয়।velocity— এনকোডারের বর্তমান ঘূর্ণন বেগ ফেরত দেয়।
যেকোনো encoder মেম্বার ফাংশন কল করার আগে, একটি encoder ইনস্ট্যান্স তৈরি করতে হবে, যেমনটি নিচে দেখানো হয়েছে:
/* This constructor is required when using VS Code.
Encoder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
setPosition#
এনকোডারের বর্তমান অবস্থানকে একটি নির্দিষ্ট মানে সেট করে। এটি ব্যবহার করে কোনো মোটর বা অন্য কোনো যন্ত্রাংশ না ঘুরিয়েই ট্র্যাক করা অবস্থানটি ম্যানুয়ালি সেট করা যায়।
Available Functionsvoid setPosition(
double value,
rotationUnits units);
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
যে ঘূর্ণন অবস্থানটি নির্ধারণ করতে হবে। |
|
|
The unit that represents the position:
|
এই ফাংশনটি কোনো মান ফেরত দেয় না।
position#
এনকোডারের সাথে সংযুক্ত শ্যাফটটি কতটুকু ঘুরেছে তা ফেরত দেয়।
Available Functionsdouble position(
rotationUnits units );
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
The unit that represents the position:
|
নির্দিষ্ট এককে ঘূর্ণন নির্দেশ করে এমন একটি double রিটার্ন করে।
velocity#
এনকোডারের ঘূর্ণন বেগ ফেরত দেয়।
Available Functionsdouble velocity(
velocityUnits units );
প্যারামিটার |
প্রকার |
বর্ণনা |
|---|---|---|
|
|
বেগ প্রকাশের একক:
|
নির্দিষ্ট এককে বেগ বোঝাতে একটি double রিটার্ন করে।