
Kodētājs#
Ievads#
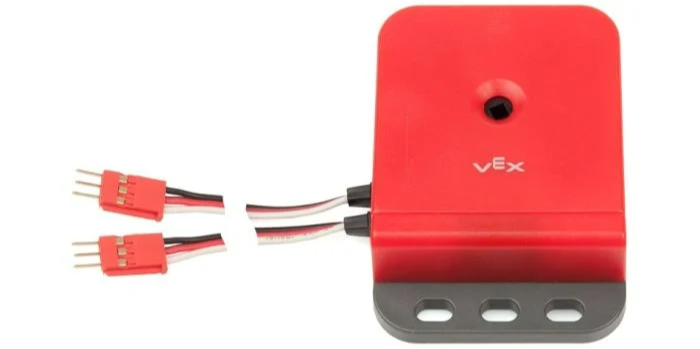
encoder klase tiek izmantota ar optisko vārpstas kodētāju, kas mēra vārpstas rotācijas pozīciju un ātrumu. Tas izmanto iekšējos optiskos sensorus, lai noteiktu, cik tālu un cik ātri griežas vārpsta, padarot to noderīgu riteņu rotācijas, sviras pozīcijas vai citu mehānismu izsekošanai.
Klases konstruktors#
encoder(
  triport::port &port );
Klases iznīcinātājs#
Iznīcina encoder objektu un atbrīvo saistītos resursus.
virtual ~encoder();
Parametri#
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
Pirmais 3 vadu ports no nepieciešamās divu portu grupas, ko izmanto optiskais vārpstas kodētājs. Kodētājs aizņem divus blakus esošus portus (A–B, C–D, E–F vai G–H) vai nu uz Brain, vai 3 vadu paplašinātāja. Norādiet pirmo portu pārī (A, C, E vai G), kas pierakstīts kā |
Piemēri#
// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
Dalībnieku funkcijas#
encoder klasē ir iekļautas šādas dalībfunkcijas:
setPosition— Iestata kodētāja pašreizējo pozīciju uz norādīto vērtību.position— Atgriež, cik tālu ir pagriezies kodētājs.velocity— Atgriež kodētāja pašreizējo rotācijas ātrumu.
Pirms jebkuru encoder dalībfunkciju izsaukšanas ir jāizveido encoder instance, kā parādīts zemāk:
/* This constructor is required when using VS Code.
Encoder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
setPosition#
Iestata kodētāja pašreizējo pozīciju uz norādīto vērtību. To var izmantot, lai manuāli iestatītu izsekoto pozīciju, negriežot motoru vai citu mehānismu.
Available Functionsvoid setPosition(
double value,
rotationUnits units);
Parametri |
Tips |
Apraksts |
|---|---|---|
|
|
Iestatāmā rotācijas pozīcija. |
|
|
The unit that represents the position:
|
Šī funkcija neatgriež vērtību.
position#
Atgriež, cik tālu ir pagriezusies ar kodētāju savienotā vārpsta.
Available Functionsdouble position(
rotationUnits units );
Parametri |
Tips |
Apraksts |
|---|---|---|
|
|
The unit that represents the position:
|
Atgriež skaitli double kas apzīmē rotāciju norādītajās vienībās.
velocity#
Atgriež kodētāja rotācijas ātrumu.
Available Functionsdouble velocity(
velocityUnits units );
Parametri |
Tips |
Apraksts |
|---|---|---|
|
|
Ātruma attēlošanai izmantotā mērvienība:
|
Atgriež skaitli double un kas apzīmē ātrumu norādītajās mērvienībās.