
Encodeur#
Introduction#
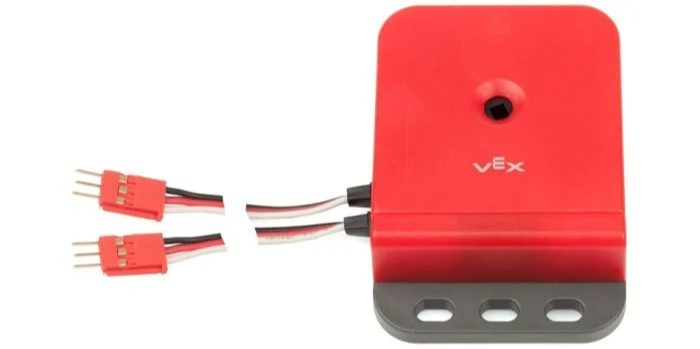
The encoder class is used with the Optical Shaft Encoder, which measures the rotational position and speed of a shaft. It uses internal optical sensors to detect how far and how fast the shaft turns, making it useful for tracking wheel rotation, arm position, or other mechanisms.
Constructeur de classe#
encoder(
  triport::port &port );
Destructeur de classe#
Détruit l’objet encoder et libère les ressources associées.
virtual ~encoder();
Paramètres#
Paramètre |
Taper |
Description |
|---|---|---|
|
|
The first 3-Wire Port of a required two-port group used by the Optical Shaft Encoder. The encoder occupies two adjacent ports (A–B, C–D, E–F, or G–H) on either the Brain or a 3-Wire Expander. Specify the first port in the pair (A, C, E, or G), written as |
Exemples#
// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
Fonctions des membres#
La classe encoder comprend les fonctions membres suivantes :
setPosition— Définit la position actuelle de l’encodeur sur une valeur spécifiée.position— Renvoie la distance de rotation de l’encodeur.velocity— Renvoie la vitesse de rotation actuelle de l’encodeur.
Avant d’appeler les fonctions membres de l’encodeur encoder , une instance de l’encodeur encoder doit être créée, comme indiqué ci-dessous :
/* This constructor is required when using VS Code.
Encoder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
setPosition#
Définit la position actuelle de l’encodeur sur une valeur spécifiée. Ceci permet de définir manuellement la position suivie sans actionner un moteur ou un autre mécanisme.
Available Functionsvoid setPosition(
double value,
rotationUnits units);
Paramètres |
Taper |
Description |
|---|---|---|
|
|
Position de rotation à définir. |
|
|
L’unité qui représente la position :
|
Cette fonction ne renvoie aucune valeur.
position#
Indique la distance de rotation de l’arbre relié à l’encodeur.
Available Functionsdouble position(
rotationUnits units );
Paramètres |
Taper |
Description |
|---|---|---|
|
|
L’unité qui représente la position :
|
Renvoie un double représentant la rotation dans les unités spécifiées.
velocity#
Renvoie la vitesse de rotation de l’encodeur.
Available Functionsdouble velocity(
velocityUnits units );
Paramètres |
Taper |
Description |
|---|---|---|
|
|
Unité utilisée pour représenter la vitesse :
|
Renvoie un double représentant la vitesse dans les unités spécifiées.