
Κωδικοποιητής#
Εισαγωγή#
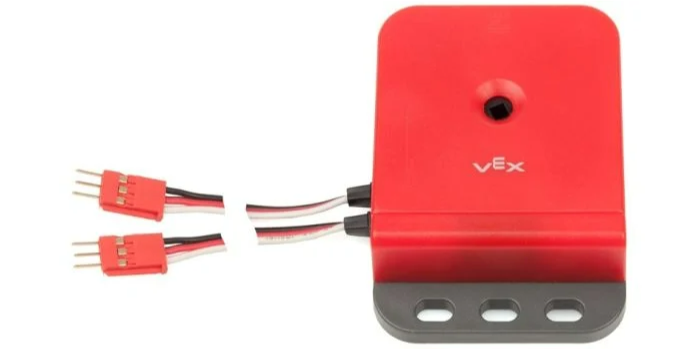
Η κλάση κωδικοποιητή encoder χρησιμοποιείται με τον κωδικοποιητή οπτικού άξονα, ο οποίος μετρά τη θέση περιστροφής και την ταχύτητα ενός άξονα. Χρησιμοποιεί εσωτερικούς οπτικούς αισθητήρες για να ανιχνεύσει πόσο μακριά και πόσο γρήγορα περιστρέφεται ο άξονας, καθιστώντας τον χρήσιμο για την παρακολούθηση της περιστροφής του τροχού, της θέσης του βραχίονα ή άλλων μηχανισμών.
Κατασκευαστής κλάσης#
encoder(
  triport::port &port );
Καταστροφέας κλάσης#
Καταστρέφει το αντικείμενο κωδικοποιητή encoder και απελευθερώνει τους σχετικούς πόρους.
virtual ~encoder();
Παράμετροι#
Παράμετρος |
Τύπος |
Περιγραφή |
|---|---|---|
|
|
Η πρώτη θύρα 3 καλωδίων μιας απαιτούμενης ομάδας δύο θυρών που χρησιμοποιείται από τον κωδικοποιητή οπτικού άξονα. Ο κωδικοποιητής καταλαμβάνει δύο γειτονικές θύρες (A–B, C–D, E–F ή G–H) είτε στον εγκέφαλο είτε σε έναν επεκτατή 3 καλωδίων. Καθορίστε την πρώτη θύρα στο ζεύγος (A, C, E ή G), γραμμένη ως |
Παραδείγματα#
// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
Συναρτήσεις Μελών#
Η κλάση κωδικοποιητή encoder περιλαμβάνει τις ακόλουθες συναρτήσεις-μέλη:
setPosition— Ορίζει την τρέχουσα θέση του κωδικοποιητή σε μια καθορισμένη τιμή.position— Επιστρέφει την περιστροφή του κωδικοποιητή.velocity— Επιστρέφει την τρέχουσα ταχύτητα περιστροφής του κωδικοποιητή.
Πριν από την κλήση οποιασδήποτε συνάρτησης μέλους encoder , πρέπει να δημιουργηθεί μια παρουσία encoder , όπως φαίνεται παρακάτω:
/* This constructor is required when using VS Code.
Encoder configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create an encoder instance in Ports A and B
encoder EncoderA = encoder(Brain.ThreeWirePort.A);
setPosition#
Ορίζει την τρέχουσα θέση του κωδικοποιητή σε μια καθορισμένη τιμή. Αυτό μπορεί να χρησιμοποιηθεί για χειροκίνητο ορισμό της θέσης παρακολούθησης χωρίς περιστροφή κινητήρα ή άλλου μηχανισμού.
Available Functionsvoid setPosition(
double value,
rotationUnits units);
Παράμετροι |
Τύπος |
Περιγραφή |
|---|---|---|
|
|
Η περιστροφική θέση που θα οριστεί. |
|
|
Η μονάδα που αντιπροσωπεύει τη θέση:
|
Αυτή η συνάρτηση δεν επιστρέφει τιμή.
position#
Επιστρέφει την περιστροφή του άξονα που είναι συνδεδεμένος στον κωδικοποιητή.
Available Functionsdouble position(
rotationUnits units );
Παράμετροι |
Τύπος |
Περιγραφή |
|---|---|---|
|
|
Η μονάδα που αντιπροσωπεύει τη θέση:
|
Επιστρέφει ένα double που αντιπροσωπεύει την περιστροφή στις καθορισμένες μονάδες.
velocity#
Επιστρέφει την ταχύτητα περιστροφής του κωδικοποιητή.
Available Functionsdouble velocity(
velocityUnits units );
Παράμετροι |
Τύπος |
Περιγραφή |
|---|---|---|
|
|
Η μονάδα που χρησιμοποιείται για την αναπαράσταση της ταχύτητας:
|
Επιστρέφει ένα double που αντιπροσωπεύει την ταχύτητα στις καθορισμένες μονάδες.