
Alat pengukur jarak sasaran#
Perkenalan#
Pengukur Jarak Ultrasonik mengukur jarak ke objek terdekat menggunakan gelombang suara. Cara kerjanya adalah dengan mengirimkan pulsa ultrasonik dan mengukur berapa lama waktu yang dibutuhkan suara untuk memantul kembali.
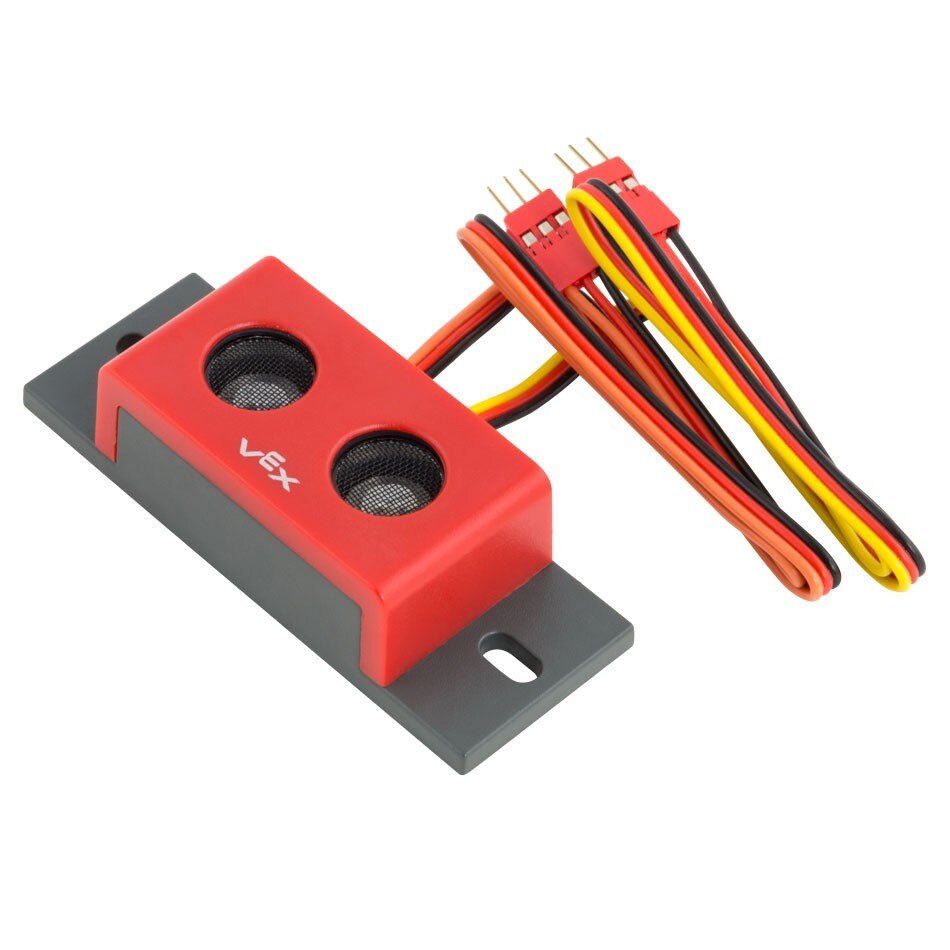
Halaman ini menggunakan range_finder sebagai contoh nama Range Finder. Ganti dengan nama yang Anda konfigurasi sendiri sesuai kebutuhan.
Berikut adalah daftar metode yang tersedia:
found_object– Mengembalikan apakah Range Finder mendeteksi suatu objek.distance– Mengembalikan jarak antara Range Finder dan objek terdekat yang terdeteksi.
Konstruktor – Menginisialisasi Range Finder secara manual.
Sonar– Buat Pencari Jarak.
objek ditemukan#
found_object mengembalikan Boolean yang menunjukkan apakah Range Finder mendeteksi objek dalam bidang pandangnya.
True– Pengukur Jarak mendeteksi sebuah objek.False– Pengukur Jarak tidak mendeteksi objek.
Usage:
range_finder.found_object()
Parameter |
Keterangan |
|---|---|
Metode ini tidak memiliki parameter. |
jarak#
distance mengembalikan jarak terukur ke objek terdekat yang terdeteksi oleh sensor sebagai desimal float.
Usage:
range_finder.distance(units)
Parameter |
Keterangan |
|---|---|
|
Satuan yang akan mewakili jarak: |
Konstruktor#
Konstruktor digunakan untuk membuat Sonar secara manual, yang diperlukan untuk mengkonfigurasi Range Finder di luar VEXcode.
Sonar#
Sonar membuat Pengukur Jarak.
Usage:
Sonar(port)
Parameter |
Keterangan |
|---|---|
|
Port 3-Kawat yang terhubung dengan Pencari Jarak:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)