
거리 측정기#
소개#
초음파 거리 측정기는 음파를 이용하여 가장 가까운 물체까지의 거리를 측정합니다. 초음파 펄스를 발사하고 음이 반사되어 돌아오는 데 걸리는 시간을 측정하는 방식으로 작동합니다.
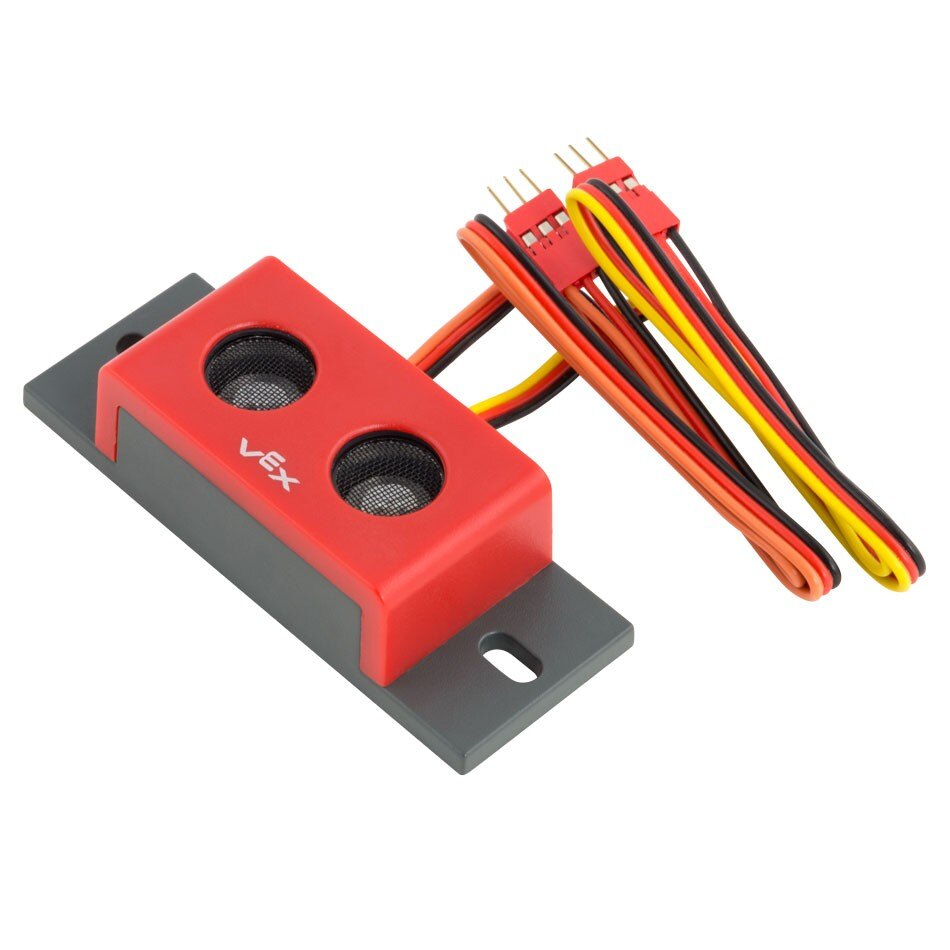
이 페이지에서는 예시 범위 찾기 이름으로 range_finder 사용합니다. 필요에 따라 구성한 이름으로 바꾸십시오.
다음은 사용 가능한 방법 목록입니다.
found_object– 범위 찾기가 객체를 감지했는지 여부를 반환합니다.distance– 거리 측정기와 가장 가까운 감지된 객체 사이의 거리를 반환합니다.
생성자 – 범위 찾기 객체를 수동으로 초기화합니다.
Sonar– 거리 측정기를 생성합니다.
found_object#
found_object 은 범위 찾기가 시야 내에서 객체를 감지했는지 여부를 나타내는 Boolean을 반환합니다.
True– 거리 측정기가 물체를 감지하고 있습니다.False– 거리 측정기가 물체를 감지하지 못했습니다.
Usage:
range_finder.found_object()
매개변수 |
설명 |
|---|---|
이 메서드에는 매개변수가 없습니다. |
거리#
distance 센서가 감지한 가장 가까운 물체까지의 측정된 거리를 소수로 반환합니다float.
Usage:
range_finder.distance(units)
매개변수 |
설명 |
|---|---|
|
거리를 나타내는 단위는 |
건설업자#
생성자는 VEXcode 외부에서 거리 측정기를 구성하는 데 필요한 Sonar 객체를 수동으로 생성하는 데 사용됩니다.
Sonar#
Sonar 거리 측정기를 생성합니다.
Usage:
Sonar(port)
매개변수 |
설명 |
|---|---|
|
거리 측정기가 연결된 3선 포트: |
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)