
Dálkoměr#
Zavedení#
Ultrazvukový dálkoměr měří vzdálenost k nejbližšímu objektu pomocí zvukových vln. Funguje tak, že vysílá ultrazvukový impuls a měří, jak dlouho trvá, než se zvuk odrazí zpět.
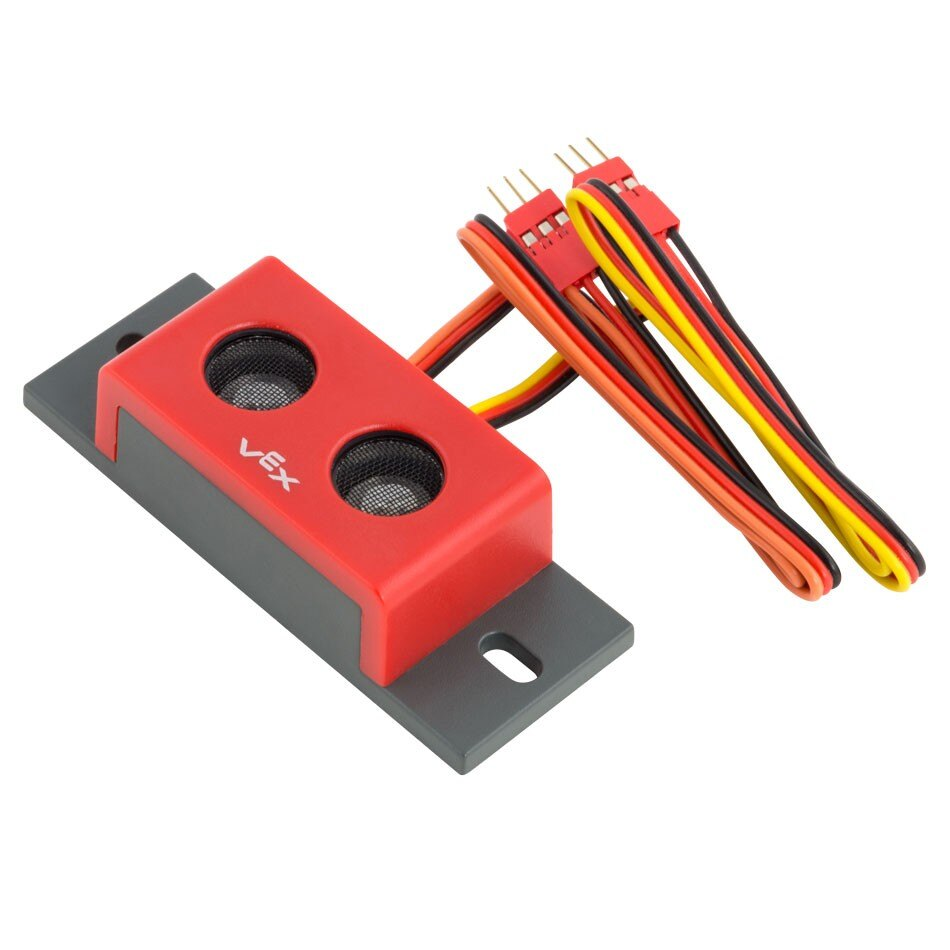
Tato stránka používá jako příklad názvu dálkoměru range_finder V případě potřeby jej nahraďte vlastním nakonfigurovaným názvem.
Níže je uveden seznam dostupných metod:
found_object– Vrací, zda dálkoměr detekoval objekt.distance– Vrátí vzdálenost mezi dálkoměrem a nejbližším detekovaným objektem.
Konstruktory – Ruční inicializace dálkoměru.
Sonar– Vytvořte dálkoměr.
nalezený_objekt#
found_object vrací hodnotu Boolean, která indikuje, zda dálkoměr detekuje objekt ve svém zorném poli.
True– Dálkoměr detekuje objekt.False– Dálkoměr nedetekuje žádný objekt.
Usage:
range_finder.found_object()
Parametry |
Popis |
|---|---|
Tato metoda nemá žádné parametry. |
vzdálenost#
distance vrací naměřenou vzdálenost k nejbližšímu objektu detekovanému senzorem jako desetinné číslo float.
Usage:
range_finder.distance(units)
Parametr |
Popis |
|---|---|
|
Jednotka, která bude vyjadřovat vzdálenost: |
Konstruktéři#
Constructors are used to manually create Sonar objects, which are necessary for configuring Range Finders outside of VEXcode.
Sonar#
Sonar vytvoří dálkoměr.
Usage:
Sonar(port)
Parametr |
Popis |
|---|---|
|
3vodičový port, ke kterému je připojen dálkoměr:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)