
Entfernungsmesser#
Einführung#
Der Ultraschall-Entfernungsmesser misst die Entfernung zum nächsten Objekt mithilfe von Schallwellen. Er funktioniert, indem er einen Ultraschallimpuls aussendet und misst, wie lange der Schall benötigt, um zurückzukehren.
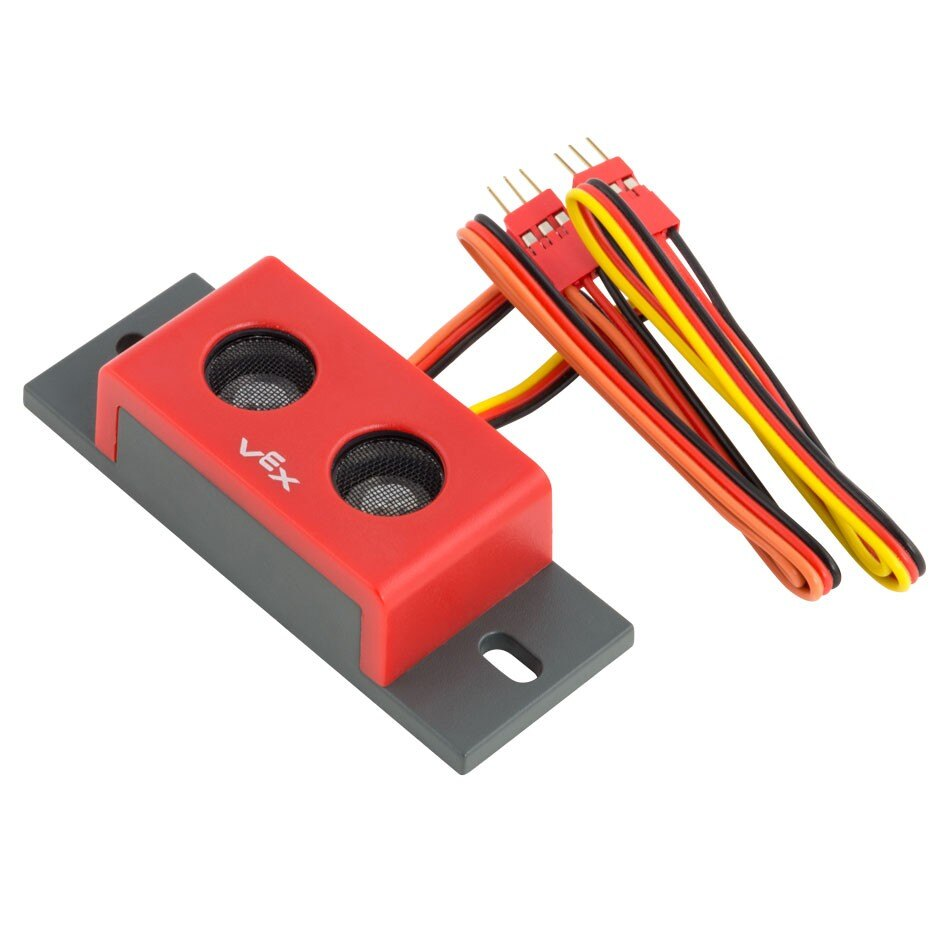
Diese Seite verwendet range_finder als Beispielnamen für den Entfernungsmesser. Ersetzen Sie ihn bei Bedarf durch Ihren eigenen Namen.
Nachfolgend finden Sie eine Liste der verfügbaren Methoden:
found_object– Gibt zurück, ob der Entfernungsmesser ein Objekt erkennt.distance– Gibt die Entfernung zwischen dem Entfernungsmesser und dem nächstgelegenen erkannten Objekt zurück.
Konstruktoren – Entfernungsmesser manuell initialisieren.
Sonar– Einen Entfernungsmesser erstellen.
gefundenes Objekt#
found_object gibt einen Boolean zurück, der angibt, ob der Entfernungsmesser ein Objekt in seinem Sichtfeld erkennt.
True– Der Entfernungsmesser erkennt ein Objekt.False– Der Entfernungsmesser erkennt kein Objekt.
Usage:
range_finder.found_object()
Parameter |
Beschreibung |
|---|---|
Diese Methode hat keine Parameter. |
Distanz#
distance gibt die gemessene Entfernung zum nächstgelegenen vom Sensor erfassten Objekt als Dezimalzahl float zurück.
Usage:
range_finder.distance(units)
Parameter |
Beschreibung |
|---|---|
|
Die Einheit, die die Entfernung darstellt: |
Konstruktoren#
Konstruktoren werden verwendet, um manuell Sonar Objekte zu erstellen, die für die Konfiguration von Entfernungsmessern außerhalb von VEXcode erforderlich sind.
Sonar#
Sonar erstellt einen Entfernungsmesser.
Usage:
Sonar(port)
Parameter |
Beschreibung |
|---|---|
|
Der 3-Draht-Anschluss, an den der Entfernungsmesser angeschlossen ist:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)