
Etäisyysmittari#
Johdanto#
Ultraäänietäisyysmittari mittaa etäisyyden lähimpään kohteeseen ääniaaltojen avulla. Se toimii lähettämällä ultraäänipulssin ja mittaamalla, kuinka kauan äänen heijastuminen takaisin kestää.
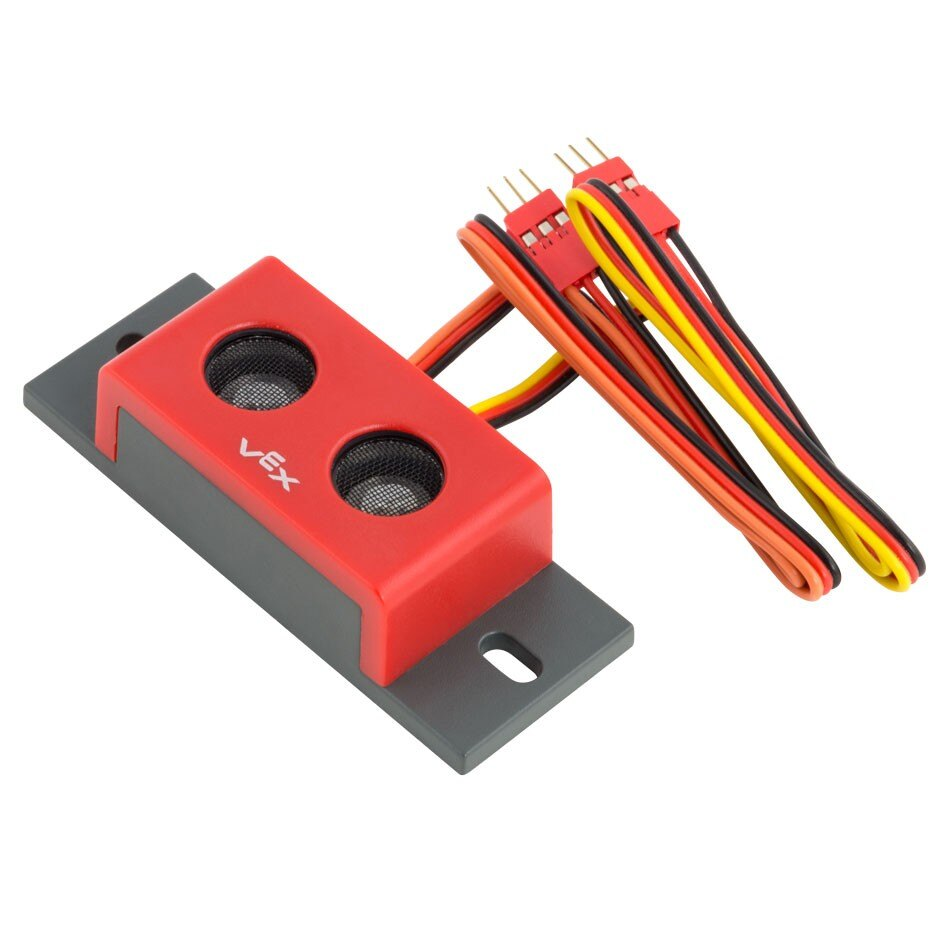
Tällä sivulla käytetään esimerkkinä etäisyysmittarin nimeä range_finder Korvaa se tarvittaessa omalla määritetyllä nimelläsi.
Alla on luettelo käytettävissä olevista menetelmistä:
found_object– Palauttaa, havaitseeko etäisyysmittari kohteen.distance– Palauttaa etäisyysmittarin ja lähimmän havaitun kohteen välisen etäisyyden.
Konstruktorit – Etäisyysmittarin manuaalinen alustaminen.
Sonar– Luo etäisyysmittari.
löydetty_objekti#
found_object palauttaa arvon Boolean, joka ilmaisee, havaitseeko etäisyysmittari kohteen näkökentässään.
True– Etäisyysmittari havaitsee kohteen.False– Etäisyysmittari ei havaitse kohdetta.
Usage:
range_finder.found_object()
Parametrit |
Kuvaus |
|---|---|
Tällä menetelmällä ei ole parametreja. |
etäisyys#
distance palauttaa mitatun etäisyyden anturin havaitsemaan lähimpään kohteeseen desimaalilukuna float.
Usage:
range_finder.distance(units)
Parametri |
Kuvaus |
|---|---|
|
Etäisyyttä edustava yksikkö: |
Rakentajat#
Konstruktoreita käytetään Sonar -objektien luomiseen manuaalisesti, mikä on tarpeen etäisyysmittarien konfiguroimiseksi VEXcoden ulkopuolella.
Sonar#
Sonar luo etäisyysmittarin.
Usage:
Sonar(port)
Parametri |
Kuvaus |
|---|---|
|
3-johtiminen portti, johon etäisyysmittari on kytketty:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)