
Далекомір#
Вступ#
Ультразвуковий далекомір вимірює відстань до найближчого об’єкта за допомогою звукових хвиль. Він працює, посилаючи ультразвуковий імпульс і вимірюючи час, необхідний для відбиття звуку назад.
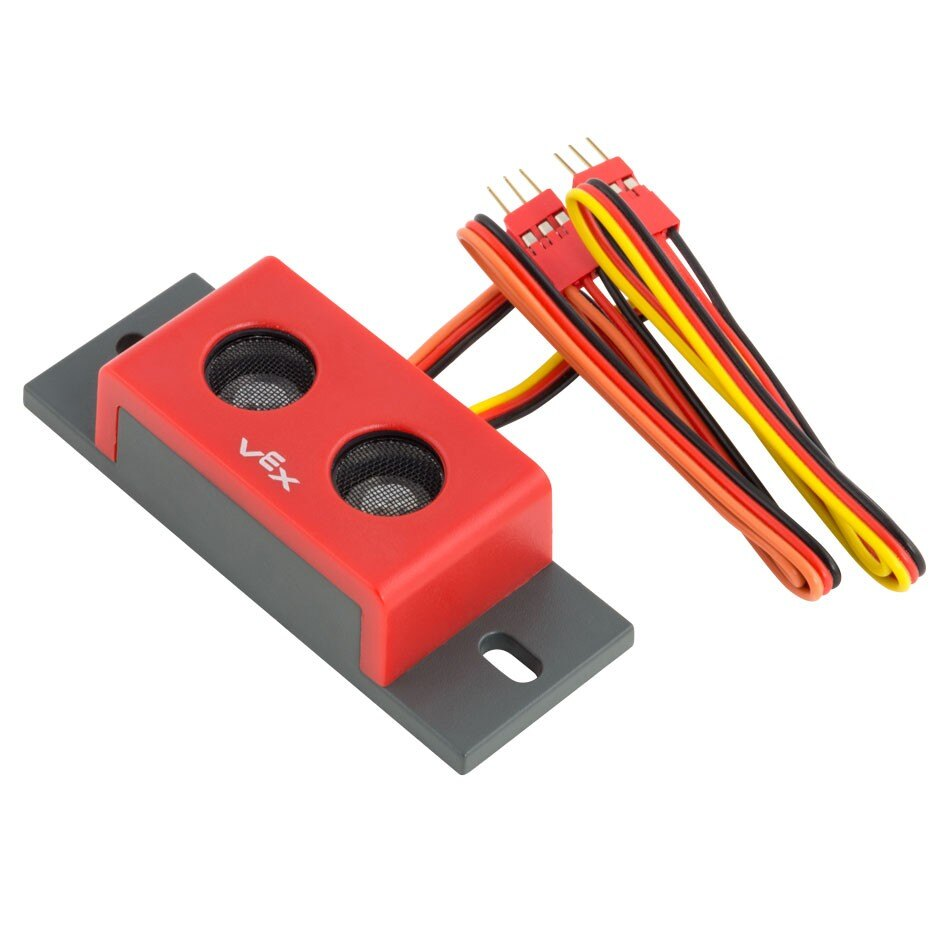
На цій сторінці як приклад назви далекоміра використовується range_finder За потреби замініть її власною налаштованою назвою.
Нижче наведено список доступних методів:
found_object– Повертає, чи виявило далекомір об’єкт.distance– Повертає відстань між далекоміром та найближчим виявленим об’єктом.
Конструктори – ініціалізують далекомір вручну.
Sonar– Створіть далекомір.
знайдений_об’єкт#
found_object повертає значення Boolean, яке вказує, чи виявляє далекомір об’єкт у своєму полі зору.
True– Далекомір виявляє об’єкт.False– Далекомір не виявляє об’єкт.
Usage:
range_finder.found_object()
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
відстань#
distance повертає виміряну відстань до найближчого об’єкта, виявленого датчиком, у вигляді десяткового числа float.
Usage:
range_finder.distance(units)
Параметр |
Опис |
|---|---|
|
Одиниця вимірювання відстані: |
Конструктори#
Конструктори використовуються для ручного створення об’єктів Sonar , які необхідні для налаштування далекомірів поза VEXcode.
Sonar#
Sonar створює далекомір.
Usage:
Sonar(port)
Параметр |
Опис |
|---|---|
|
3-провідний порт, до якого підключено далекомір:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)