
റേഞ്ച് ഫൈൻഡർ#
ആമുഖം#
അൾട്രാസോണിക് റേഞ്ച് ഫൈൻഡർ ശബ്ദതരംഗങ്ങൾ ഉപയോഗിച്ച് ഏറ്റവും അടുത്തുള്ള വസ്തുവിലേക്കുള്ള ദൂരം അളക്കുന്നു. ഒരു അൾട്രാസോണിക് പൾസ് അയച്ച് ശബ്ദം തിരികെ എത്താൻ എത്ര സമയമെടുക്കുന്നുവെന്ന് അളക്കുന്നതിലൂടെയാണ് ഇത് പ്രവർത്തിക്കുന്നത്.
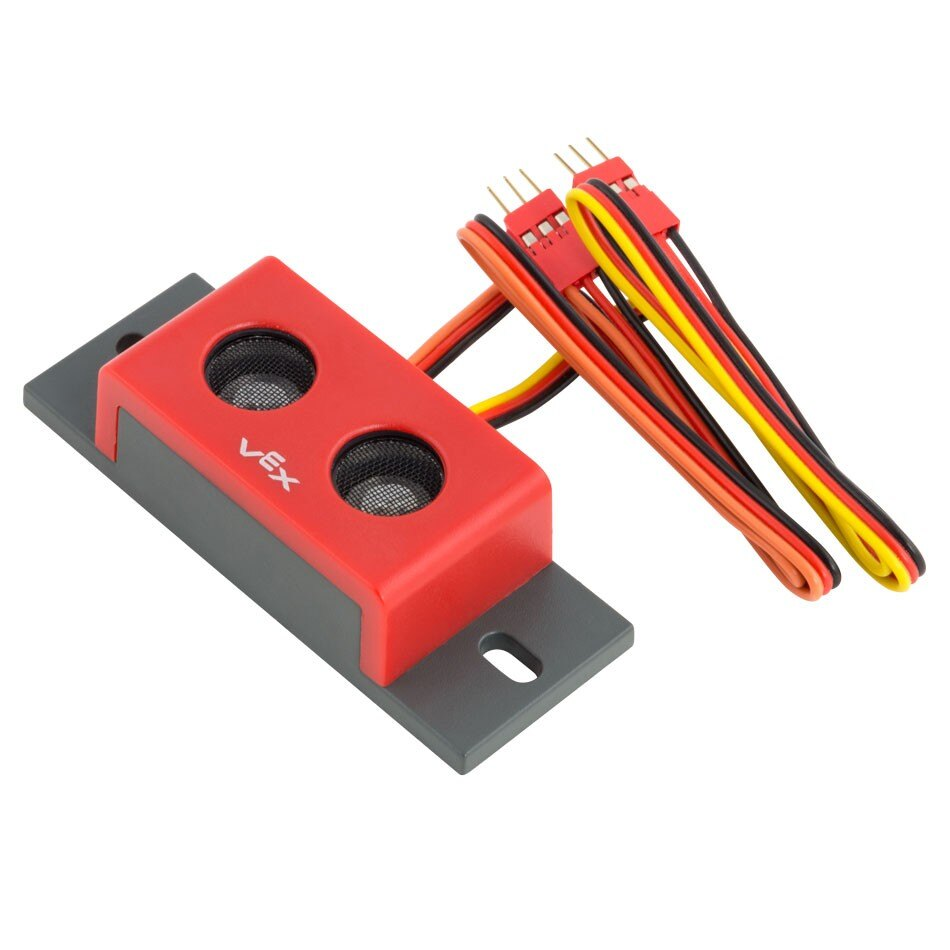
ഈ പേജിൽ റേഞ്ച് ഫൈൻഡർ നാമത്തിന്റെ ഉദാഹരണമായി range_finder ഉപയോഗിക്കുന്നു. ആവശ്യാനുസരണം നിങ്ങളുടെ സ്വന്തം കോൺഫിഗർ ചെയ്ത പേര് ഉപയോഗിച്ച് ഇത് മാറ്റിസ്ഥാപിക്കുക.
ലഭ്യമായ രീതികളുടെ ഒരു ലിസ്റ്റ് താഴെ കൊടുക്കുന്നു:
found_object– റേഞ്ച് ഫൈൻഡർ ഒരു വസ്തുവിനെ കണ്ടെത്തുന്നുണ്ടോ എന്ന് നൽകുന്നു.distance– റേഞ്ച് ഫൈൻഡറും ഏറ്റവും അടുത്തുള്ള കണ്ടെത്തിയ വസ്തുവും തമ്മിലുള്ള ദൂരം നൽകുന്നു.
കൺസ്ട്രക്റ്റർമാർ - ഒരു റേഞ്ച് ഫൈൻഡർ സ്വമേധയാ ഇനീഷ്യലൈസ് ചെയ്യുക.
Sonar– ഒരു റേഞ്ച് ഫൈൻഡർ സൃഷ്ടിക്കുക.
കണ്ടെത്തി_വസ്തു#
found_object എന്നത് റേഞ്ച് ഫൈൻഡർ അതിന്റെ വ്യൂ ഫീൽഡിനുള്ളിൽ ഒരു വസ്തുവിനെ കണ്ടെത്തുന്നുണ്ടോ എന്ന് സൂചിപ്പിക്കുന്ന ഒരു Boolean നൽകുന്നു.
True– റേഞ്ച് ഫൈൻഡർ ഒരു വസ്തുവിനെ കണ്ടെത്തുന്നു.False– റേഞ്ച് ഫൈൻഡർ ഒരു വസ്തുവിനെ കണ്ടെത്തുന്നില്ല.
Usage:
range_finder.found_object()
പാരാമീറ്ററുകൾ |
വിവരണം |
|---|---|
ഈ രീതിക്ക് പാരാമീറ്ററുകൾ ഇല്ല. |
ദൂരം#
distance സെൻസർ കണ്ടെത്തിയ ഏറ്റവും അടുത്തുള്ള വസ്തുവിലേക്കുള്ള അളന്ന ദൂരം ഒരു ദശാംശമായി നൽകുന്നു float.
Usage:
range_finder.distance(units)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
|
ദൂരത്തെ പ്രതിനിധീകരിക്കുന്ന യൂണിറ്റ്: |
കൺസ്ട്രക്ടർമാർ#
VEXcode-ന് പുറത്ത് റേഞ്ച് ഫൈൻഡറുകൾ കോൺഫിഗർ ചെയ്യുന്നതിന് ആവശ്യമായ Sonar ഒബ്ജക്റ്റുകൾ സ്വമേധയാ സൃഷ്ടിക്കാൻ കൺസ്ട്രക്ടറുകൾ ഉപയോഗിക്കുന്നു.
Sonar#
Sonar ഒരു റേഞ്ച് ഫൈൻഡർ സൃഷ്ടിക്കുന്നു.
Usage:
Sonar(port)
പാരാമീറ്റർ |
വിവരണം |
|---|---|
|
റേഞ്ച് ഫൈൻഡർ ബന്ധിപ്പിച്ചിരിക്കുന്ന 3-വയർ പോർട്ട്:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)