
Pelacak Garis#
Perkenalan#
Line Tracker adalah sensor analog yang menggunakan LED inframerah dan sensor cahaya untuk mendeteksi reflektivitas permukaan di depannya. Sensor ini dirancang untuk dipasang di bawah sasis robot sehingga robot dapat mengikuti jalur yang telah ditandai sebelumnya.
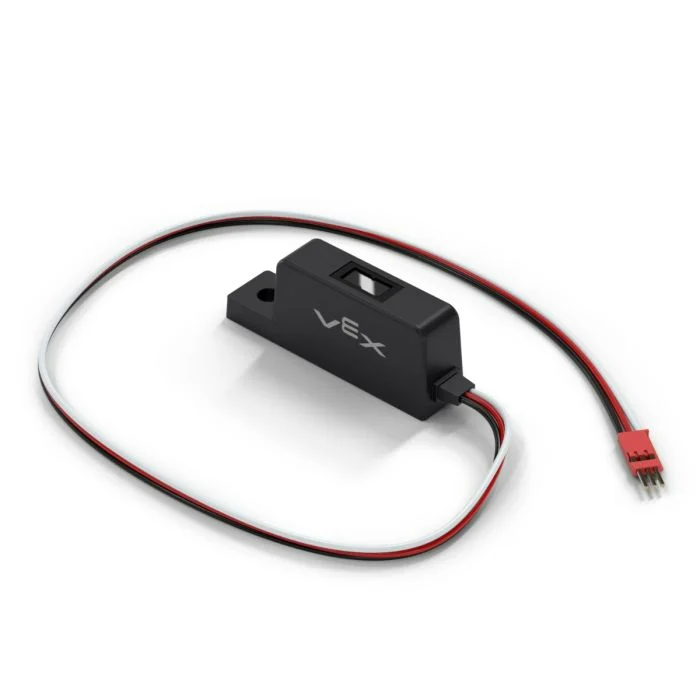
Halaman ini menggunakan line_tracker sebagai contoh nama Line Tracker. Ganti dengan nama yang Anda konfigurasi sendiri sesuai kebutuhan.
Berikut adalah daftar metode yang tersedia:
reflectivity– Mengembalikanintegeryang mewakili jumlah cahaya yang dipantulkan dari permukaan dalam persen.
Konstruktor – Menginisialisasi Pelacak Garis secara manual.
Line– Buat Pelacak Baris.
daya pemantulan#
reflectivity mengembalikan integer yang mewakili jumlah cahaya yang dipantulkan dari permukaan sebagai persentase. Ini dapat digunakan untuk membantu robot mengikuti jalur yang telah ditandai sebelumnya.
Catatan:
Reflektivitas 0% berarti objek tersebut sangat gelap.
Reflektivitas 100% berarti objek tersebut sangat terang.
Usage:
line_tracker.reflectivity(units)
Parameter |
Keterangan |
|---|---|
|
Opsional. Satuan yang digunakan untuk mengembalikan nilai reflektivitas: |
Konstruktor#
Konstruktor digunakan untuk membuat objek Line secara manual, yang diperlukan untuk mengkonfigurasi Line Tracker di luar VEXcode.
Line#
Line membuat Pelacak Baris.
Usage:
Line(port)
Parameter |
Keterangan |
|---|---|
|
Port 3-Kawat yang terhubung dengan Pelacak Jalur:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)