
IQ Rapid Relay (Swish)#
Swish adalah VEX IQ Hero Bot yang digunakan di IQ 24-25 Rapid Relay Playground.
Gambaran Umum Robot#
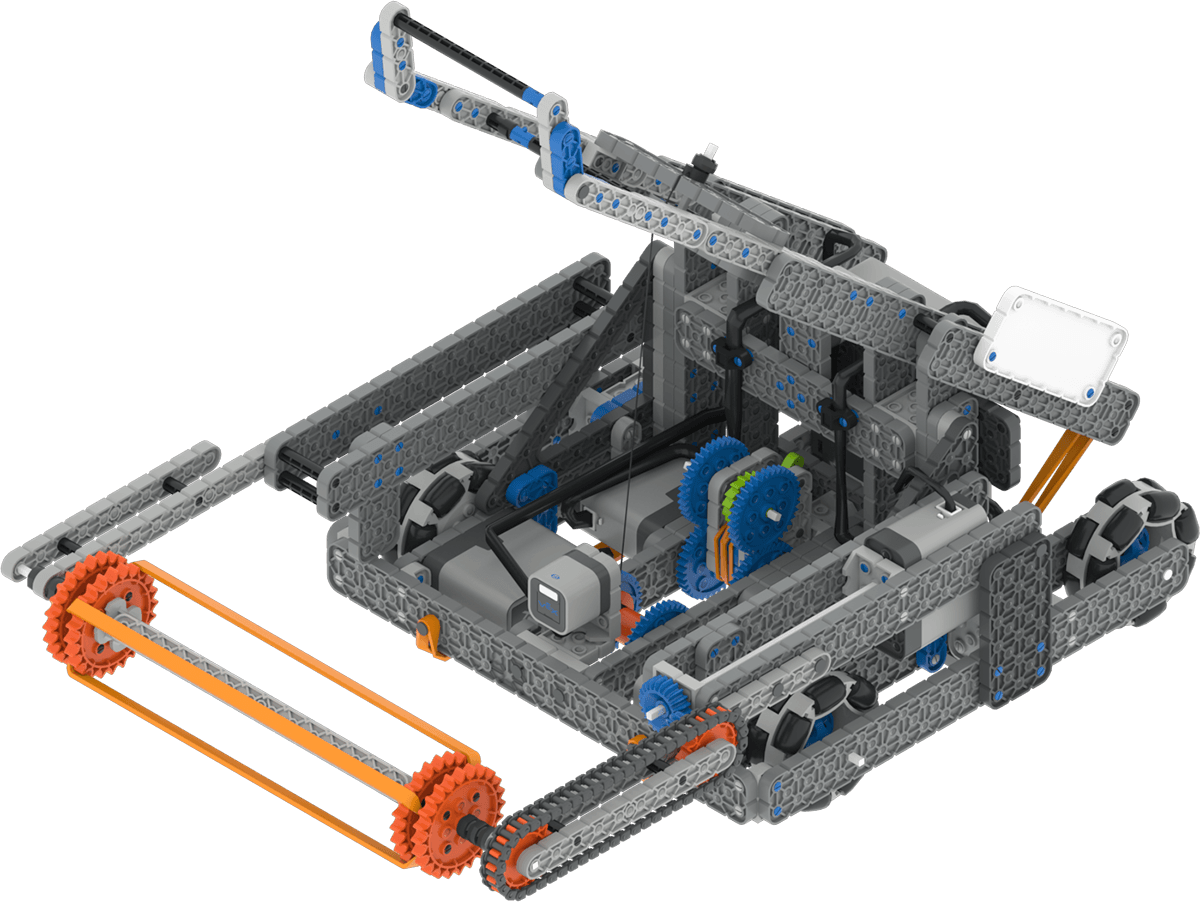
Swish mendukung kontrol dan sensor VR standar seperti Sensor Inersia dan Pengatur Waktu Otak, dengan fitur tambahan khusus Swish yang dibahas dalam Blok Khusus Robot dan Python Khusus Robot.
Grup Motor#
Konfigurasi & |
Keterangan |
|---|---|
|
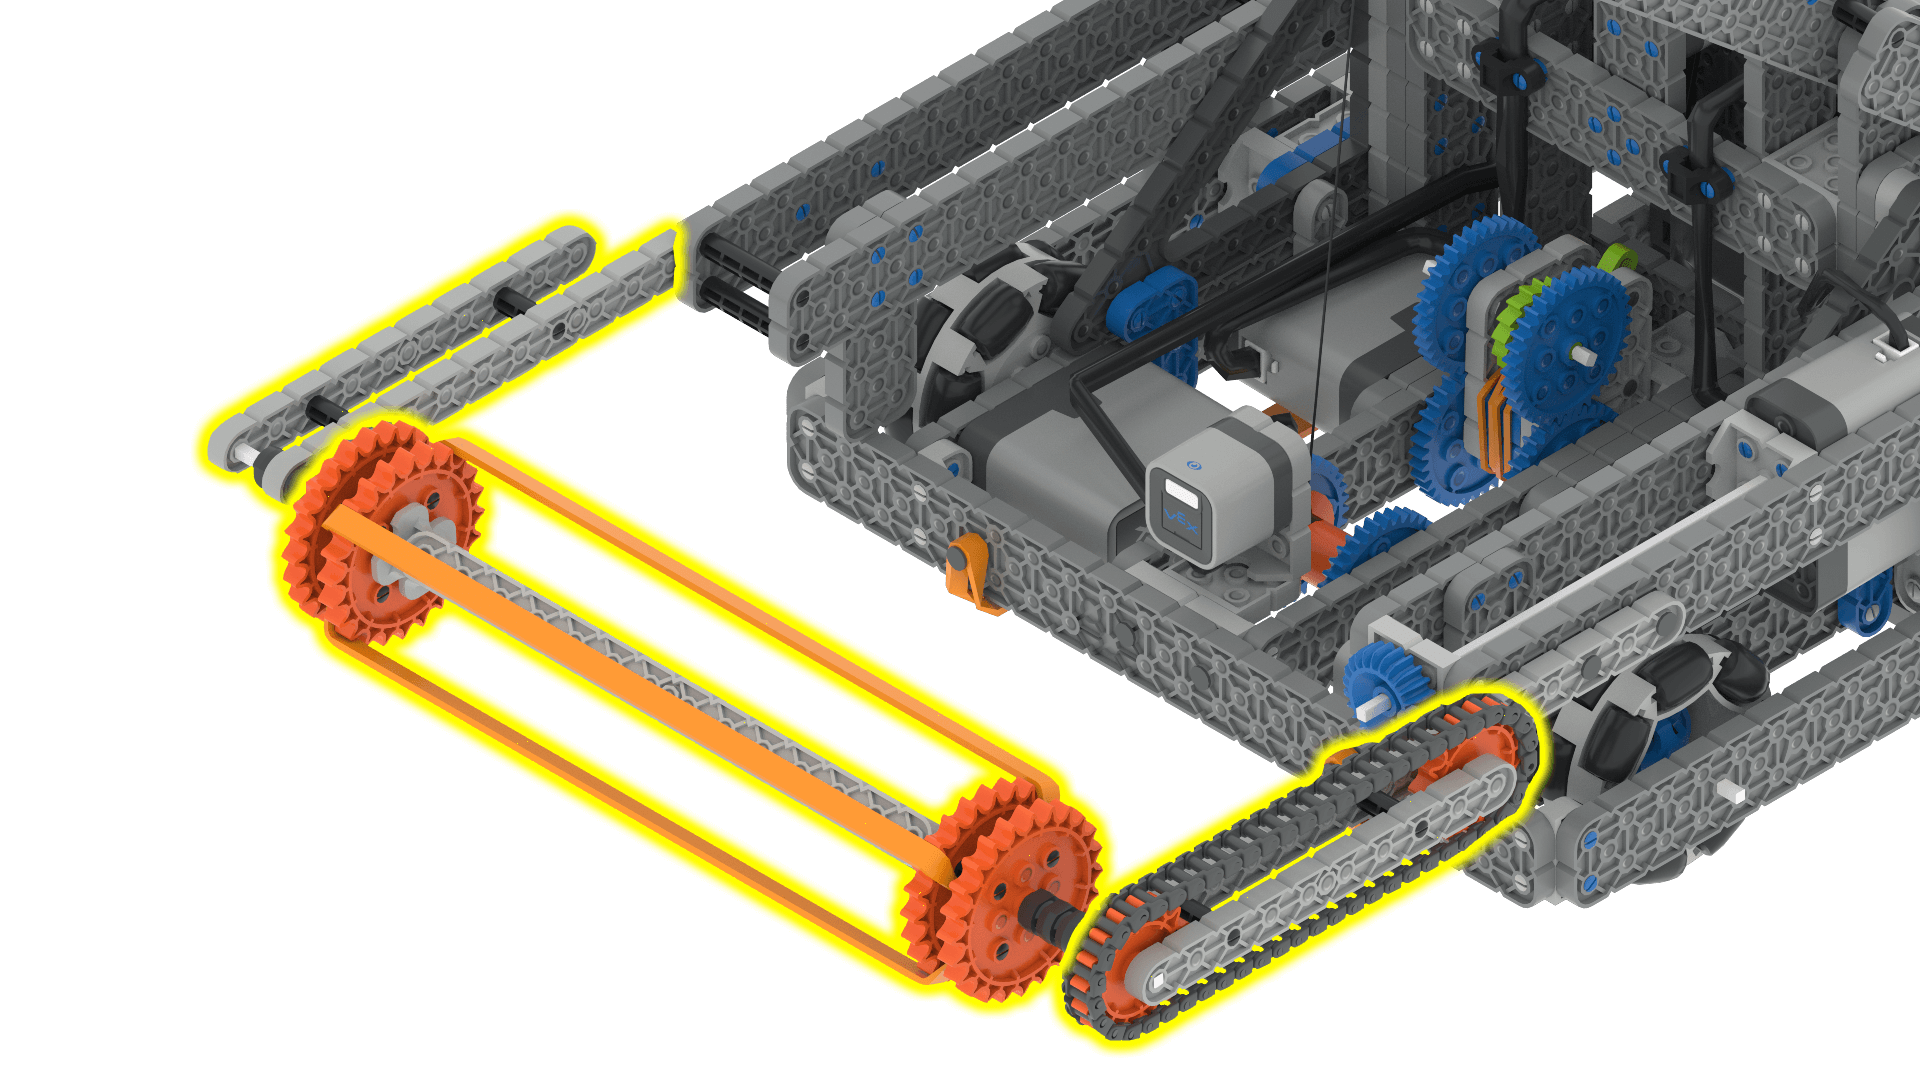
Motor pengisap dapat diputar maju dan mundur untuk mengumpulkan Bola dan menempatkannya ke ketapel. Motor pengisap harus berputar sebelum bersentuhan dengan Bola agar dapat mengambilnya. |
|
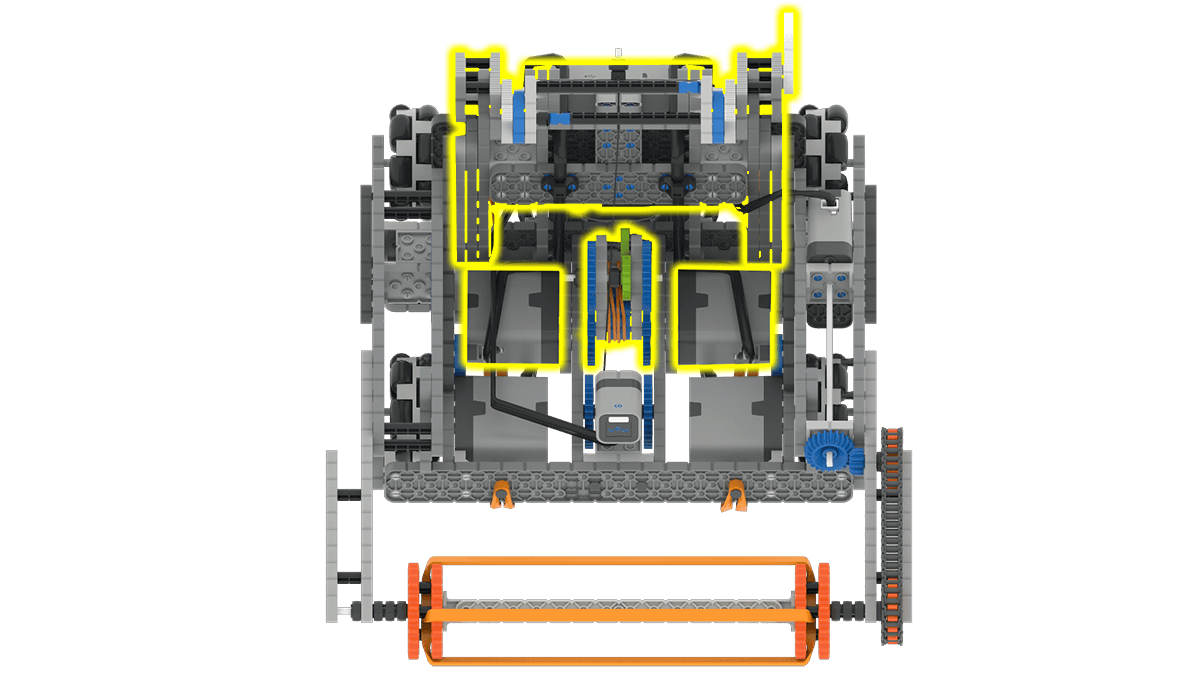
Kelompok motor lengan ketapel digunakan untuk meluncurkan bola yang telah diambil oleh robot. Untuk mengambil bola, lengan ketapel harus diturunkan setidaknya 1350 derajat. Ketika lengan ketapel dinaikkan atau dilepaskan pada jarak berapa pun, lengan tersebut secara otomatis bergerak ke ketinggian maksimumnya untuk meluncurkan bola. |
Komponen dan Fitur#
Komponen atau Fitur |
Menggunakan |
Dokumentasi API |
|---|---|---|
Sistem penggerak |
Menggerakkan dan memutar robot. |
|
Motor Intake |
Memutar kedua roda di bagian depan robot. Hal ini memungkinkan bola untuk diambil dari tanah. |
|
Grup Motor Katapult |
Meluncurkan bola yang telah diambil oleh robot. |
|
Sensor Jarak Belakang |
Mendeteksi seberapa jauh bagian belakang robot dari Dinding Gawang. |
|
Sensor Optik Saluran Masuk |
Mendeteksi apakah ada bola di saluran masuk. |
|
Pengatur Waktu Otak |
Melacak waktu yang telah berlalu sejak proyek dimulai. |
Taman bermain#
Tempat bermain |
Keterangan |
|---|---|
Kumpulkan dan luncurkan Bola di bidang Keterampilan Virtual IQ 24-25. |