
IQ Pitching In (Fling)#
Fling adalah VEX IQ Hero Bot yang digunakan di IQ 21-22 Pitching In Playground.
Gambaran Umum Robot#
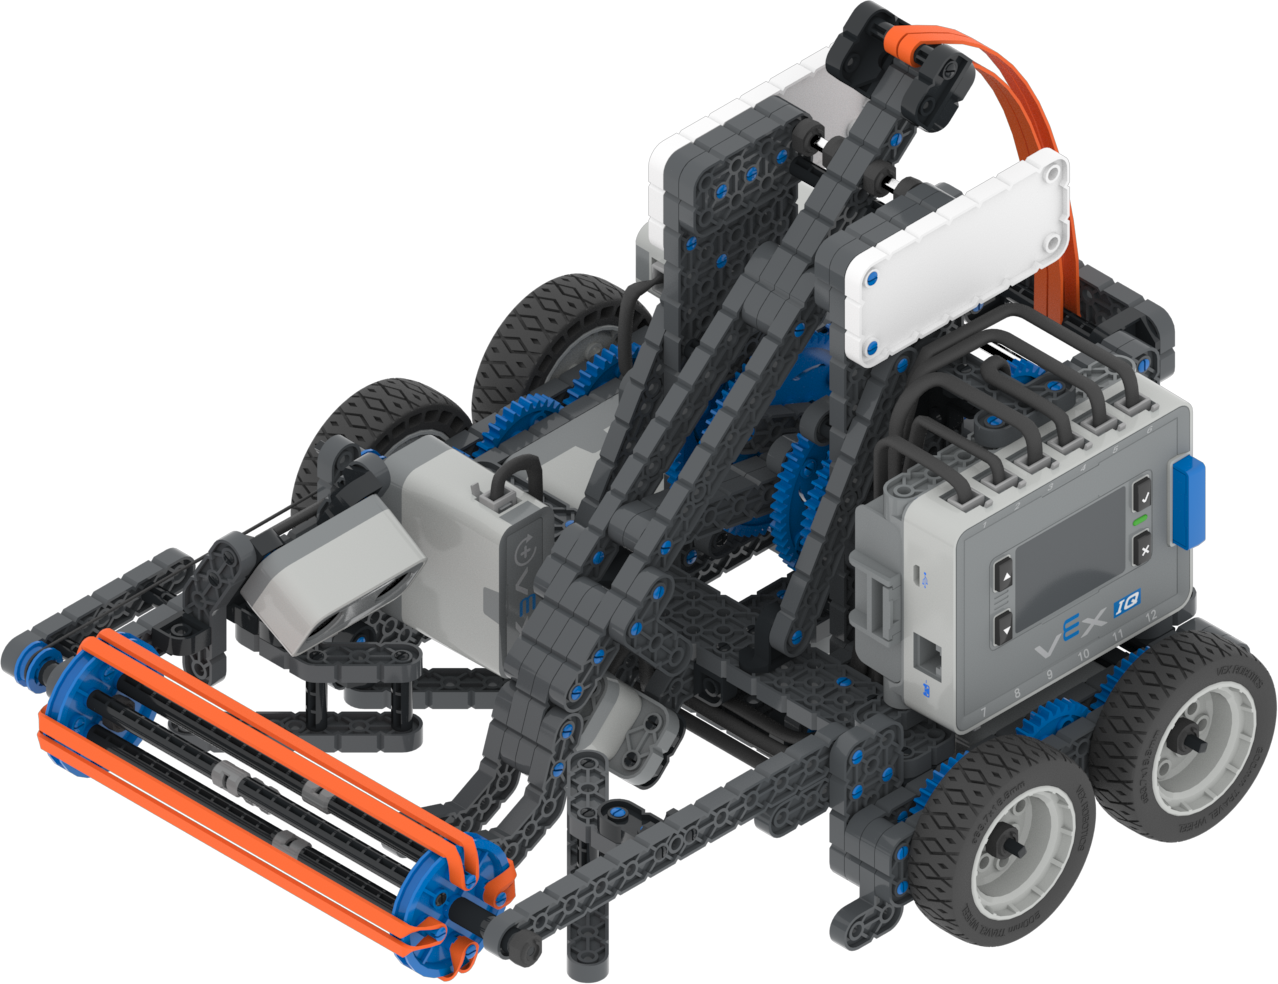
Fling mendukung kontrol dan sensor VR standar seperti Brain Timer, dengan fitur tambahan khusus Fling yang dibahas dalam Blok Khusus Robot dan Python Khusus Robot.
Motor#
Konfigurasi & |
Keterangan |
|---|---|
|
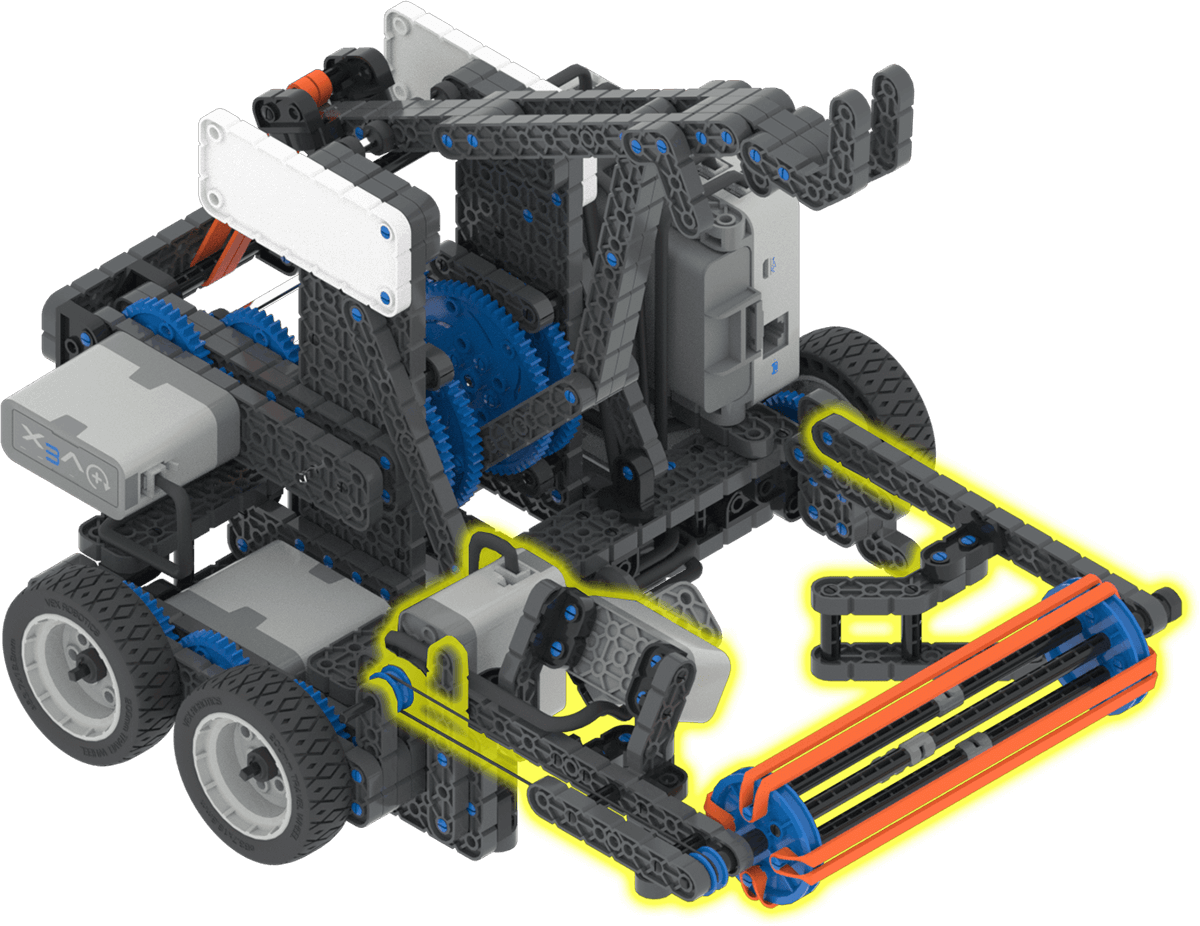
Sistem pemasukan memungkinkan robot untuk mengambil bola yang akan diluncurkan oleh lengan ketapel, atau membalikkan arah pemasukan untuk memutar bola keluar dan menjauh dari pemasukan. Motor pemasukan dimulai pada sudut 0 derajat dan akan mengambil bola ketika diputar ke depan sejauh 180 derajat, dan mengeluarkan bola ketika diputar ke belakang sejauh 180 derajat. |
|
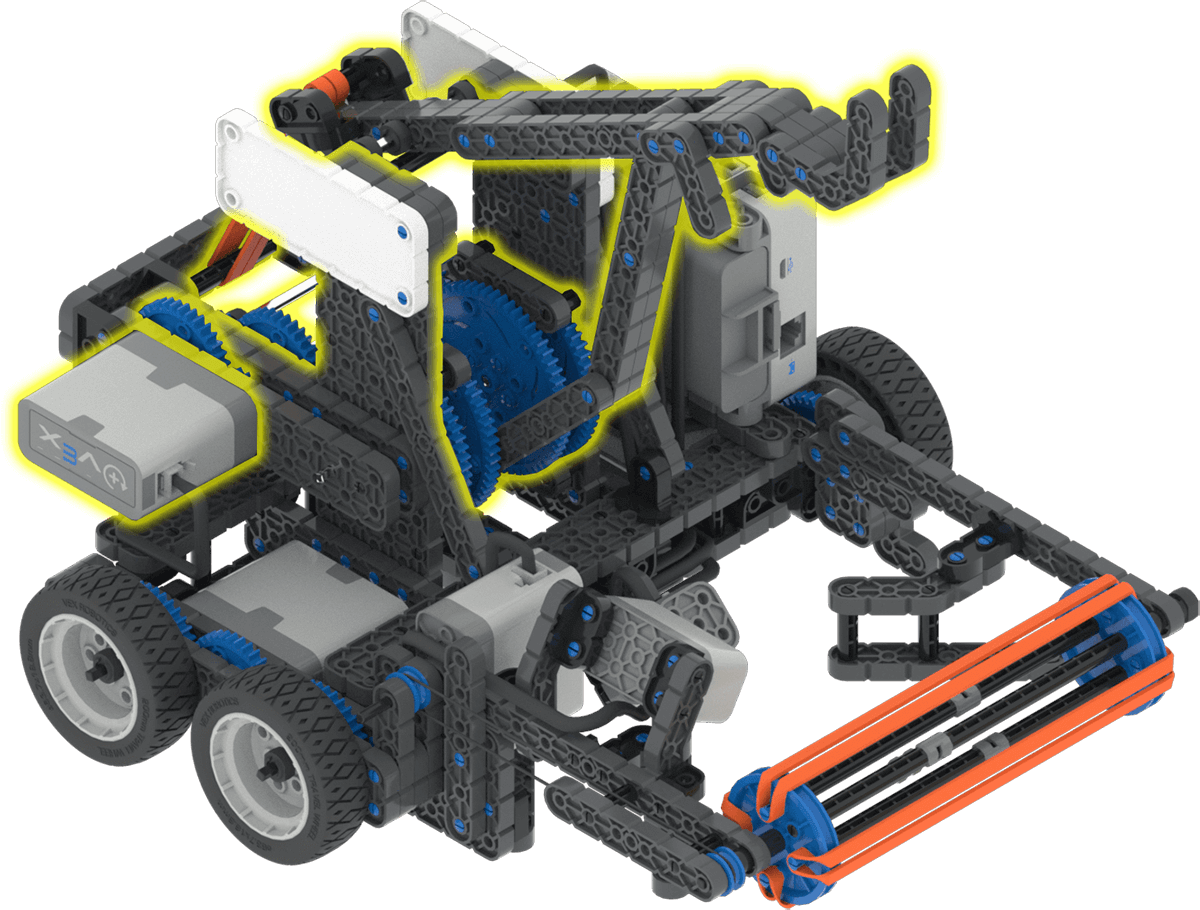
Motor ketapel memungkinkan robot untuk meluncurkan bola ke gawang dan mencetak gol dengan menggantung rendah dari palang gantung. Motor ketapel mulai dari 0 derajat pada posisi terangkat. Lengan ketapel berada pada posisi horizontal 2600 derajat dan sepenuhnya ke bawah pada 5000 derajat. |
|
Motor penegang lengan ketapel memungkinkan robot untuk meluncurkan bola dengan jarak yang berbeda di lapangan. Tegangan default diatur pada 90 derajat. |
Komponen dan Fitur#
Komponen atau Fitur |
Menggunakan |
Dokumentasi API |
|---|---|---|
Sistem penggerak |
Menggerakkan dan memutar robot. |
|
Motor Pengisap Katapel |
Meluncurkan bola yang telah diambil oleh robot. |
|
Motor Ketapel |
Mengangkat dan menurunkan lengan. Hal ini memungkinkan robot untuk melepaskan bola dari beberapa dispenser dan menjangkau melewati penghalang untuk menyentuh zona kontak di akhir pertandingan. |
|
Motor Penegang Lengan Ketapel |
Memungkinkan robot untuk meluncurkan bola dengan jarak yang berbeda di seluruh lapangan. |
|
Saklar Bumper |
Mendeteksi saat bola dimasukkan ke dalam saluran masuk. |
|
Sensor Warna |
Mendeteksi warna bola. |
|
Sensor Jarak |
Mendeteksi seberapa jauh bola dari bagian depan robot. |
|
Pengatur Waktu Otak |
Melacak waktu yang telah berlalu sejak proyek dimulai. |
Taman bermain#
Tempat bermain |
Keterangan |
|---|---|
Kumpulkan dan luncurkan Bola di bidang Keterampilan Virtual IQ 21-22. |