
V5 Taruhan Tinggi (Axel)#
Axel adalah VEX V5 Hero Bot yang digunakan di V5 24-25 High Stakes Playground.
Gambaran Umum Robot#
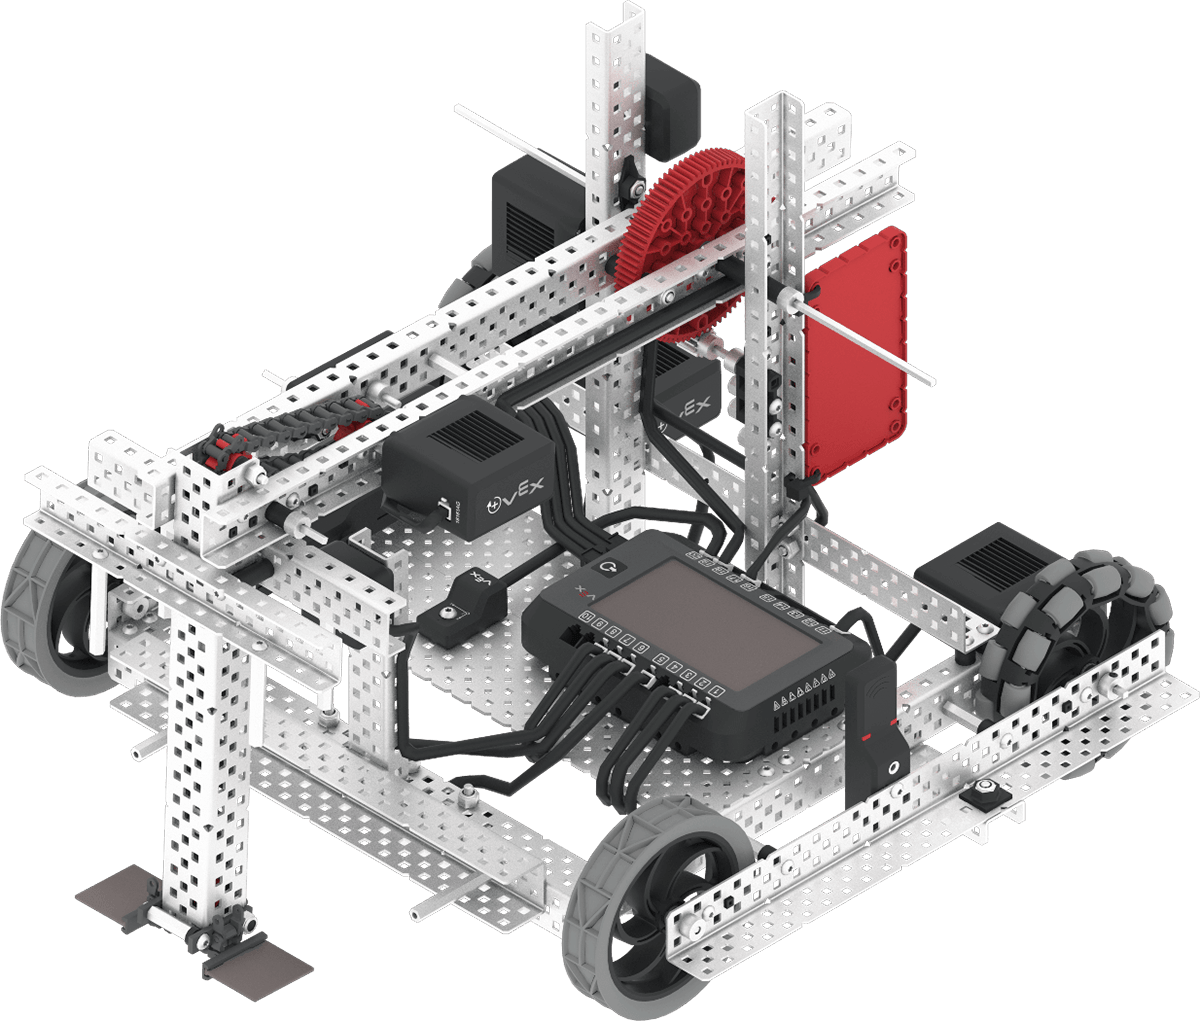
Axel mendukung kontrol dan sensor VR standar seperti Sensor Inersia dan Pengatur Waktu Otak, dengan fitur tambahan khusus Axel yang dibahas dalam Blok Khusus Robot dan Python Khusus Robot.
Motor#
Konfigurasi & |
Keterangan |
|---|---|
|
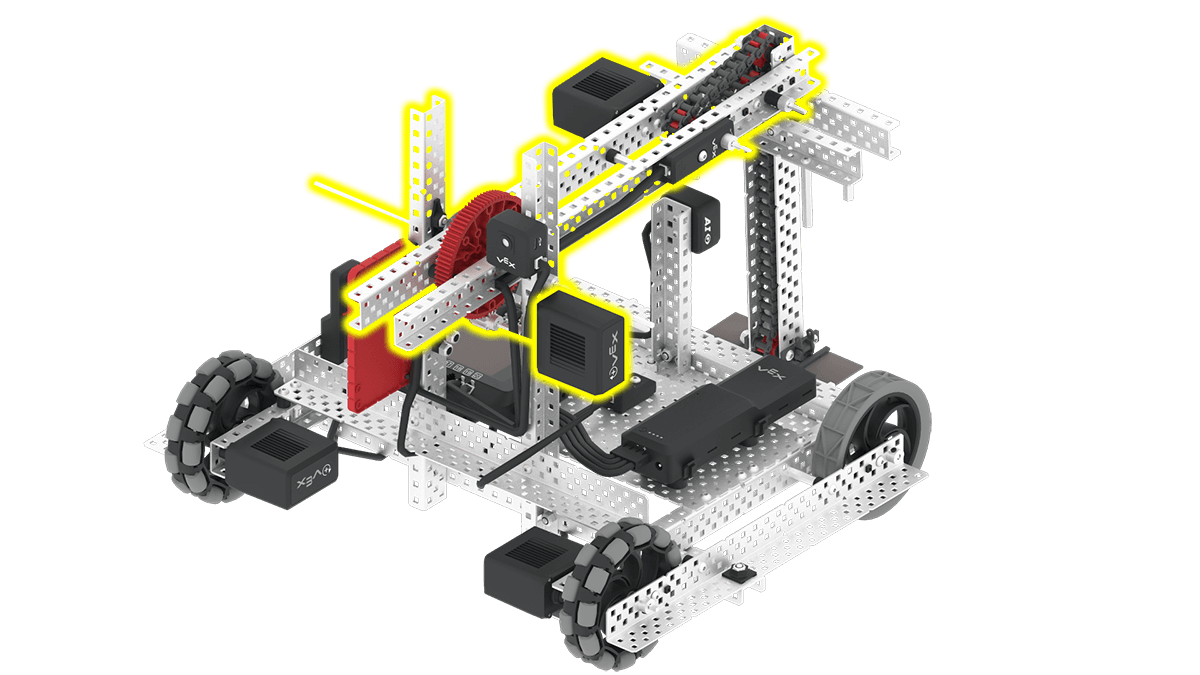
Lengan tersebut mengangkat dan menurunkan lengan Axel. Lengan harus diangkat agar tidak menghalangi Sensor Penglihatan AI, dan untuk mendorong Cincin ke tiang. |
|
Motor pendorong menggerakkan pendorong ke bawah sepanjang lengan. Ini memungkinkan Cincin didorong dari lengan dan ke atas pasak. Posisi pendorong di bagian atas lengan adalah 0 derajat. |
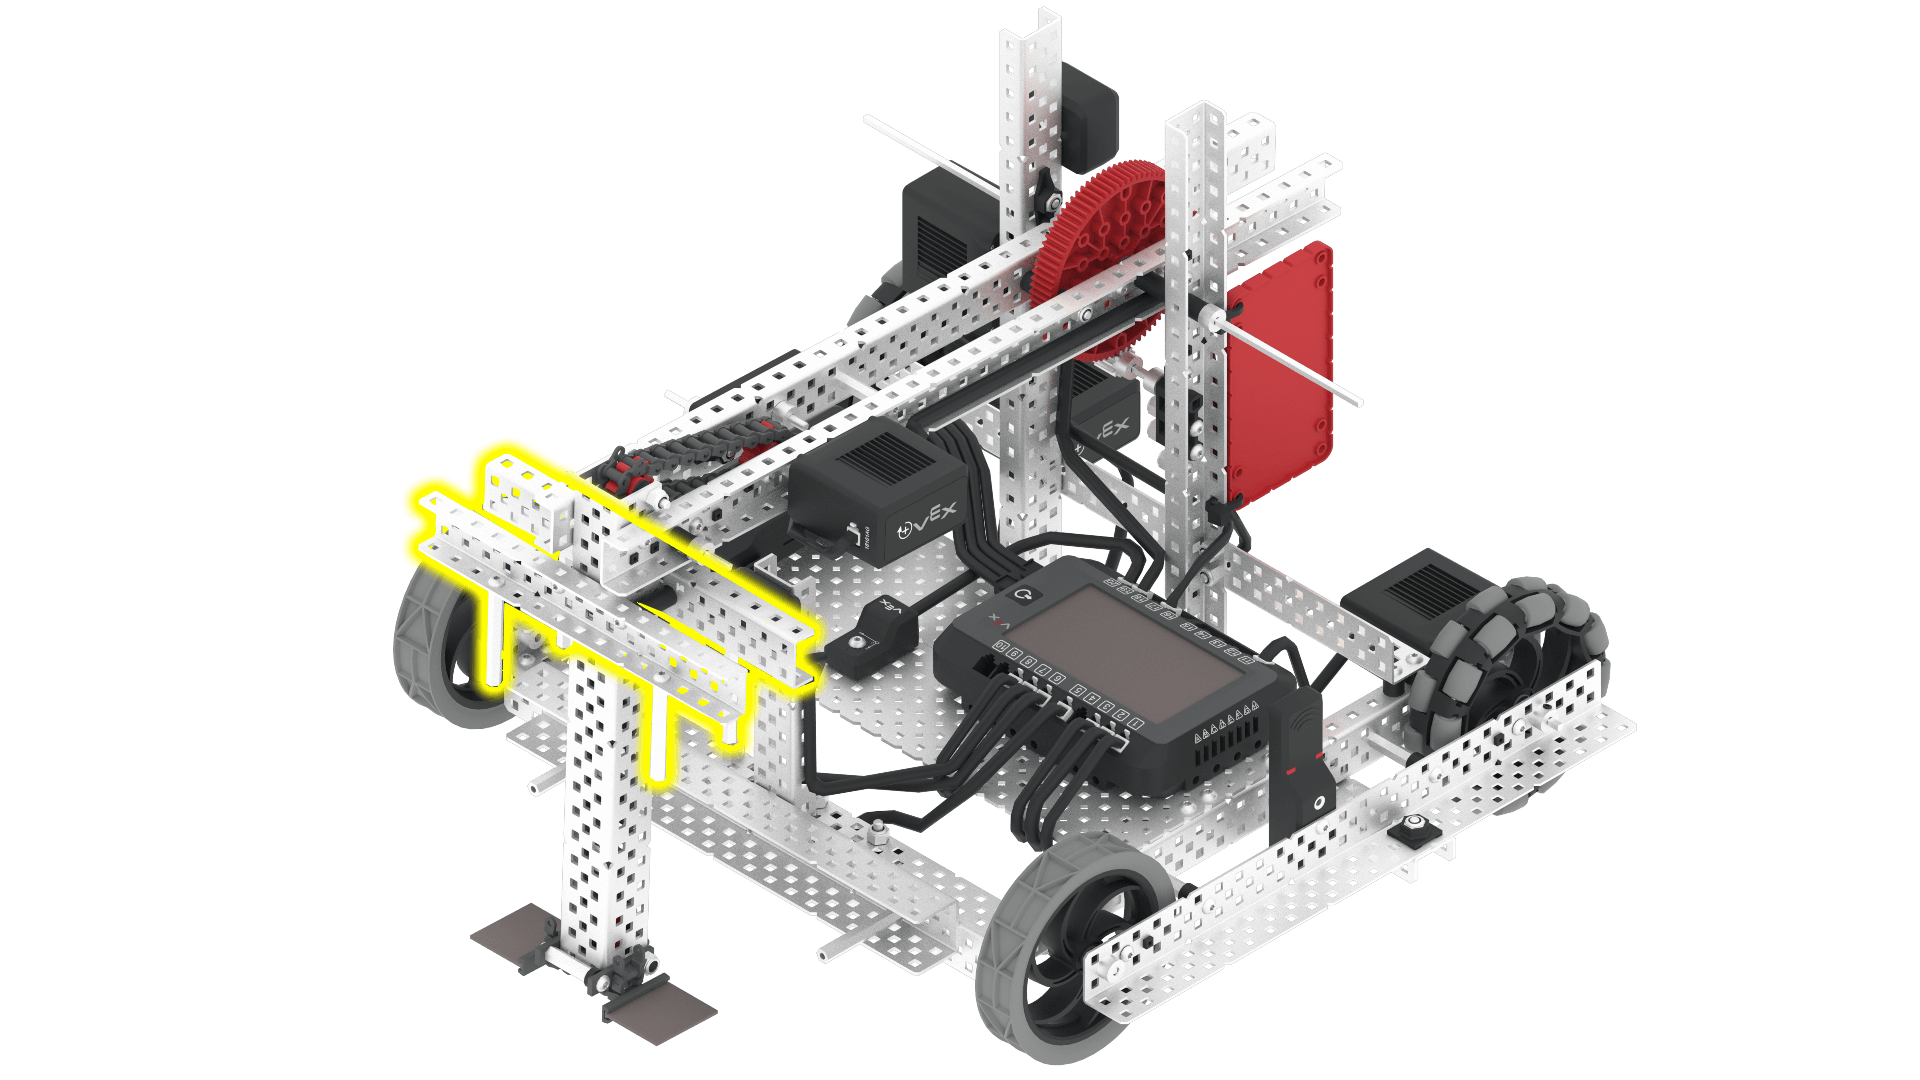
Komponen dan Fitur#
Komponen atau Fitur |
Menggunakan |
Dokumentasi API |
|---|---|---|
Sistem penggerak |
Menggerakkan dan memutar robot. |
|
Motor Lengan |
Mengangkat dan menurunkan lengan untuk memanipulasi objek permainan. Lengan harus diangkat agar tidak menghalangi Sensor Penglihatan AI, dan untuk mendorong Cincin ke tiang. Untuk mengangkat lengan cukup tinggi agar dapat mendorong Cincin ke tiang, lengan harus diangkat setidaknya 310 derajat. |
|
Motor Pendorong |
Menggerakkan pendorong ke bawah sepanjang lengan. Ini memungkinkan Cincin didorong dari lengan dan ke atas pasak. Posisi pendorong di bagian atas lengan adalah 0 derajat. Untuk mendorong Cincin dari lengan, motor pendorong harus turun sejauh 780 derajat. |
|
Sensor Penglihatan AI |
Mendeteksi objek permainan sehingga robot dapat mengorientasikan dirinya secara mandiri. |
|
Sensor Jarak |
Mengembalikan jarak suatu objek dari bagian depan robot. |
|
Sensor Optik |
Mendeteksi objek di depan robot dan menentukan warnanya. |
|
Sensor Rotasi |
Mengembalikan sudut rotasi dan posisi Motor Pendorong saat ini. |
|
Sensor GPS |
Mengembalikan posisi dan arah robot saat ini di Area Bermain. |
|
Pengatur Waktu Otak |
Melacak waktu yang telah berlalu sejak proyek dimulai. |
Taman bermain#
Tempat bermain |
Keterangan |
|---|---|
Raih Ring dan Gol Bergerak di lapangan Keterampilan Virtual V5 24-25. |