
Servomotor#
Invoering#
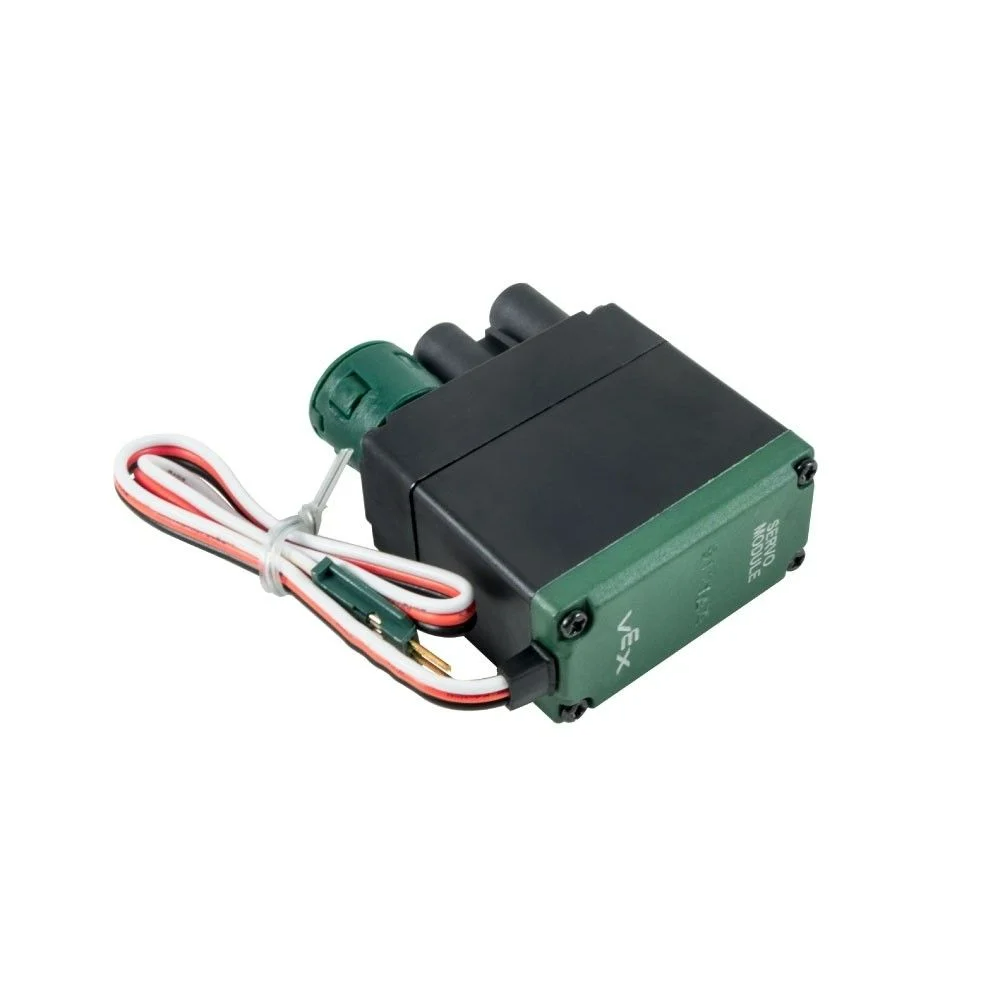
De klasse servo wordt gebruikt om een V5 3-draads servomotor te besturen en te configureren. De V5 3-draads servomotor biedt positiegebaseerde besturing binnen een vast bewegingsbereik.
Klasseconstructors#
servo( triport::port& port );
Klasse-destructor#
Vernietigt het servo object en geeft de bijbehorende resources vrij.
~servo();
Parameters#
Parameter |
Type |
Beschrijving |
|---|---|---|
|
|
De 3-draads poort waarop de servomotor is aangesloten, wordt weergegeven als |
Notities#
Een Brain of 3-Wire Expander moet eerst worden aangemaakt voordat ze kunnen worden gebruikt om een object te creëren met de
servoklasseconstructor.
Voorbeeld#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
Lidfuncties#
De klasse servo omvat de volgende lidfuncties:
setPosition— Verplaatst de servomotor naar een opgegeven positie.
Voordat er lidfuncties van servo servo worden aangeroepen, moet er een instantie van servo servo worden aangemaakt, zoals hieronder weergegeven:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
Verplaatst de servomotor naar een specifieke positie.
1 — Stelt de servopositie in met behulp van een percentage.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — Stelt de servopositie in met behulp van rotatie-eenheden.
void setPosition(
 double value,
 rotationUnits units );
Parameter |
Type |
Beschrijving |
|---|---|---|
|
|
De servopositiewaarde in procentuele eenheden. |
|
|
De servopositiewaarde bij gebruik van rotatie-eenheden. |
|
|
The position unit: |
|
|
De positie-eenheid:
|
Deze functie retourneert geen waarde.
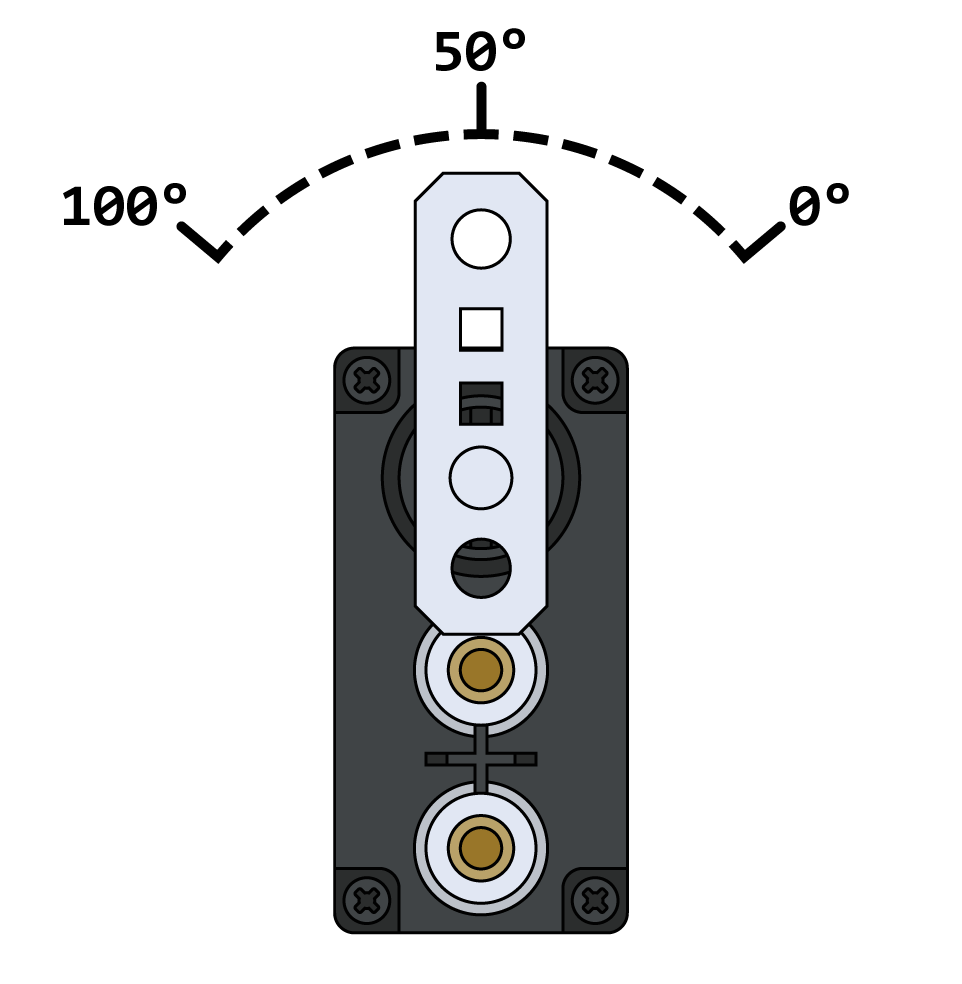
NotesBij gebruik van procentuele eenheden is het geldige bereik 0 – 100%.
Een servomotor begint elk project door zichzelf automatisch te centreren op 50 graden voordat hij bewegingen uitvoert.
Bij gebruik van rotatie-eenheden beweegt de servomotor naar de opgegeven absolute positie.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);