
Servomotor#
Introdução#
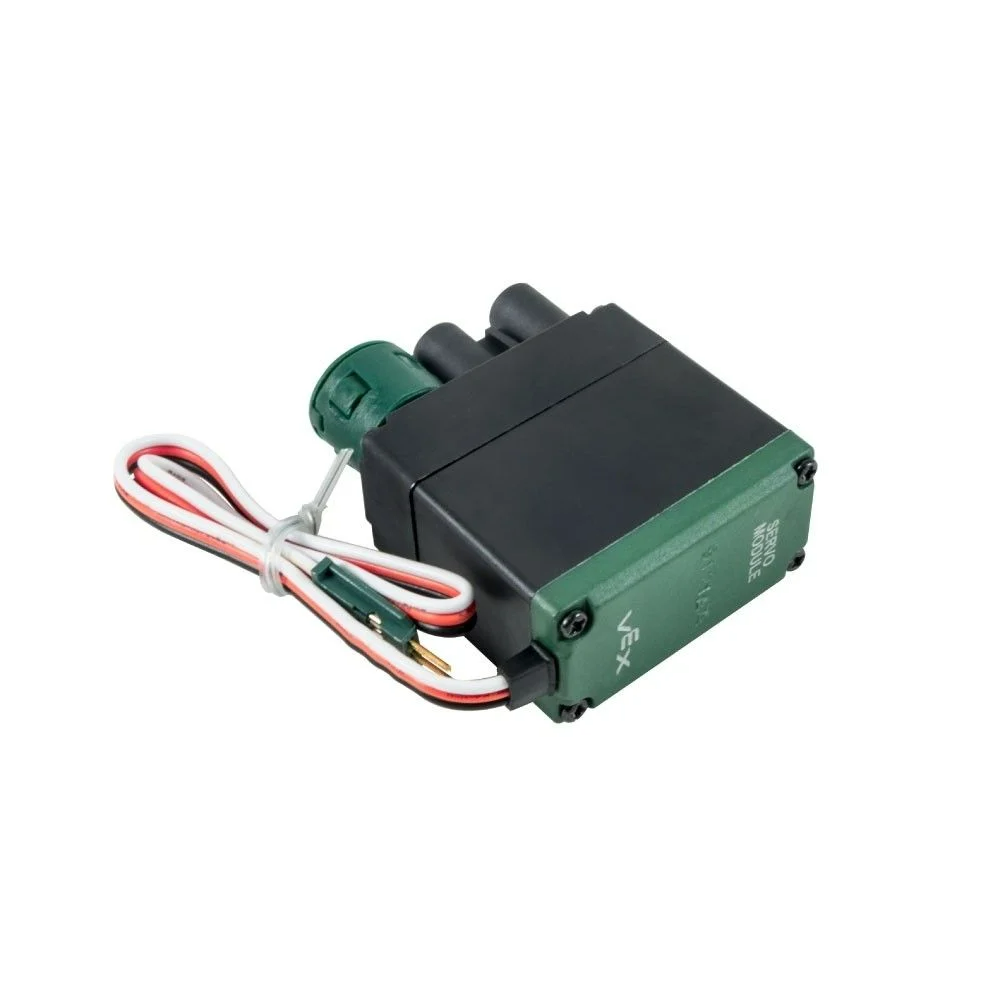
A classe servo é utilizada para controlar e configurar um servomotor V5 de 3 fios. O servomotor V5 de 3 fios proporciona um controlo baseado na posição dentro de uma gama de movimento fixa.
Construtores de Classes#
servo( triport::port& port );
Destrutor de classes#
Destrói o objeto servo e liberta os recursos associados.
~servo();
Parâmetros#
Parâmetro |
Tipo |
Descrição |
|---|---|---|
|
|
A porta de 3 fios à qual o servomotor está ligado, escrita como |
Notas#
Um Brain ou um Expansor de 3 Fios deve ser criado primeiro antes que possam ser utilizados para criar um objeto com o construtor da classe
servo.
Exemplo#
// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
Funções de membro#
A classe servo inclui as seguintes funções membro:
setPosition— Move o servomotor para uma posição especificada.
Antes de chamar qualquer função membro do servo 1 servo , deve ser criada uma instância do servo 3 servo , como se mostra abaixo:
/* This constructor is required when using VS Code.
Servo configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create the servo instance on 3-Wire Port A
servo myServo = servo(Brain.ThreeWirePort.A);
setPosition#
Move o servomotor para uma posição específica.
1 — Define a posição do servo utilizando um valor percentual.
void setPosition(
 int32_t value,
 percentUnits units );
Parameters2 — Define a posição do servo utilizando unidades de rotação.
void setPosition(
 double value,
 rotationUnits units );
Parâmetro |
Tipo |
Descrição |
|---|---|---|
|
|
O valor da posição do servo quando se utilizam unidades percentuais. |
|
|
O valor da posição do servo quando se utilizam unidades de rotação. |
|
|
Unidade de medida: |
|
|
The position unit:
|
Esta função não devolve qualquer valor.
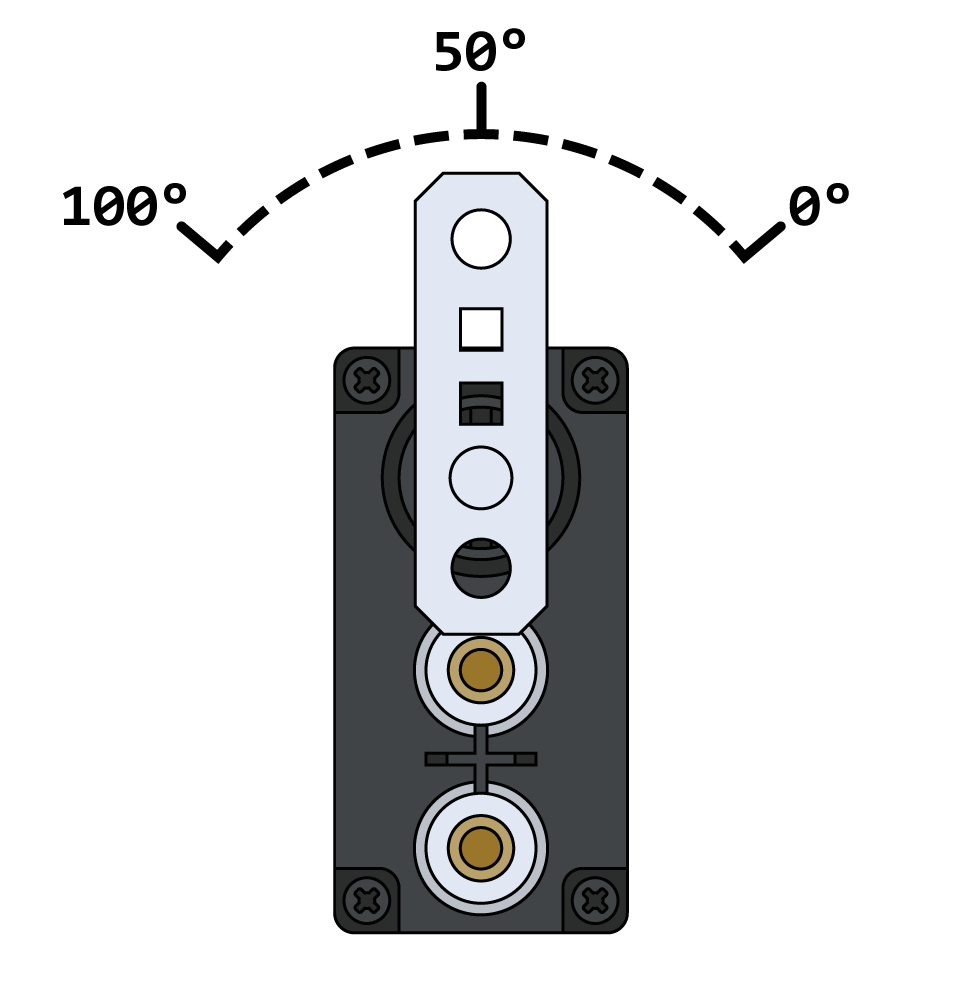
NotesQuando se utilizam unidades percentuais, o intervalo válido é de 0 a 100%.
Um servo inicia cada projeto centrando-se automaticamente a 50 graus antes de realizar qualquer movimento.
Ao utilizar unidades de rotação, o servo irá mover-se para a posição absoluta especificada.
// Set the servo position to 10 percent
myServo.setPosition(10, percent);

// Set the servo position to 45.5 degrees
myServo.setPosition(45.5, degrees);

// Set the servo position to 90 degrees
myServo.setPosition(90, degrees);