
การเปลี่ยนที่อยู่ IP ของ VEX AIM ในโหมด Access Point#
เมื่อหุ่นยนต์อยู่ในโหมด Access Point (AP) แล้ว คุณสามารถกำหนดที่อยู่ IP แบบกำหนดเองให้กับหุ่นยนต์ได้หากต้องการ ซึ่งจะช่วยให้การเชื่อมต่อใหม่ทำได้ง่ายและสม่ำเสมอยิ่งขึ้น โดยเฉพาะในสภาพแวดล้อมที่มีหุ่นยนต์หลายตัวหรือเครือข่ายที่ใช้ร่วมกัน หน้านี้อธิบายวิธีการกำหนดค่าที่อยู่ IP ในโหมด AP ของหุ่นยนต์และอัปเดตพื้นที่ทำงานของคุณให้ตรงกัน
1. Access the AIM Setup Dashboard#
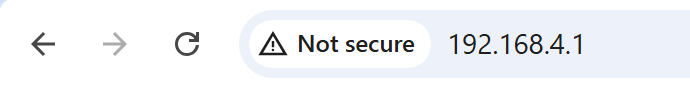
ในเว็บเบราว์เซอร์ ให้ป้อนที่อยู่ IP ของหุ่นยนต์จากเมนูข้อมูลจุดเชื่อมต่อ (Access Point Information)
2. Update the IP Address#
อัปเดตที่อยู่ IP ด้วยตนเองโดยแก้ไขช่อง ที่อยู่ IP (เฉพาะโหมด AP) แล้วเลือก บันทึก เพื่อบันทึกการเปลี่ยนแปลง
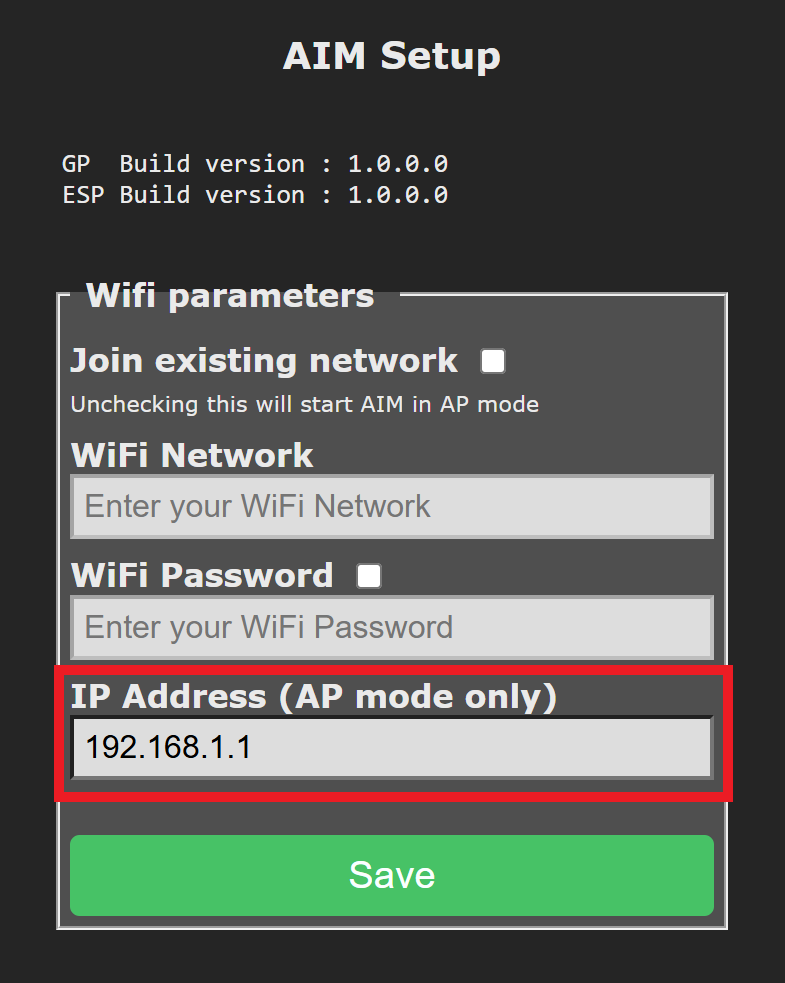
หมายเหตุ: อย่าเลือกช่อง เข้าร่วมเครือข่ายที่มีอยู่แล้ว
3. Clone the WebSocket Repository#
ไลบรารีไคลเอ็นต์ WebSocket ที่ใช้ในการสื่อสารกับหุ่นยนต์เขียนโค้ด VEX AIM มีให้บริการบน GitHub
เริ่มต้นด้วยการโคลน repository แล้วเปิดด้วยโปรแกรมแก้ไขโค้ด Python หรือ IDE ที่คุณชื่นชอบ (เช่น VS Code, PyCharm หรือโปรแกรมแก้ไขแบบเทอร์มินัล เช่น Vim)
4. Save the Configured IP Address#
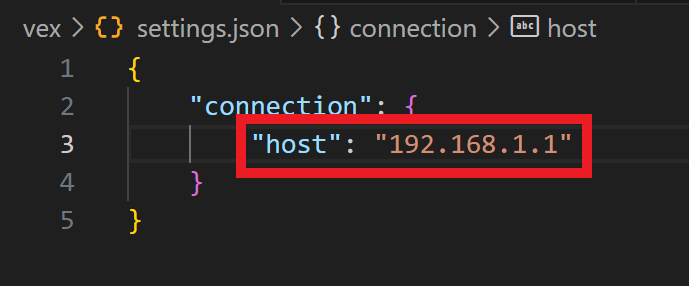
Open the settings.json file located in the vex folder. Update the host field with the IP Address assigned in Station Mode.
ตอนนี้คุณสามารถดำเนินการ ตั้งค่าสภาพแวดล้อมเสมือน Python ของคุณ ได้แล้ว หากคุณยังไม่ได้ทำ