
ตัวติดตามเส้น#
การแนะนำ#
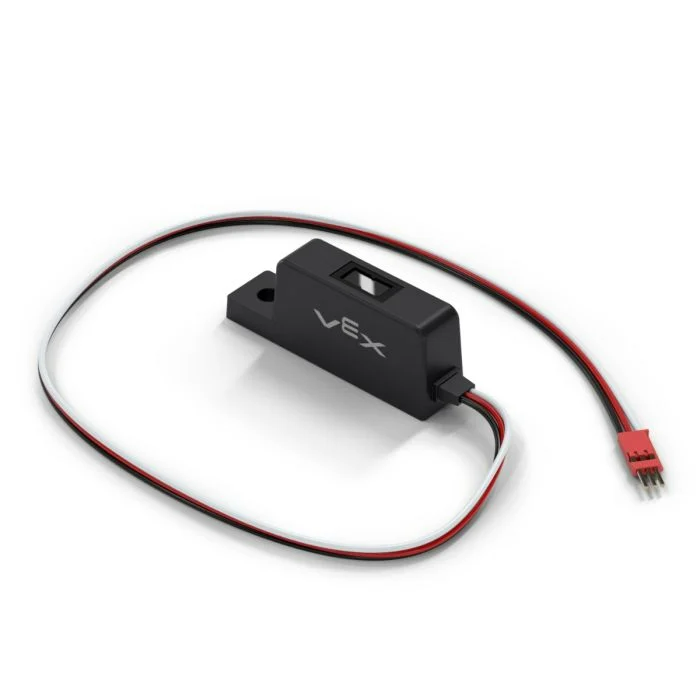
คลาส line ใช้ร่วมกับ Line Tracker ซึ่งเป็นเซ็นเซอร์แบบอนาล็อกที่ใช้ LED อินฟราเรดและเซ็นเซอร์วัดแสงในการตรวจจับการสะท้อนแสงของพื้นผิวด้านหน้า ออกแบบมาเพื่อติดตั้งใต้ตัวถังของหุ่นยนต์เพื่อให้หุ่นยนต์สามารถเคลื่อนที่ตามเส้นทางที่กำหนดไว้ล่วงหน้าได้
คอนสตรัคเตอร์คลาส#
line(
  triport::port &port );
ตัวทำลายคลาส#
Destroys the line object and releases associated resources.
virtual ~line();
พารามิเตอร์#
พารามิเตอร์ |
พิมพ์ |
คำอธิบาย |
|---|---|---|
|
|
พอร์ต 3 สายที่ Line Tracker เชื่อมต่ออยู่ เขียนเป็น |
ตัวอย่าง#
// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
ฟังก์ชันสมาชิก#
คลาส line ประกอบด้วยฟังก์ชันสมาชิกต่อไปนี้:
reflectivity— ส่งคืนค่าint32_tที่แสดงปริมาณแสงที่สะท้อนจากพื้นผิวเป็นเปอร์เซ็นต์
Before calling any line member functions, a line instance must be created, as shown below:
/* This constructor is required when using VS Code.
Line Tracker configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
reflectivity#
ส่งคืนค่า int32_t ซึ่งแสดงถึงปริมาณแสงที่สะท้อนจากพื้นผิวเป็นเปอร์เซ็นต์ สามารถนำไปใช้ช่วยให้หุ่นยนต์เดินตามเส้นทางที่กำหนดไว้ล่วงหน้าได้
บันทึก:
ค่าการสะท้อนแสง 0% หมายความว่าวัตถุนั้นมืดมาก
ค่าการสะท้อนแสง 100% หมายความว่าวัตถุนั้นสว่างมาก
int32_t reflectivity(
  percentUnits units = percentUnits::pct );
พารามิเตอร์ |
พิมพ์ |
คำอธิบาย |
|---|---|---|
|
|
The unit that represents the reflectivity: |
ส่งคืนค่า int32_t ซึ่งแสดงถึงค่าการสะท้อนแสงที่วัดได้จาก Line Tracker ในรูปแบบเปอร์เซ็นต์ในช่วง 0 - 100%
// Display the detected reflectivity
int32_t value = LineTrackerA.reflectivity();
Brain.Screen.print(value);