
Līniju izsekotājs#
Ievads#
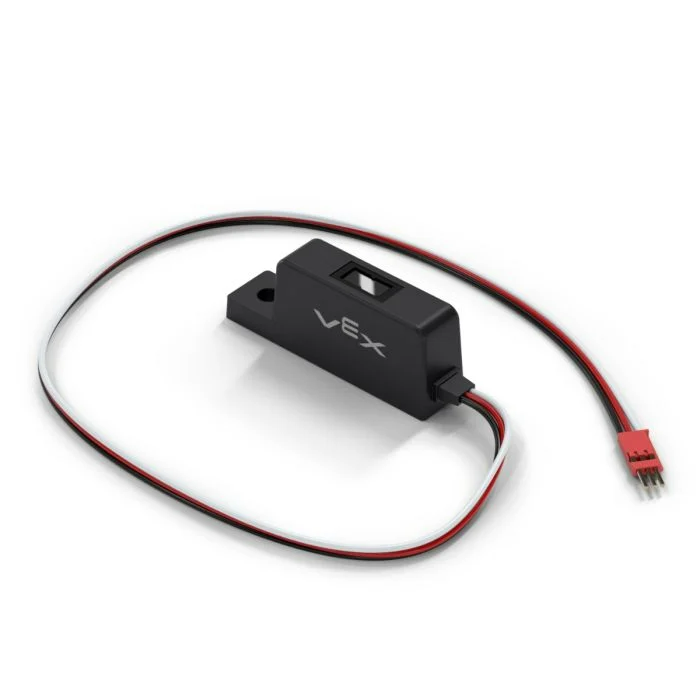
line klase tiek izmantota kopā ar Line Tracker — analogu sensoru, kas izmanto infrasarkano gaismas diodi un gaismas sensoru, lai noteiktu virsmas atstarošanos tā priekšā. Tas ir paredzēts uzstādīšanai zem robota šasijas, lai robots varētu sekot iepriekš iezīmētam ceļam.
Klases konstruktors#
line(
  triport::port &port );
Klases iznīcinātājs#
Iznīcina line objektu un atbrīvo ar to saistītos resursus.
virtual ~line();
Parametri#
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
3 vadu ports, kuram ir pievienots līnijas izsekotājs, kas pierakstīts kā |
Piemēri#
// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
Dalībnieku funkcijas#
line klasē ir iekļautas šādas dalībfunkcijas:
reflectivity— Atgriežint32_t, kas procentos attēlo no virsmas atstarotās gaismas daudzumu.
Pirms jebkuru line rindas dalībfunkciju izsaukšanas ir jāizveido line rindas instance, kā parādīts zemāk:
/* This constructor is required when using VS Code.
Line Tracker configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
reflectivity#
Atgriež int32_t , kas procentos attēlo no virsmas atstarotās gaismas daudzumu. To var izmantot, lai palīdzētu robotam sekot iepriekš iezīmētam ceļam.
Piezīme:
0% atstarošanas spēja nozīmē, ka objekts ir ļoti tumšs.
100% atstarošanas spēja nozīmē, ka objekts ir ļoti spilgts.
int32_t reflectivity(
  percentUnits units = percentUnits::pct );
Parametrs |
Tips |
Apraksts |
|---|---|---|
|
|
Atstarošanas spēju attēlojošā mērvienība: |
Atgriež int32_t kas attēlo līnijas izsekotāja izmērīto atstarošanas spēju procentos diapazonā no 0 līdz 100%.
// Display the detected reflectivity
int32_t value = LineTrackerA.reflectivity();
Brain.Screen.print(value);