
Linjespårare#
Introduktion#
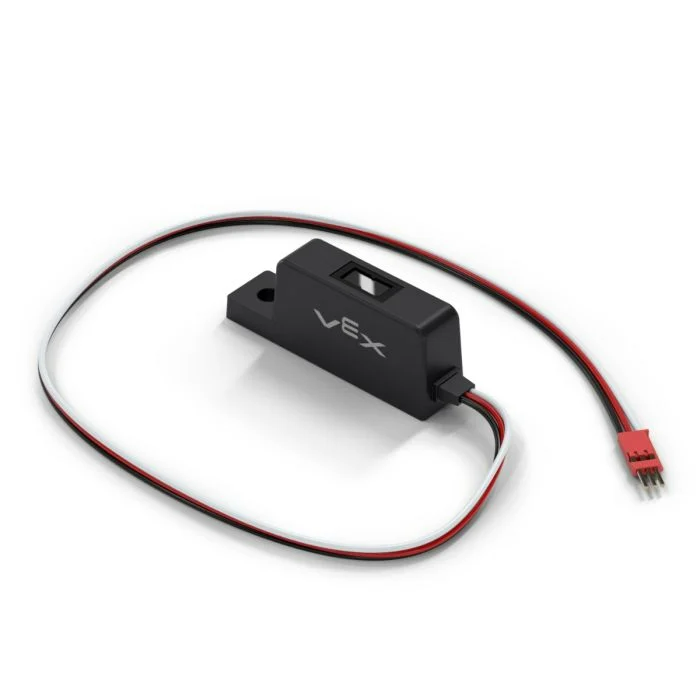
Linje line används med Line Tracker, en analog sensor som använder en infraröd LED-lampa och ljussensor för att detektera reflektiviteten hos ytan framför sig. Den är utformad för att monteras under robotens chassi så att roboten kan följa en förmarkerad bana.
Klasskonstruktor#
line(
  triport::port &port );
Klassförstörare#
Förstör line objektet och frigör tillhörande resurser.
virtual ~line();
Parametrar#
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Den 3-trådsport som linjespåraren är ansluten till, skriven som |
Exempel#
// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
Medlemsfunktioner#
Klassen line innehåller följande medlemsfunktioner:
reflectivity— Returnerar ettint32_tsom representerar mängden ljus som reflekteras från ytan i procent.
Innan några medlemsfunktioner med line anropas måste en instans line skapas, som visas nedan:
/* This constructor is required when using VS Code.
Line Tracker configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
reflectivity#
Returnerar int32_t som representerar mängden ljus som reflekteras från ytan i procent. Detta kan användas för att hjälpa en robot att följa en förmarkerad bana.
Notera:
0 % reflektivitet betyder att objektet är mycket mörkt.
100 % reflektivitet innebär att objektet är mycket ljusstarkt.
int32_t reflectivity(
  percentUnits units = percentUnits::pct );
Parameter |
Typ |
Beskrivning |
|---|---|---|
|
|
Enheten som representerar reflektiviteten: |
Returnerar int32_t som representerar reflektiviteten mätt av linjeföljaren som en procentandel i intervallet 0–100 %.
// Display the detected reflectivity
int32_t value = LineTrackerA.reflectivity();
Brain.Screen.print(value);