
Sledovač linek#
Zavedení#
Třída line se používá s Line Trackerem, analogovým senzorem, který využívá infračervenou LED diodu a světelný senzor k detekci odrazivosti povrchu před ním. Je navržen k montáži pod podvozek robota, aby robot mohl sledovat předem vyznačenou dráhu.
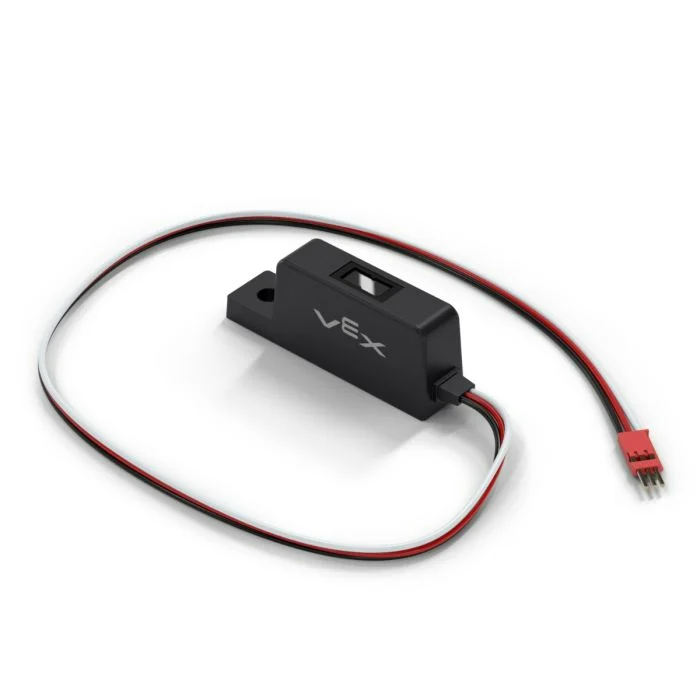
Konstruktor třídy#
line(
  triport::port &port );
Destruktor tříd#
Zničí objekt line a uvolní přidružené prostředky.
virtual ~line();
Parametry#
Parametr |
Typ |
Popis |
|---|---|---|
|
|
3vodičový port, ke kterému je připojen sledovač linek, zapsaný jako |
Příklady#
// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
Členské funkce#
Třída line obsahuje následující členské funkce:
reflectivity— Vrací hodnotu typuint32_t, která představuje množství světla odraženého od povrchu v procentech.
Před voláním jakékoli členské funkce s line musí být vytvořena instance line , jak je znázorněno níže:
/* This constructor is required when using VS Code.
Line Tracker configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
reflectivity#
Vrací hodnotu int32_t , která představuje množství světla odraženého od povrchu v procentech. To lze použít k tomu, aby robot mohl sledovat předem vyznačenou cestu.
Poznámka:
0% odrazivost znamená, že objekt je velmi tmavý.
100% odrazivost znamená, že objekt je velmi jasný.
int32_t reflectivity(
  percentUnits units = percentUnits::pct );
Parametr |
Typ |
Popis |
|---|---|---|
|
|
Jednotka, která představuje odrazivost: |
Vrací hodnotu int32_t která představuje odrazivost naměřenou sledovačem čar v procentech v rozsahu 0 - 100 %.
// Display the detected reflectivity
int32_t value = LineTrackerA.reflectivity();
Brain.Screen.print(value);