
Hat Takip Cihazı#
giriiş#
line sınıfı, önündeki yüzeyin yansıtıcılığını algılamak için kızılötesi LED ve ışık sensörü kullanan analog bir sensör olan Çizgi İzleyici ile birlikte kullanılır. Robotun önceden işaretlenmiş bir yolu takip edebilmesi için robotun şasisinin altına monte edilecek şekilde tasarlanmıştır.
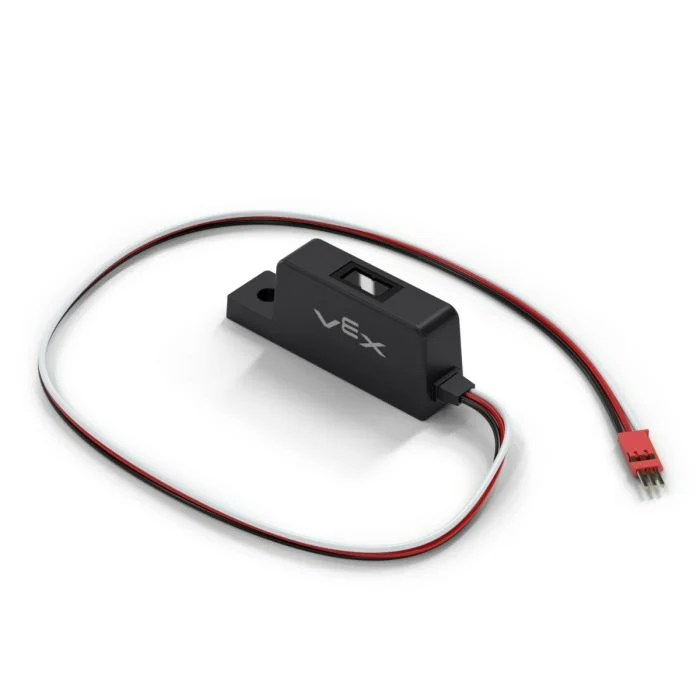
Sınıf Oluşturucu#
line(
  triport::port &port );
Sınıf Yıkıcısı#
line nesneyi yok eder ve ilişkili kaynakları serbest bırakır.
virtual ~line();
Parametreler#
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
Hat İzleyicinin bağlı olduğu 3 Kablolu Bağlantı Noktası, |
Örnekler#
// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
Üye Fonksiyonları#
line sınıf aşağıdaki üye fonksiyonlarını içerir:
reflectivity— Yüzeyden yansıyan ışık miktarını yüzde olarak temsil eden birint32_tdöndürür.
line üye fonksiyonunu çağırmadan önce, aşağıda gösterildiği gibi line oluşturulmalıdır:
/* This constructor is required when using VS Code.
Line Tracker configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a line instance in Port A
line LineTrackerA = line(Brain.ThreeWirePort.A);
reflectivity#
Yüzeyden yansıyan ışık miktarını yüzde olarak temsil eden int32_t değerini döndürür. Bu, bir robotun önceden işaretlenmiş bir yolu izlemesine yardımcı olmak için kullanılabilir.
Not:
0% reflectivity means the object is very dark.
100% reflectivity means the object is very bright.
int32_t reflectivity(
  percentUnits units = percentUnits::pct );
Parametre |
Tip |
Tanım |
|---|---|---|
|
|
Yansıtıcılığı temsil eden birim: % |
Line Tracker tarafından ölçülen yansıtma katsayısını %0 ile %100 aralığında bir değer olarak temsil eden int32_t döndürür.
// Display the detected reflectivity
int32_t value = LineTrackerA.reflectivity();
Brain.Screen.print(value);