
มาตรวัดความเร่ง#
การแนะนำ#
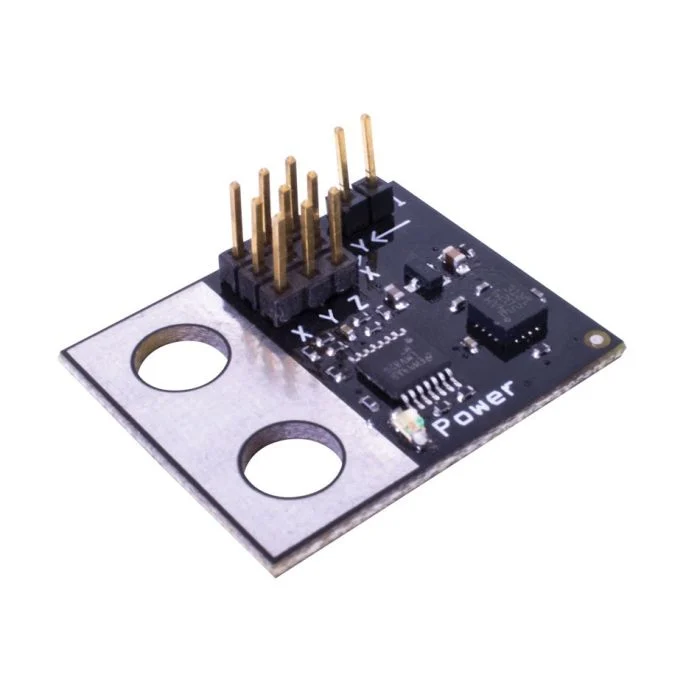
The accelerometer class measures the acceleration of the robot along one or more axes. The sensor outputs an analog voltage that changes based on acceleration in G-forces (G).
จัมเปอร์บนตัววัดความเร่งจะกำหนดช่วงความไวในการตรวจจับ:
2G - วัดอัตราเร่งตั้งแต่ -2G ถึง +2G
6G - วัดอัตราเร่งตั้งแต่ -6G ถึง +6G
คอนสตรัคเตอร์คลาส#
accelerometer(
  triport::port &port,
  bool           bHighSensitivity = false);
ตัวทำลายคลาส#
ทำลายวัตถุ accelerometer accelerometer เกี่ยวข้อง
virtual ~accelerometer();
พารามิเตอร์#
พารามิเตอร์ |
พิมพ์ |
คำอธิบาย |
|---|---|---|
|
|
พอร์ต 3 สายที่เชื่อมต่อกับมาตรวัดความเร่ง เขียนเป็น |
|
|
ตัวเลือกเสริม: เปิดใช้งานโหมดความไวสูงบนมาตรวัดความเร่งหรือไม่:
|
ตัวอย่าง#
// Create a 6G accelerometer instance in Port A
accelerometer Accel6GA = accelerometer(Brain.ThreeWirePort.A);
// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
ฟังก์ชันสมาชิก#
คลาส accelerometer ประกอบด้วยฟังก์ชันสมาชิกต่อไปนี้:
acceleration— ส่งคืนค่าความเร่งที่วัดโดย Accelerometer ในหน่วย Gs
ก่อนเรียกใช้ฟังก์ชันสมาชิก accelerometer ใดๆ จะต้องสร้างอินสแตนซ์ accelerometer ก่อน ดังแสดงด้านล่าง:
/* This constructor is required when using VS Code.
Accelerometer configuration is generated automatically
in VEXcode using the Device Menu. Replace the values
as needed. */

// Create a 2G accelerometer instance in Port A
accelerometer Accel2GA = accelerometer(Brain.ThreeWirePort.A, true);
acceleration#
ส่งคืนค่าความเร่งที่วัดได้ในหน่วย G
Available Functionsdouble acceleration();
ฟังก์ชันนี้ไม่รับพารามิเตอร์ใดๆ
Return Valuesส่งคืนค่า double ซึ่งแสดงถึงความเร่งที่วัดได้ในหน่วย G
// Drive the robot forward.
Drivetrain.drive(forward);

// Get the acceleration measured by the Accelerometer.
double accelerationValue = Accel2GA.acceleration();