
ระบบขับเคลื่อน#
การแนะนำ#
ระบบขับเคลื่อนประกอบด้วยล้อและมอเตอร์ที่ควบคุมการเคลื่อนที่และการเลี้ยวของหุ่นยนต์ ระบบขับเคลื่อนสามารถพบได้ในหุ่นยนต์รุ่นต่างๆ เช่น Code Base 2.0, Super Car หรือหุ่นยนต์ที่ออกแบบเอง
ระบบขับเคลื่อนใช้ เซ็นเซอร์ความเฉื่อย ในสมองเพื่อตรวจจับการชนและช่วยให้หุ่นยนต์เคลื่อนที่และเลี้ยวได้อย่างแม่นยำ ในตอนเริ่มต้นของแต่ละโครงการ ระบบขับเคลื่อนจะปรับเทียบเซ็นเซอร์ความเฉื่อยโดยอัตโนมัติ ให้หุ่นยนต์อยู่นิ่งประมาณ 2 วินาทีในระหว่างการปรับเทียบ เพื่อให้หุ่นยนต์สามารถเคลื่อนที่และเลี้ยวได้อย่างถูกต้อง
มีหลายวิธีในการเขียนโค้ดระบบขับเคลื่อน ด้านล่างนี้คือรายการบล็อกระบบขับเคลื่อนทั้งหมด:
การกระทำ — ขยับและหมุนหุ่นยนต์
drive — เคลื่อนหุ่นยนต์ไปข้างหน้าหรือถอยหลังตลอดไป
ขับไปข้างหน้า — เคลื่อนหุ่นยนต์ไปข้างหน้าหรือถอยหลังตามระยะทางที่กำหนด
ขับจนกว่า — เคลื่อนหุ่นยนต์ไปข้างหน้าหรือถอยหลังจนกว่าเซ็นเซอร์ตาจะตรวจพบวัตถุหรือหุ่นยนต์ตรวจพบการชน
เลี้ยว — หมุนหุ่นยนต์ไปทางซ้ายหรือขวาตลอดไป
หมุน — หมุนหุ่นยนต์ไปทางซ้ายหรือขวาตามจำนวนองศาที่กำหนด
หมุนตามทิศทาง — หมุนหุ่นยนต์ให้หันหน้าไปยังทิศทางที่กำหนดตั้งแต่ -359 ถึง 359 องศา หุ่นยนต์จะหมุนไปในทิศทางที่สั้นที่สุดเพื่อไปยังทิศทางเป้าหมาย
หมุน — หมุนหุ่นยนต์ไปที่ตำแหน่งการหมุนที่กำหนด
หยุดขับ — หยุดการเคลื่อนที่ของหุ่นยนต์
การตั้งค่า — ปรับการตั้งค่าระบบขับเคลื่อน
ตั้งค่าความเร็วในการขับเคลื่อน — บอกหุ่นยนต์ว่าจะขับเคลื่อนด้วยความเร็วเท่าใด
ตั้งค่าความเร็วในการเลี้ยว — บอกหุ่นยนต์ว่าควรเลี้ยวเร็วแค่ไหน
ตั้งค่าการหยุดขับเคลื่อน — ระบุวิธีที่หุ่นยนต์จะหยุดเคลื่อนที่: โดยการเบรก การปล่อยให้ไหลไปเอง หรือการหยุดนิ่ง
set drive timeout — ตั้งค่าจำนวนวินาทีที่หุ่นยนต์จะพยายามทำการเคลื่อนไหวให้เสร็จสิ้น
set drive heading — เปลี่ยนทิศทางการเคลื่อนที่ปัจจุบันของหุ่นยนต์เป็นทิศทางใหม่
ตั้งค่าการหมุนของไดรฟ์ — เปลี่ยนการหมุนปัจจุบันของหุ่นยนต์เป็นการหมุนใหม่
ค่าต่างๆ — ตรวจสอบสถานะการเคลื่อนไหว
การขับเคลื่อนเสร็จสิ้น — รายงานว่าหุ่นยนต์เคลื่อนที่เสร็จแล้วหรือไม่
ทิศทางการขับเคลื่อน — รายงานทิศทางปัจจุบันของหุ่นยนต์ตั้งแต่ 0 ถึง 359 องศา
การหมุนของไดรฟ์ — รายงานการหมุนปัจจุบันของหุ่นยนต์
ความเร็วในการขับเคลื่อน — รายงานความเร็วในการขับเคลื่อนของหุ่นยนต์เป็นเปอร์เซ็นต์ตั้งแต่ -100% ถึง 100%
การกระทำ#
ขับ#
บล็อก ขับเคลื่อน จะเคลื่อนหุ่นยนต์ไปข้างหน้าหรือถอยหลังอย่างไม่มีที่สิ้นสุด หุ่นยนต์จะเคลื่อนที่ต่อไปจนกว่าจะได้รับคำสั่งอื่น เช่น การเลี้ยวหรือการหยุด
ขับ [ไปข้างหน้า v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ทิศทาง |
ทิศทางการเคลื่อนที่ของหุ่นยนต์: ไปข้างหน้า หรือ ถอยหลัง |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Drive forward then stop.]
ขับ [ไปข้างหน้า v]
รอ (2) วินาที
หยุดขับ
ขับเพื่อ#
บล็อก ขับเคลื่อน จะเคลื่อนหุ่นยนต์ไปข้างหน้าหรือถอยหลังตามระยะทางที่กำหนด โครงการจะรอจนกว่าหุ่นยนต์จะหยุดเคลื่อนที่ก่อนที่บล็อกถัดไปในลำดับจะเริ่มทำงาน
ขับ [ไปข้างหน้า v] เป็น [100] [มม. v] ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ทิศทาง |
ทิศทางการเคลื่อนที่ของหุ่นยนต์: ไปข้างหน้า หรือ ถอยหลัง |
ระยะทาง |
ระยะทางที่หุ่นยนต์ขับเคลื่อนไปได้ ค่านี้อาจเป็นจำนวนเต็มหรือทศนิยมก็ได้ |
หน่วย |
หน่วยวัดระยะทาง: มม. (มิลลิเมตร) หรือ นิ้ว |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Drive back and forth.]
ขับ [ไปข้างหน้า v] เป็น [100] [มม. v] ▶
ขับ [ถอยหลัง v] เป็น [4] [นิ้ว v] ▶
ขับรถจนถึง#
บล็อกคำสั่ง ขับจนกว่า จะเคลื่อนหุ่นยนต์ไปข้างหน้าหรือถอยหลังจนกว่าเซ็นเซอร์ตรวจจับวัตถุจะตรวจพบวัตถุ หรือหุ่นยนต์ตรวจพบการชน
ขับ [ไปข้างหน้า v] จนกว่า [วัตถุ v] ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ทิศทาง |
ทิศทางการเคลื่อนที่ของหุ่นยนต์: ไปข้างหน้า หรือ ถอยหลัง |
เงื่อนไข |
เงื่อนไขที่ทำให้หุ่นยนต์หยุดทำงาน: สิ่งกีดขวาง หรือ การชน |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Turn right after a crash.]
ขับ [ไปข้างหน้า v] จนกว่า [ชน v] ▶
เลี้ยว [ขวา v] เป็น (90) องศา ▶
เปลี่ยน#
บล็อก หมุน จะหมุนหุ่นยนต์ไปทางซ้ายหรือขวาอย่างไม่มีที่สิ้นสุด หุ่นยนต์จะหมุนต่อไปเรื่อยๆ จนกว่าจะได้รับคำสั่งอื่น เช่น การขับเคลื่อนเพื่อหยุด
เลี้ยว [ขวา v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ทิศทาง |
ทิศทางที่หุ่นยนต์หมุน: ซ้าย หรือ ขวา |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Turn right and left, then stop.]
เลี้ยว [ขวา v]
รอ [2] วินาที
เลี้ยว [ซ้าย v]
รอ [2] วินาที
หยุดขับ
เลี้ยวเพื่อ#
บล็อกคำสั่ง หมุน จะหมุนหุ่นยนต์ไปทางซ้ายหรือขวาตามจำนวนองศาที่กำหนด การหมุนจะสัมพันธ์กับตำแหน่งปัจจุบันของหุ่นยนต์ โครงการจะรอจนกว่าหุ่นยนต์จะหมุนเสร็จก่อนที่บล็อกถัดไปในลำดับจะเริ่มทำงาน
เลี้ยว [ขวา v] เป็น (90) องศา ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ทิศทาง |
ทิศทางที่หุ่นยนต์หมุน: ซ้าย หรือ ขวา |
มุม |
จำนวนองศาที่หุ่นยนต์หมุน ค่านี้อาจเป็นจำนวนเต็มหรือทศนิยมก็ได้ |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Turn right then left.]
เลี้ยว [ขวา v] เป็น (90) องศา ▶
เลี้ยว [ซ้าย v] เป็น (90) องศา ▶
หันไปที่หัวข้อ#
ทิศทาง (Heading) คือทิศทางที่สมองของหุ่นยนต์หันไป โดยวัดเป็นองศา บล็อกคำสั่ง turn to heading จะหมุนหุ่นยนต์ให้หันไปในทิศทางที่กำหนด ตั้งแต่ -359 ถึง 359 องศา หุ่นยนต์จะหมุนไปในทิศทางที่สั้นที่สุดเพื่อไปยังทิศทางเป้าหมาย
ทิศทางเริ่มต้นคือ 0 องศา
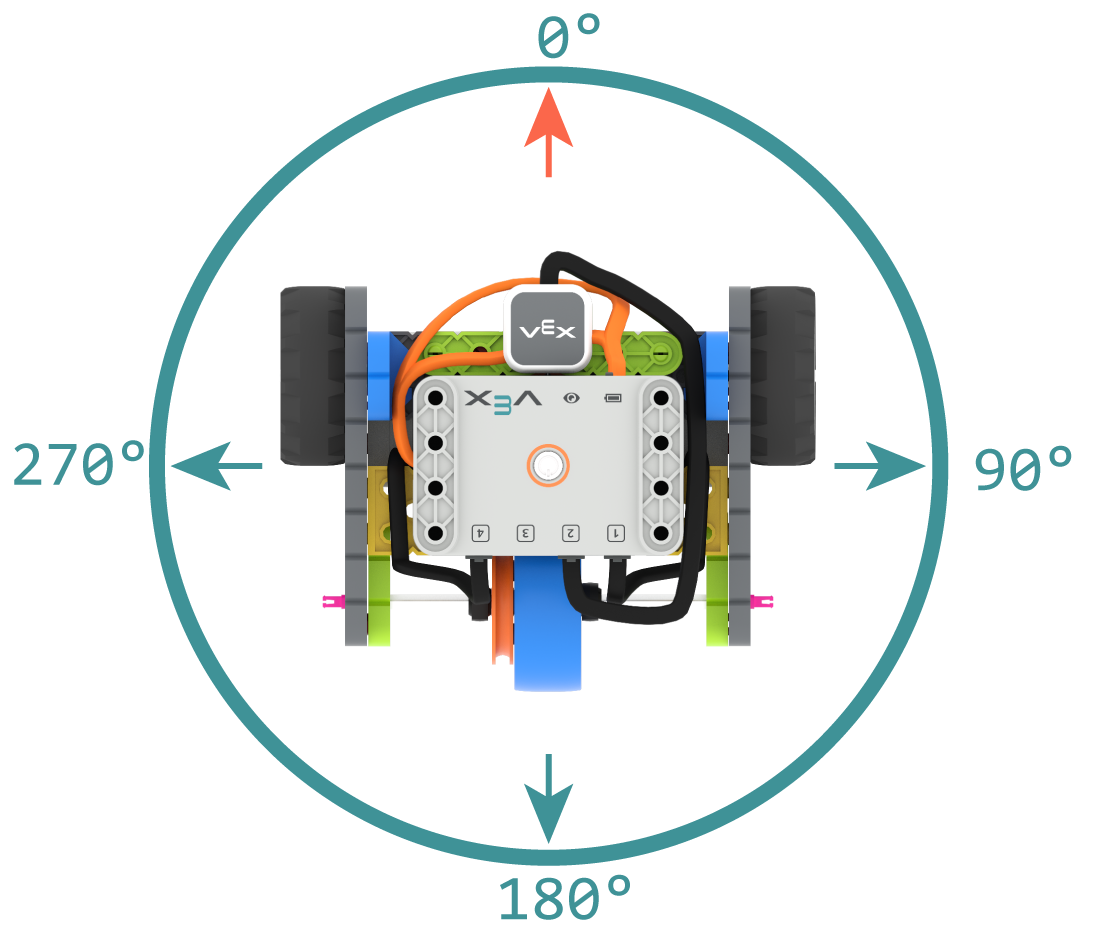
โปรเจกต์นี้จะรอจนกว่าหุ่นยนต์จะหมุนเสร็จก่อนที่บล็อกถัดไปในลำดับจะเริ่มทำงาน
เลี้ยวไปทิศทาง [90] องศา ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
หัวข้อ |
ทิศทางที่หุ่นยนต์ควรหันหน้าไปนั้นเป็นจำนวนเต็ม ตั้งแต่ -359 ถึง 359 องศา |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Turn to face the cardinal directions.]
เลี้ยวไปทิศทาง [90] องศา ▶
รอ [1] วินาที
เลี้ยวไปทิศทาง [180] องศา ▶
รอ [1] วินาที
เลี้ยวไปทิศทาง [270] องศา ▶
รอ [1] วินาที
เลี้ยวไปทิศทาง [0] องศา ▶
หมุนเพื่อหมุน#
บล็อก หมุน จะหมุนหุ่นยนต์ให้ไปในทิศทางการหมุนที่กำหนดไว้
การหมุนคือจำนวนองศาที่หุ่นยนต์หมุนไป ในตอนเริ่มต้นโครงการ ค่าการหมุนจะถูกตั้งไว้ที่ 0 องศา นอกจากนี้ยังสามารถตั้งค่าการหมุนได้โดยใช้บล็อก set drive rotation
ค่าการหมุนเป็นค่าสัมบูรณ์ ซึ่งหมายความว่าทิศทางการเลี้ยวขึ้นอยู่กับการหมุนปัจจุบันของหุ่นยนต์ การเลี้ยวขวาจะเพิ่มการหมุน และการเลี้ยวซ้ายจะลดการหมุน
ตัวอย่างเช่น ถ้าหุ่นยนต์เริ่มต้นที่ 0 องศา และคุณหมุนเป็น 720 องศา มันจะเลี้ยวขวา 2 ครั้ง จากนั้นถ้าคุณหมุนเป็น 360 องศา มันจะเลี้ยวซ้าย 1 ครั้ง เพราะ 360 น้อยกว่า 720
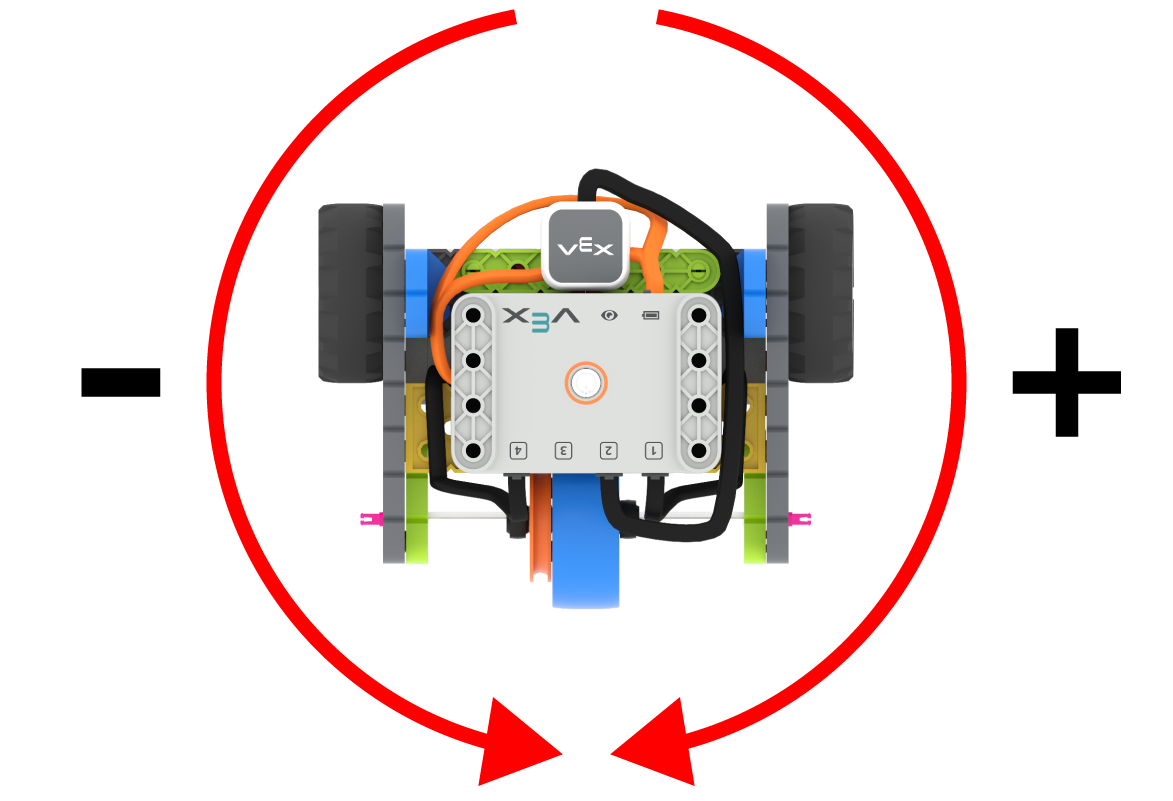
โปรเจกต์นี้จะรอจนกว่าหุ่นยนต์จะหมุนเสร็จก่อนที่บล็อกถัดไปในลำดับจะเริ่มทำงาน
เลี้ยวไปการหมุน (90) องศา ▶
พารามิเตอร์ |
คำอธิบาย |
|---|---|
การหมุน |
ค่ามุมการหมุน (หน่วยเป็นองศา) ที่หุ่นยนต์จะหมุนไป ค่านี้สามารถเป็นจำนวนเต็มได้ |
และอย่ารอช้า |
เลือกไอคอนลูกศร ( ▶ ) เพื่อขยายบล็อกให้แสดงข้อความว่า และไม่ต้องรอ เพื่อให้บล็อกถัดไปในลำดับทำงานทันที |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Make one full turn to the right.]
เลี้ยวไปการหมุน [360] องศา ▶
[Make another full turn to the right.]
เลี้ยวไปการหมุน [720] องศา ▶
[Make one full turn to the left, returning to 360 degrees.]
เลี้ยวไปการหมุน [360] องศา ▶
หยุดขับรถ#
บล็อก หยุดการเคลื่อนที่ จะหยุดการเคลื่อนที่ของหุ่นยนต์
หยุดขับ
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Drive forward then stop.]
ขับ [ไปข้างหน้า v]
รอ (2) วินาที
หยุดขับ
การตั้งค่า#
ตั้งค่าความเร็วในการขับเคลื่อน#
บล็อก set drive velocity จะบอกหุ่นยนต์ว่าควรขับเคลื่อนด้วยความเร็วเท่าใด เปอร์เซ็นต์ที่สูงขึ้นจะทำให้หุ่นยนต์ขับเคลื่อนเร็วขึ้น และเปอร์เซ็นต์ที่ต่ำลงจะทำให้หุ่นยนต์ขับเคลื่อนช้าลง
ทุกโครงการเริ่มต้นด้วยการที่หุ่นยนต์ขับเคลื่อนด้วยความเร็ว 50% เป็นค่าเริ่มต้น
หมายเหตุ: ความเร็วที่สูงขึ้นจะทำให้หุ่นยนต์ขับเคลื่อนได้เร็วขึ้น แต่ความแม่นยำอาจลดลง ความเร็วที่ต่ำลงจะทำให้หุ่นยนต์ขับเคลื่อนได้ช้าลง แต่จะแม่นยำมากขึ้น
ตั้งความเร็วขับเป็น (50) %
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ความเร็ว |
ความเร็วในการขับขี่สามารถปรับได้ตั้งแต่ 0% ถึง 100% |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Drive at different velocities.]
ขับ [ไปข้างหน้า v] เป็น [100] [มม. v] ▶
รอ [1] วินาที
[Drive slow.]
ตั้งความเร็วขับเป็น (20) %
ขับ [ไปข้างหน้า v] เป็น [100] [มม. v] ▶
รอ [1] วินาที
[Drive fast.]
ตั้งความเร็วขับเป็น (100) %
ขับ [ไปข้างหน้า v] เป็น [100] [มม. v] ▶
ตั้งความเร็วในการเลี้ยว#
บล็อก set turn velocity จะบอกหุ่นยนต์ว่าควรเลี้ยวเร็วแค่ไหน เปอร์เซ็นต์ที่สูงขึ้นจะทำให้หุ่นยนต์เลี้ยวเร็วขึ้น และเปอร์เซ็นต์ที่ต่ำลงจะทำให้หุ่นยนต์เลี้ยวช้าลง
ทุกโครงการเริ่มต้นด้วยการที่หุ่นยนต์หมุนด้วยความเร็ว 50% เป็นค่าเริ่มต้น
หมายเหตุ: ความเร็วที่สูงขึ้นจะทำให้หุ่นยนต์เลี้ยวได้เร็วขึ้น แต่ความแม่นยำอาจลดลง ความเร็วที่ต่ำลงจะทำให้หุ่นยนต์เลี้ยวได้ช้าลง แต่จะแม่นยำมากขึ้น
ตั้งความเร็วเลี้ยวเป็น [50]%
พารามิเตอร์ |
คำอธิบาย |
|---|---|
ความเร็ว |
ความเร็วในการหมุนตั้งแต่ 0% ถึง 100% |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Turn at different velocities.]
เลี้ยว [ขวา v] เป็น [180] องศา ▶
รอ [1] วินาที
[Turn fast.]
ตั้งความเร็วเลี้ยวเป็น [100]%
เลี้ยว [ขวา v] เป็น [180] องศา ▶
ตั้งค่าการหยุดไดรฟ์#
บล็อก set drive stopping จะกำหนดวิธีการหยุดการเคลื่อนที่ของหุ่นยนต์: โดยการเบรก การปล่อยให้ไหลไปเอง หรือการหยุดนิ่ง
ตั้งการหยุดขับเป็น [เบรก v]
พารามิเตอร์ |
คำอธิบาย |
|---|---|
พฤติกรรมการหยุด |
วิธีที่หุ่นยนต์จะหยุด:
|
หากไม่ได้ใช้บล็อกนี้ หุ่นยนต์จะใช้เบรกเมื่อหยุด
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Drive, then coast to a stop.]
ตั้งความเร็วขับเป็น (100) %
ตั้งการหยุดขับเป็น [ปล่อย v]
ขับ [ไปข้างหน้า v]
รอ [2] วินาที
หยุดขับ
ตั้งค่าหมดเวลาไดรฟ์#
บล็อก set drive timeout ใน Stack จะกำหนดจำนวนวินาทีที่หุ่นยนต์จะพยายามทำการเคลื่อนไหวให้เสร็จสิ้น หากหุ่นยนต์ไม่สามารถทำการเคลื่อนไหวให้เสร็จภายในเวลาที่กำหนด มันจะหยุดพยายามและไปยังบล็อกถัดไปใน Stack ซึ่งจะช่วยป้องกันไม่ให้หุ่นยนต์ติดอยู่กับการเคลื่อนไหวใดๆ
ตั้งหมดเวลาขับเป็น [1] วินาที
พารามิเตอร์ |
คำอธิบาย |
|---|---|
เวลา |
จำนวนวินาทีที่หุ่นยนต์สามารถพยายามทำท่าทางให้เสร็จสิ้นได้ ค่านี้อาจเป็นจำนวนเต็มหรือทศนิยมก็ได้ |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Drive as far as possible for 1 second before turning right.]
ตั้งหมดเวลาขับเป็น [1] วินาที
ขับ [ไปข้างหน้า v] เป็น [25] [นิ้ว v] ▶
เลี้ยว [ขวา v] เป็น [90] องศา ▶
ตั้งทิศทางการขับเคลื่อน#
ทิศทาง (Heading) คือทิศทางที่สมองของหุ่นยนต์หันหน้าไป โดยวัดเป็นองศา บล็อกคำสั่ง set drive heading จะเปลี่ยนทิศทางปัจจุบันของหุ่นยนต์เป็นค่าทิศทางใหม่
ตัวอย่างเช่น หากหุ่นยนต์หันไปทางขวา การตั้งค่าทิศทางเป็น 0 องศา จะทำให้ตำแหน่งที่หันไปทางขวานั้นกลายเป็น 0 องศาใหม่ จากนั้นหุ่นยนต์สามารถหันไปตำแหน่งอื่น ๆ ได้โดยอิงจากทิศทางใหม่นั้น
ตั้งทิศทางขับเป็น [0] องศา
พารามิเตอร์ |
คำอธิบาย |
|---|---|
หัวข้อ |
ค่าทิศทาง (หน่วยเป็นองศา) ที่จะตั้งค่าให้กับหุ่นยนต์ สามารถเป็นจำนวนเต็มตั้งแต่ 0 ถึง 359 ได้ |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Face the new 0 degree heading.]
ตั้งทิศทางขับเป็น [90] องศา
เลี้ยวไปทิศทาง [0] องศา ▶
ตั้งค่าการหมุนของไดรฟ์#
การหมุนคือจำนวนรอบที่หุ่นยนต์หมุน โดยวัดเป็นองศา ในตอนเริ่มต้นโครงการ ค่าการหมุนจะถูกตั้งไว้ที่ 0 องศา บล็อกคำสั่ง set drive rotation จะเปลี่ยนค่าการหมุนปัจจุบันของหุ่นยนต์เป็นค่าใหม่
ตัวอย่างเช่น หากหุ่นยนต์หมุนไปทางขวาครบสองรอบ ค่าการหมุนของมันจะเป็น 720 องศา การตั้งค่าการหมุนเป็น 0 องศาจะรีเซ็ตค่าการหมุนจาก 720 เป็น 0 องศา จากนั้นหุ่นยนต์สามารถหมุนได้ตามค่าการหมุนใหม่นั้น
ตั้งการหมุนขับเป็น (0) องศา
พารามิเตอร์ |
คำอธิบาย |
|---|---|
การหมุน |
ค่าการหมุน (หน่วยเป็นองศา) ที่จะตั้งค่าให้กับหุ่นยนต์ ค่านี้สามารถเป็นจำนวนเต็มได้ |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Spin counterclockwise two times.]
ตั้งการหมุนขับเป็น [720] องศา
เลี้ยวไปการหมุน [0] องศา ▶
ค่านิยม#
การขับรถเสร็จสิ้นแล้ว#
บล็อก Boolean drive is done จะรายงานว่าหุ่นยนต์เคลื่อนที่เสร็จแล้วหรือไม่ สามารถใช้ข้อมูลนี้ในการควบคุมจังหวะเวลาของพฤติกรรมอื่นๆ โดยอิงจากการเคลื่อนที่ของหุ่นยนต์ได้
จริง — หุ่นยนต์เคลื่อนไหวเสร็จแล้ว
ไม่จริง — หุ่นยนต์ยังคงเคลื่อนที่อยู่
บล็อกนี้ทำงานร่วมกับบล็อกระบบขับเคลื่อนต่อไปนี้ที่มีพารามิเตอร์ และไม่รอ: ขับเป็นเวลา, ขับจนกระทั่ง, เลี้ยวเป็นเวลา, เลี้ยวตามทิศทาง, และ เลี้ยวตามการหมุน
<ขับเสร็จแล้ว?>
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Turn when the drivetrain is done moving forward.]
ขับ [ไปข้างหน้า v] เป็น [100] [มม. v] ◀ และไม่รอ
รอ [0.25] วินาที
ทำตลอดไป
ถ้า <ขับเสร็จแล้ว?> แล้ว
เลี้ยว [ขวา v] เป็น [180] องศา ▶
หยุด
มิฉะนั้น
พิมพ์ [Still moving...] ▶
รอ [0.1] วินาที
ล้างทุกแถว
ทิศทางการขับขี่#
ทิศทาง (Heading) คือทิศทางที่สมองของหุ่นยนต์หันหน้าไป โดยวัดเป็นองศา บล็อกรายงาน Drive Heading จะรายงานทิศทางตั้งแต่ 0 ถึง 359 องศา
ทิศทางเริ่มต้นของหุ่นยนต์คือ 0 องศา
(ทิศทางขับในองศา)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Display the heading while turning.]
เลี้ยว [ขวา v] เป็น [450] องศา ◀ และไม่รอ
ทำตลอดไป
ล้างทุกแถว
พิมพ์ (ทิศทางขับในองศา) ▶
รอ [0.1] วินาที
การหมุนของไดรฟ์#
การหมุนคือจำนวนรอบที่หุ่นยนต์หมุนไป โดยวัดเป็นองศา ในตอนเริ่มต้นโครงการ ค่าการหมุนจะถูกตั้งไว้ที่ 0 องศา บล็อกรายงานการหมุนของมอเตอร์ขับเคลื่อน (drive rotation reporter block) จะรายงานค่าการหมุนปัจจุบันของหุ่นยนต์
การเลี้ยวขวาจะเพิ่มมุมการหมุน และการเลี้ยวซ้ายจะลดมุมการหมุน ตัวอย่างเช่น การเลี้ยวขวาครบสองรอบจะแสดงค่าการหมุน 720 องศา
(การหมุนขับในองศา)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Display the rotation while turning.]
เลี้ยว [ขวา v] เป็น [450] องศา ◀ และไม่รอ
ทำตลอดไป
ล้างทุกแถว
พิมพ์ (การหมุนขับในองศา) ▶
รอ [0.1] วินาที
ความเร็วในการขับเคลื่อน#
บล็อกรายงานความเร็วในการขับเคลื่อนจะแสดงความเร็วในการขับเคลื่อนของหุ่นยนต์เป็นเปอร์เซ็นต์ ตั้งแต่ -100% ถึง 100%
ค่าบวกหมายความว่าหุ่นยนต์กำลังเคลื่อนที่ไปข้างหน้า ค่าลบหมายความว่าหุ่นยนต์กำลังเคลื่อนที่ถอยหลัง
(ความเร็วขับใน %)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
บล็อกนี้ไม่มีพารามิเตอร์ |
ตัวอย่าง
เมื่อเริ่มต้น :: hat events
[Build Used: Code Base 2.0]
[Display the velocity of the robot before and while moving.]
พิมพ์ [Start: ] ▶
พิมพ์ (ความเร็วขับใน %) ▶
ตั้งเคอร์เซอร์ไปแถวถัดไป
ขับ [ไปข้างหน้า v]
รอ [0.5] วินาที
พิมพ์ [Moving: ] ▶
พิมพ์ (ความเร็วขับใน %) ▶
หยุดขับ