
Aktarma organları#
giriiş#
Aktarma organları, robotun nasıl hareket ettiğini ve döndüğünü kontrol eden tekerlekler ve motorlardan oluşur. Aktarma organları, Code Base 2.0, Super Car veya özel bir robot gibi tasarımlarda bulunabilir.
Aktarma organları, çarpışmaları tespit etmek ve robotun hassas bir şekilde hareket etmesine ve dönmesine yardımcı olmak için Beyindeki Atalet Sensörünü kullanır. Her projenin başlangıcında, aktarma organı Atalet Sensörünü otomatik olarak kalibre eder. Kalibrasyon sırasında robotu yaklaşık 2 saniye boyunca hareketsiz tutun, böylece robot doğru şekilde hareket edebilir ve dönebilir.
Aktarma organlarını kodlamanın birçok yolu vardır. Aşağıda tüm aktarma organı bloklarının listesi bulunmaktadır:
İşlemler — Robotu hareket ettir ve döndür.
sürüş — Robotu sonsuza dek ileri veya geri hareket ettirir.
sürüş için — Robotu belirli bir mesafe boyunca ileri veya geri hareket ettirir.
Sürüş yapana kadar — Göz Sensörü bir nesne algılayana veya robot bir çarpışma algılayana kadar robotu ileri veya geri hareket ettirir.
döndür — Robotu sonsuza dek sola veya sağa döndürür.
döndürme için — Robotu belirli bir derece kadar sola veya sağa döndürür.
yöne dön — Robotu -359 ile 359 derece arasında belirli bir yöne doğru döndürür. Robot, hedef yöne ulaşmak için en kısa yönde dönecektir.
döndürme — Robotu belirli bir dönüşe döndürür.
Sürüşü durdur — Robotun hareketini durdurur.
Ayarlar — Aktarma organı ayarlarını düzenleyin.
sürüş hızını ayarla — Robota ne kadar hızlı süreceğini söyler.
dönüş hızını ayarla — Robota ne kadar hızlı döneceğini söyler.
sürüş durdurma ayarı — Robotun hareket etmeyi nasıl durduracağını belirtir: fren yaparak, süzülerek veya tutunarak.
sürüş zaman aşımını ayarla — Robotun bir hareketi tamamlamak için kaç saniye deneyeceğini ayarlar.
sürüş yönünü ayarla — Robotun mevcut yönünü yeni bir yöne değiştirir.
sürüş yönünü ayarla — Robotun mevcut dönüşünü yeni bir dönüşe değiştirir.
Değerler — Hareket durumunu kontrol edin.
Sürüş tamamlandı — Robotun hareketini tamamlayıp tamamlamadığını bildirir.
sürüş yönü — Robotun mevcut yönünü 0 ile 359 derece arasında bildirir.
dönme hareketi — Robotun mevcut dönüşünü bildirir.
sürüş hızı — Robotun ne kadar hızlı sürdüğünü -100% ile 100% arasında bir yüzde olarak bildirir.
Eylemler#
sürmek#
Sürüş bloğu, robotu sonsuza dek ileri veya geri hareket ettirir. Robot, dönme veya durma gibi başka bir işlem verilene kadar hareket etmeye devam edecektir.
[ileri v] yönünde sürdür
Parametreler |
Tanım |
|---|---|
yön |
Robotun hareket yönü: ileri veya geri. |
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Drive forward then stop.]
[ileri v] yönünde sürdür
(2) saniye bekle
sürüşü durdur
sürmek için#
Sürüş bloğu, robotu belirli bir mesafe boyunca ileri veya geri hareket ettirir. Proje, robot hareketini tamamlayana kadar bir sonraki bloğun çalışmasını bekleyecektir.
[ileri v] yönünde [100] [mm v] sürdür ▶
Parametreler |
Tanım |
|---|---|
yön |
Robotun hareket yönü: ileri veya geri. |
mesafe |
Robotun kat ettiği mesafe. Bu bir tam sayı veya ondalık sayı olabilir. |
birim |
Mesafe birimi: mm (milimetre) veya inç. |
ve beklemeyin |
Oku ( ▶ ) seçerek bloğu genişletin ve beklemeyin deyin; böylece yığındaki bir sonraki blok hemen çalıştırılacaktır. |
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Drive back and forth.]
[ileri v] yönünde [100] [mm v] sürdür ▶
[geri v] yönünde [4] [inç v] sürdür ▶
sürüşe kadar#
Sürüş pozisyonu bloğu, Göz Sensörü bir nesne algılayana veya robot bir çarpışma algılayana kadar robotu ileri veya geri hareket ettirir.
[nesne v] bulunana kadar [ileri v] yönünde sürdür ▶
Parametreler |
Tanım |
|---|---|
yön |
Robotun hareket yönü: ileri veya geri. |
durum |
Robotun durmasına neden olan durum: nesne veya çarpışma. |
ve beklemeyin |
Oku ( ▶ ) seçerek bloğu genişletin ve beklemeyin deyin; böylece yığındaki bir sonraki blok hemen çalıştırılacaktır. |
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Turn right after a crash.]
[çarpma v] bulunana kadar [ileri v] yönünde sürdür ▶
[sağ v] yönüne (90) derece dön ▶
dönüş#
Döndürme bloğu, robotu sonsuza dek sola veya sağa döndürür. Robot, sürüş veya durma gibi başka bir eylem verilene kadar dönmeye devam edecektir.
[sağ v] yönüne dön
Parametreler |
Tanım |
|---|---|
yön |
Robotun dönüş yönü: sola veya sağa. |
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Turn right and left, then stop.]
[sağ v] yönüne dön
[2] saniye bekle
[sol v] yönüne dön
[2] saniye bekle
sürüşü durdur
dönüş için#
Dönme bloğu, robotu belirli bir derece kadar sola veya sağa döndürür. Dönme, robotun mevcut konumuna göre belirlenir. Proje, robotun dönmesi tamamlanana kadar bir sonraki bloğun çalışmasını bekleyecektir.
[sağ v] yönüne (90) derece dön ▶
Parametreler |
Tanım |
|---|---|
yön |
Robotun dönüş yönü: sola veya sağa. |
açı |
Robotun döndüğü derece sayısı. Bu bir tam sayı veya ondalık sayı olabilir. |
ve beklemeyin |
Oku ( ▶ ) seçerek bloğu genişletin ve beklemeyin deyin; böylece yığındaki bir sonraki blok hemen çalıştırılacaktır. |
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Turn right then left.]
[sağ v] yönüne (90) derece dön ▶
[sol v] yönüne (90) derece dön ▶
başlığa dön#
Yön, robotun beyninin baktığı yönü derece cinsinden ifade eder. Yöne dön bloğu, robotu -359 ile 359 derece arasında belirli bir yöne çevirir. Robot, hedef yöne ulaşmak için en kısa yöne dönecektir.
Başlangıç yönü 0 derecedir.
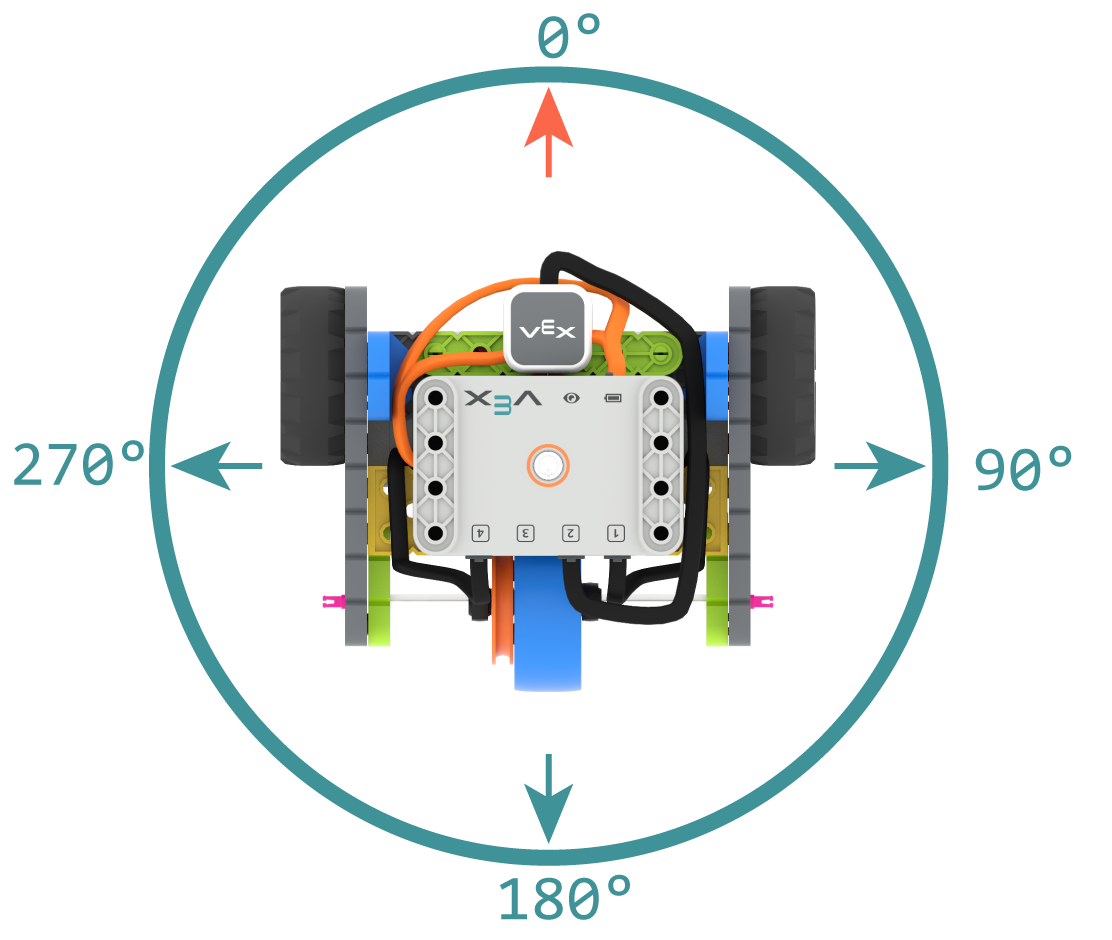
Proje, robotun dönüşü tamamlanana kadar bir sonraki bloğun çalışmasını bekleyecektir.
[90] derece yönüne dön ▶
Parametreler |
Tanım |
|---|---|
başlık |
Robotun bakması gereken yönü, -359 ile 359 derece arasında bir tam sayı olarak belirtin. |
ve beklemeyin |
Oku ( ▶ ) seçerek bloğu genişletin ve beklemeyin deyin; böylece yığındaki bir sonraki blok hemen çalıştırılacaktır. |
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Turn to face the cardinal directions.]
[90] derece yönüne dön ▶
[1] saniye bekle
[180] derece yönüne dön ▶
[1] saniye bekle
[270] derece yönüne dön ▶
[1] saniye bekle
[0] derece yönüne dön ▶
döndürmeye dön#
Döndürme bloğu, robotu belirli bir dönüşe döndürür.
Dönme, robotun ne kadar döndüğünü derece cinsinden ölçer. Bir projenin başlangıcında, dönme değeri 0 dereceye ayarlanır. Dönme ayrıca sürüş dönüşünü ayarla bloğu kullanılarak da ayarlanabilir.
Dönme değerleri mutlaktır. Bu, dönüş yönünün robotun mevcut dönüşüne bağlı olduğu anlamına gelir. Sağa dönmek dönmeyi artırır, sola dönmek ise dönmeyi azaltır.
Örneğin, robot 0 dereceden başlarsa ve 720 derece döndürürseniz, iki kez sağa dönecektir. Ardından 360 derece döndürürseniz, 360, 720’den küçük olduğu için bir kez sola dönecektir.
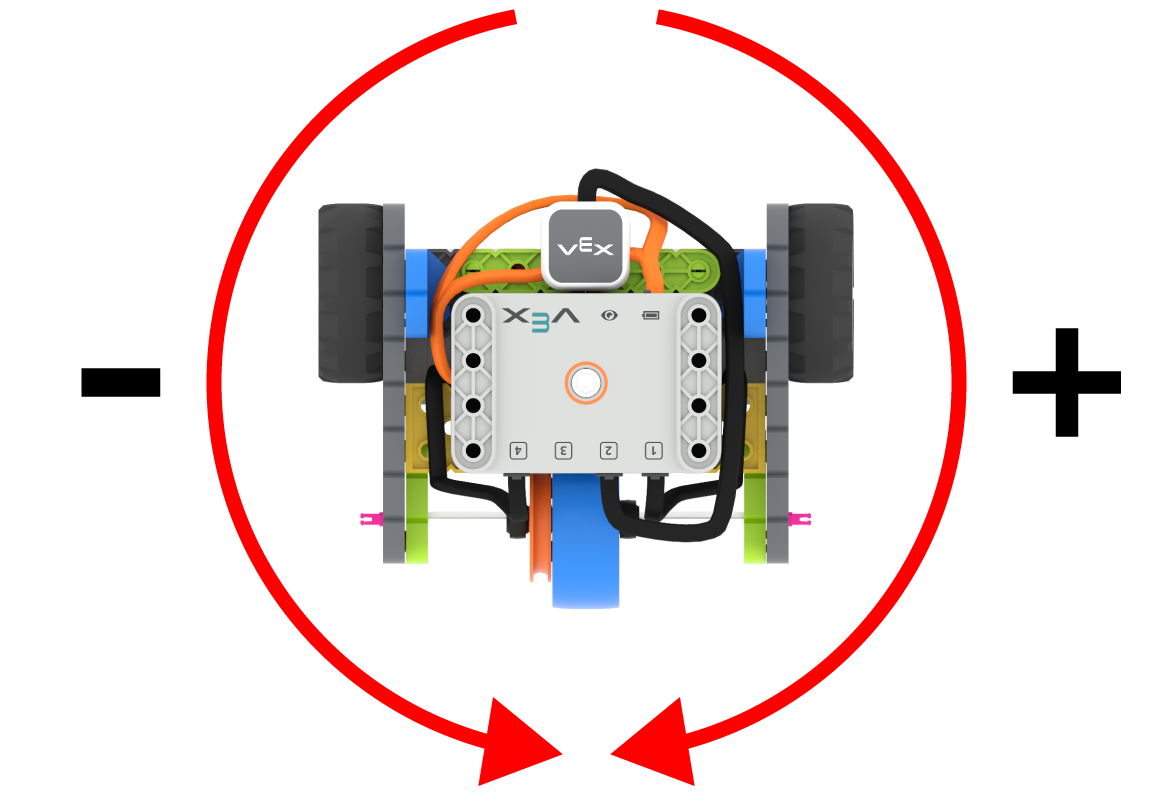
Proje, robotun dönüşü tamamlanana kadar bir sonraki bloğun çalışmasını bekleyecektir.
(90) derece dönüşüne dön ▶
Parametreler |
Tanım |
|---|---|
rotasyon |
Robotun döneceği dönüş açısı (derece cinsinden). Bu bir tamsayı olabilir. |
ve beklemeyin |
Oku ( ▶ ) seçerek bloğu genişletin ve beklemeyin deyin; böylece yığındaki bir sonraki blok hemen çalıştırılacaktır. |
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Make one full turn to the right.]
[360] derece dönüşüne dön ▶
[Make another full turn to the right.]
[720] derece dönüşüne dön ▶
[Make one full turn to the left, returning to 360 degrees.]
[360] derece dönüşüne dön ▶
sürüşü bırakın#
Sürüşü durdur blok, robotun hareketini durdurur.
sürüşü durdur
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Drive forward then stop.]
[ileri v] yönünde sürdür
(2) saniye bekle
sürüşü durdur
Ayarlar#
sürüş hızını ayarla#
Sürüş hızını ayarla bloğu, robota ne kadar hızlı hareket etmesi gerektiğini söyler. Daha yüksek bir yüzde, robotun daha hızlı hareket etmesini, daha düşük bir yüzde ise daha yavaş hareket etmesini sağlar.
Her proje, robotun varsayılan olarak %50 hızda hareket etmesiyle başlar.
Not: Daha yüksek hız, robotun daha hızlı hareket etmesini sağlar, ancak hassasiyeti azalabilir. Daha düşük hız ise robotun daha yavaş hareket etmesini sağlar, ancak hassasiyetini artırır.
sürüş hızını (50) % olarak ayarla
Parametreler |
Tanım |
|---|---|
hız |
Sürüş hızı %0 ile %100 arasında değişir. |
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Drive at different velocities.]
[ileri v] yönünde [100] [mm v] sürdür ▶
[1] saniye bekle
[Drive slow.]
sürüş hızını (20) % olarak ayarla
[ileri v] yönünde [100] [mm v] sürdür ▶
[1] saniye bekle
[Drive fast.]
sürüş hızını (100) % olarak ayarla
[ileri v] yönünde [100] [mm v] sürdür ▶
dönüş hızını ayarla#
Dönüş hızını ayarla bloğu, robota ne kadar hızlı döneceğini söyler. Daha yüksek bir yüzde robotun daha hızlı dönmesini, daha düşük bir yüzde ise robotun daha yavaş dönmesini sağlar.
Her proje, robotun varsayılan olarak %50 hızda dönmesiyle başlar.
Not: Daha yüksek hız, robotun daha hızlı dönmesini sağlar ancak hassasiyeti azalabilir. Daha düşük hız ise robotun daha yavaş dönmesini sağlar ancak hassasiyetini artırır.
dönüş hızını [50]% olarak ayarla
Parametreler |
Tanım |
|---|---|
hız |
Dönüş hızı %0 ile %100 arasında değişir. |
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Turn at different velocities.]
[sağ v] yönüne [180] derece dön ▶
[1] saniye bekle
[Turn fast.]
dönüş hızını [100]% olarak ayarla
[sağ v] yönüne [180] derece dön ▶
sürüşü durdurmayı ayarla#
Sürüş durdurma ayarı bloğu, robotun hareketini nasıl durduracağını belirler: fren yaparak, süzülerek veya bekleyerek.
sürüş durma modunu [fren v] olarak ayarla
Parametreler |
Tanım |
|---|---|
durdurma davranışı |
Robotun nasıl duracağı:
|
Bu blok kullanılmazsa, robot dururken fren kullanacaktır.
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Drive, then coast to a stop.]
sürüş hızını (100) % olarak ayarla
sürüş durma modunu [serbest v] olarak ayarla
[ileri v] yönünde sürdür
[2] saniye bekle
sürüşü durdur
sürüş zaman aşımını ayarla#
Sürüş zaman aşımını ayarla blok seti, robotun bir hareketi tamamlamak için kaç saniye deneyeceğini belirler. Robot bu süre içinde hareketi tamamlayamazsa, denemeyi bırakır ve yığındaki bir sonraki bloğa geçer. Bu, robotun bir harekette takılıp kalmasını önler.
sürüş zaman aşımını [1] saniye olarak ayarla
Parametreler |
Tanım |
|---|---|
zaman |
Robotun bir hareketi tamamlamak için deneyebileceği saniye sayısı. Bu, tam sayı veya ondalık sayı olabilir. |
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Drive as far as possible for 1 second before turning right.]
sürüş zaman aşımını [1] saniye olarak ayarla
[ileri v] yönünde [25] [inç v] sürdür ▶
[sağ v] yönüne [90] derece dön ▶
sürüş yönünü ayarla#
Yön, robotun beyninin baktığı yönü derece cinsinden ifade eder. Sürüş yönünü ayarla yığın bloğu, robotun mevcut yönünü yeni bir yön değerine değiştirir.
Örneğin, robot sağa doğru dönmüşse, yönü 0 dereceye ayarlamak, sağa dönük bu pozisyonu yeni 0 derece yapar. Ardından robot, bu yeni yöne göre diğer pozisyonlara dönebilir.
sürüş yönünü [0] derece olarak ayarla
Parametreler |
Tanım |
|---|---|
başlık |
Robot için ayarlanacak yön değeri (derece cinsinden). Bu değer 0 ile 359 arasında bir tam sayı olabilir. |
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Face the new 0 degree heading.]
sürüş yönünü [90] derece olarak ayarla
[0] derece yönüne dön ▶
tahrik dönüşünü ayarlayın#
Dönme, robotun ne kadar döndüğünü derece cinsinden ölçer. Bir projenin başlangıcında, dönme değeri 0 dereceye ayarlanır. Sürüş dönüşünü ayarla yığın bloğu, robotun mevcut dönüşünü yeni bir değere değiştirir.
Örneğin, robot sağa doğru iki tam tur atmışsa, dönüş değeri 720 derece olacaktır. Dönüşü 0 dereceye ayarlamak, bu dönüş değerini 720’den 0 dereceye sıfırlayacaktır. Ardından robot, bu yeni değere göre dönüş yapabilir.
sürüş dönüşünü (0) derece olarak ayarla
Parametreler |
Tanım |
|---|---|
rotasyon |
Robot için ayarlanacak dönüş değeri (derece cinsinden). Bu bir tamsayı olabilir. |
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Spin counterclockwise two times.]
sürüş dönüşünü [720] derece olarak ayarla
[0] derece dönüşüne dön ▶
Değerler#
Sürüş tamamlandı.#
Sürüş tamamlandı Boolean bloğu, robotun hareketinin bitip bitmediğini bildirir. Bu, robotun hareketine bağlı olarak diğer davranışların zamanlamasını kontrol etmek için kullanılabilir.
Doğru — Robot hareket etmeyi bitirdi.
Yanlış — Robot hala hareket halinde.
Bu blok, ve bekleme parametresine sahip aşağıdaki aktarma organı bloklarıyla birlikte çalışır: sürüş süresi, sürüş süresi, dönüş süresi, yöne dönüş ve dönüş açısı.
<sürüş tamamlandı mı?>
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Turn when the drivetrain is done moving forward.]
[ileri v] yönünde [100] [mm v] sürdür ◀ ve bekleme
[0.25] saniye bekle
sonsuza kadar
eğer <sürüş tamamlandı mı?> ise
[sağ v] yönüne [180] derece dön ▶
dur
değilse
[Still moving...] yazdır ▶
[0.1] saniye bekle
tüm satırları temizle
sürüş yönü#
Yön, robotun beyninin baktığı yönü derece cinsinden ifade eder. Sürüş yönü rapor bloğu, bu yönü 0 ile 359 derece arasında bildirir.
Robotun başlangıç yönü 0 derecedir.
(sürüş yönü derece cinsinden)
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Display the heading while turning.]
[sağ v] yönüne [450] derece dön ◀ ve bekleme
sonsuza kadar
tüm satırları temizle
(sürüş yönü derece cinsinden) yazdır ▶
[0.1] saniye bekle
tahrik dönüşü#
Dönme, robotun ne kadar döndüğünü derece cinsinden ölçer. Bir projenin başlangıcında, dönme değeri 0 dereceye ayarlanır. Sürüş dönüşü raporlayıcı bloğu, robotun mevcut dönüşünü rapor eder.
Sağa dönmek dönüş açısını artırırken, sola dönmek dönüş açısını azaltır. Örneğin, sağa iki tam dönüş yapmak 720 derecelik bir dönüş olarak rapor edilecektir.
(sürüş dönüşü derece cinsinden)
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Display the rotation while turning.]
[sağ v] yönüne [450] derece dön ◀ ve bekleme
sonsuza kadar
tüm satırları temizle
(sürüş dönüşü derece cinsinden) yazdır ▶
[0.1] saniye bekle
sürüş hızı#
Sürüş hızı raporlama bloğu, robotun ne kadar hızlı sürdüğünü -100% ile 100% arasında bir yüzde olarak bildirir.
Pozitif bir değer, robotun ileri yönde hareket ettiğini gösterir. Negatif bir değer ise robotun geri yönde hareket ettiğini gösterir.
(sürüş hızı % cinsinden)
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında :: hat events
[Build Used: Code Base 2.0]
[Display the velocity of the robot before and while moving.]
[Start: ] yazdır ▶
(sürüş hızı % cinsinden) yazdır ▶
imleci sonraki satıra taşı
[ileri v] yönünde sürdür
[0.5] saniye bekle
[Moving: ] yazdır ▶
(sürüş hızı % cinsinden) yazdır ▶
sürüşü durdur