
Hajtáslánc#
Bevezetés#
A hajtáslánc kerekeket és motorokat tartalmaz, amelyek a robot mozgását és fordulását szabályozzák. A hajtásláncok olyan buildekben találhatók meg, mint a Code Base 2.0, a Super Car vagy egy egyedi robot.
A hajtásláncok az agyban található inerciális érzékelőt használják az ütközések észlelésére, és segítik a robot pontos mozgását és fordulását. Minden projekt elején a hajtáslánc automatikusan kalibrálja az inerciális érzékelőt. A kalibrálás során tartsa a robotot mozdulatlanul körülbelül 2 másodpercig, hogy a robot megfelelően mozoghasson és fordulhasson.
A hajtáslánc kódolásának számos módja van. Az alábbiakban felsoroljuk az összes hajtáslánc blokkot:
Műveletek — A robot mozgatása és forgatása.
drive — Előre vagy hátra mozgatja a robotot örökké.
drive for — Előre vagy hátra mozgatja a robotot egy adott távolságra.
drive until — Előre vagy hátra mozgatja a robotot, amíg a szemérzékelő egy tárgyat nem érzékel, vagy a robot ütközést nem észlel.
turn — Örökké balra vagy jobbra forgatja a robotot.
fordulj el — Meghatározott fokkal balra vagy jobbra forgatja a robotot.
fordulj elöl — A robotot egy adott irányba fordítja -359 és 359 fok között. A robot a legrövidebb irányba fordul, hogy elérje a célirányt.
forgásba váltás — Meghatározott forgásirányba fordítja a robotot.
vezetés leállítása — Leállítja a robot mozgását.
Beállítások – A hajtáslánc beállításainak módosítása.
meghajtási sebesség beállítása — Megadja a robotnak a haladási sebességét.
fordulási sebesség beállítása — Megadja a robotnak, hogy milyen gyorsan forduljon.
meghajtás leállításának beállítása — Megadja, hogyan fog a robot leállni: fékezéssel, gurulással vagy tartással.
meghajtási időtúllépés beállítása — Beállítja, hogy a robot hány másodpercig próbálja meg befejezni a mozgást.
meghajtás irányának beállítása — A robot aktuális irányát egy új irányra módosítja.
meghajtó forgásának beállítása — A robot aktuális forgását egy új forgásra módosítja.
Értékek — Mozgás állapotának ellenőrzése.
drive is done — Jelzi, hogy a robot befejezte-e a mozgást.
drive heading — Megjeleníti a robot aktuális irányát 0 és 359 fok között.
meghajtó forgása — A robot aktuális forgását jelenti.
drive velocity — Megadja a robot haladási sebességét százalékban, -100% és 100% között.
Műveletek#
hajtás#
A meghajtó veremblokk a robotot a végtelenségig előre vagy hátra mozgatja. A robot addig fog mozogni, amíg egy másik műveletet nem kap, például fordulást vagy megállást.
hajtás [előre v]
Paraméterek |
Leírás |
|---|---|
irány |
A robot mozgásiránya: előre vagy hátra. |
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Drive forward then stop.]
hajtás [előre v]
várakozás (2) másodpercig
hajtás leállítása
hajtani#
A meghajtás veremblokk a robotot egy adott távolságra előre vagy hátra mozgatja. A projekt megvárja, amíg a robot befejezi a mozgást, mielőtt a verem következő blokkja futna.
hajtás [előre v] irányba [100] [mm v] értékkel ▶
Paraméterek |
Leírás |
|---|---|
irány |
A robot mozgásiránya: előre vagy hátra. |
távolság |
A robot által megtett távolság. Ez lehet egész vagy tizedes tört. |
egység |
A távolság mértékegysége: mm (milliméter) vagy hüvelyk. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Drive back and forth.]
hajtás [előre v] irányba [100] [mm v] értékkel ▶
hajtás [hátra v] irányba [4] [hüvelyk v] értékkel ▶
vezetni, amíg#
A menetig veremblokk előre vagy hátra mozgatja a robotot, amíg a szemérzékelő egy tárgyat nem érzékel, vagy a robot ütközést nem észlel.
hajtás [előre v] irányba, amíg [objektum v] ▶
Paraméterek |
Leírás |
|---|---|
irány |
A robot mozgásiránya: előre vagy hátra. |
állapot |
A robotot leállító feltétel: tárgy vagy összeomlás. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Turn right after a crash.]
hajtás [előre v] irányba, amíg [ütközés v] ▶
fordulás [jobbra v] irányba (90) fokkal ▶
fordulat#
A fordulás veremblokk a robotot örökké balra vagy jobbra forgatja. A robot addig fog forogni, amíg egy másik műveletet nem kap, például megállásig hajt.
fordulás [jobbra v]
Paraméterek |
Leírás |
|---|---|
irány |
A robot fordulási iránya: balra vagy jobbra. |
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Turn right and left, then stop.]
fordulás [jobbra v]
várakozás [2] másodpercig
fordulás [balra v]
várakozás [2] másodpercig
hajtás leállítása
fordulj#
A fordulatszám veremblokk a robotot egy adott fokszámmal balra vagy jobbra forgatja. A fordulat a robot aktuális pozíciójához viszonyítva történik. A projekt megvárja, amíg a robot befejezi a fordulást, mielőtt a veremben lévő következő blokk futtatásra kerülne.
fordulás [jobbra v] irányba (90) fokkal ▶
Paraméterek |
Leírás |
|---|---|
irány |
A robot fordulási iránya: balra vagy jobbra. |
szög |
A robot által elfordult fokok száma. Ez lehet egész vagy tizedes tört. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Turn right then left.]
fordulás [jobbra v] irányba (90) fokkal ▶
fordulás [balra v] irányba (90) fokkal ▶
forduljon a címsorhoz#
Az irány az az irány, amerre a robot agya néz, fokban mérve. A fordulj irányváltásra veremblokk a robotot egy adott irányba fordítja -359 és 359 fok között. A robot a legrövidebb irányba fordul, hogy elérje a célirányt.
A kezdő irány 0 fok.
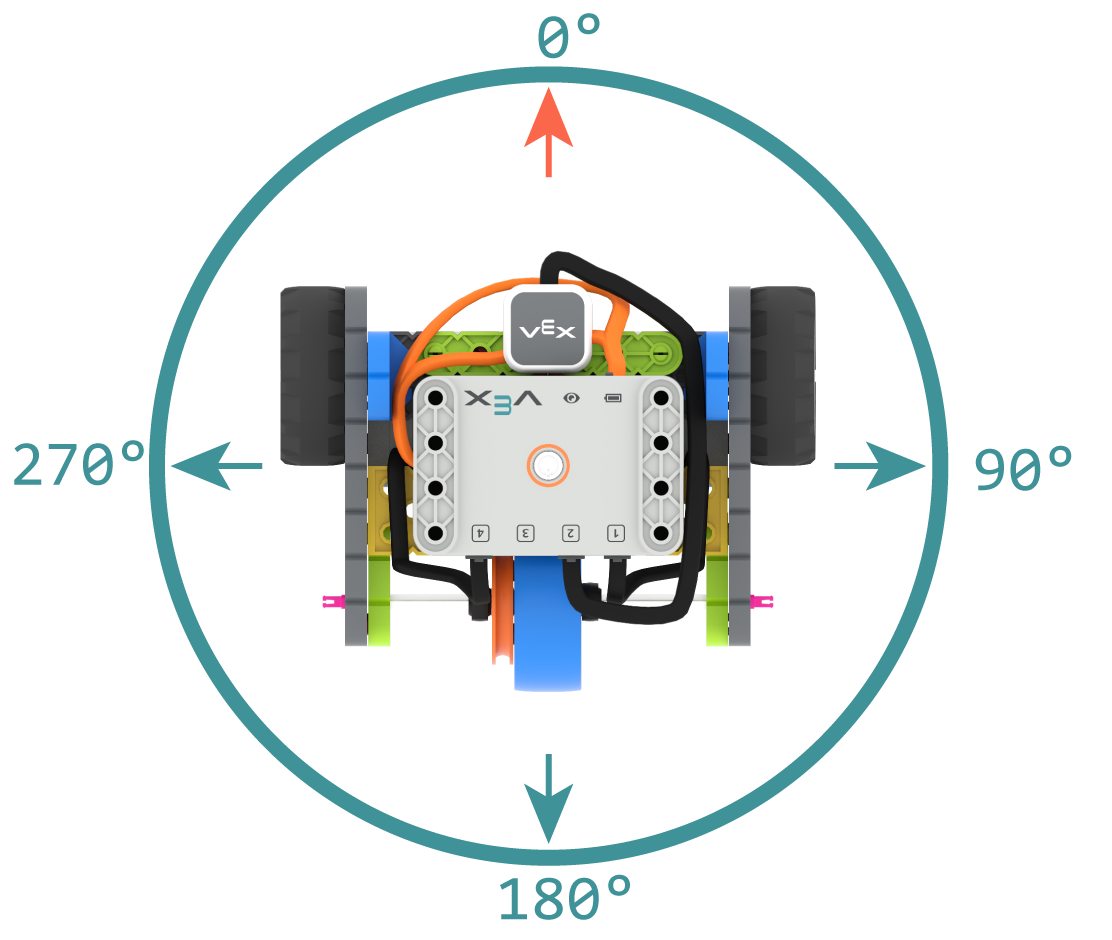
A projekt megvárja, amíg a robot befejezi a forgást, mielőtt a veremben lévő következő blokk futna.
fordulás [90] fokos irányba ▶
Paraméterek |
Leírás |
|---|---|
cím |
A robotnak amerre néznie kell, egész számként, -359 és 359 fok között. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Turn to face the cardinal directions.]
fordulás [90] fokos irányba ▶
várakozás [1] másodpercig
fordulás [180] fokos irányba ▶
várakozás [1] másodpercig
fordulás [270] fokos irányba ▶
várakozás [1] másodpercig
fordulás [0] fokos irányba ▶
forgásba lendül#
A forgásba váltás veremblokk a robotot egy adott forgásba fordítja.
A forgás a robot fordulatát adja meg fokban mérve. A projekt elején a forgási érték 0 fokra van állítva. A forgás a set drive rotation blokkal is beállítható.
A forgási értékek abszolútak. Ez azt jelenti, hogy a fordulat iránya a robot aktuális forgásától függ. Jobbra forgatás növeli, balra forgatás csökkenti a forgást.
Például, ha a robot 0 fokról indul, és 720 fokos elfordulást érünk el, akkor kétszer fordul jobbra. Ha ezután 360 fokos elfordulást végzünk, akkor egyszer fordul balra, mert a 360 fok kisebb, mint a 720 fok.
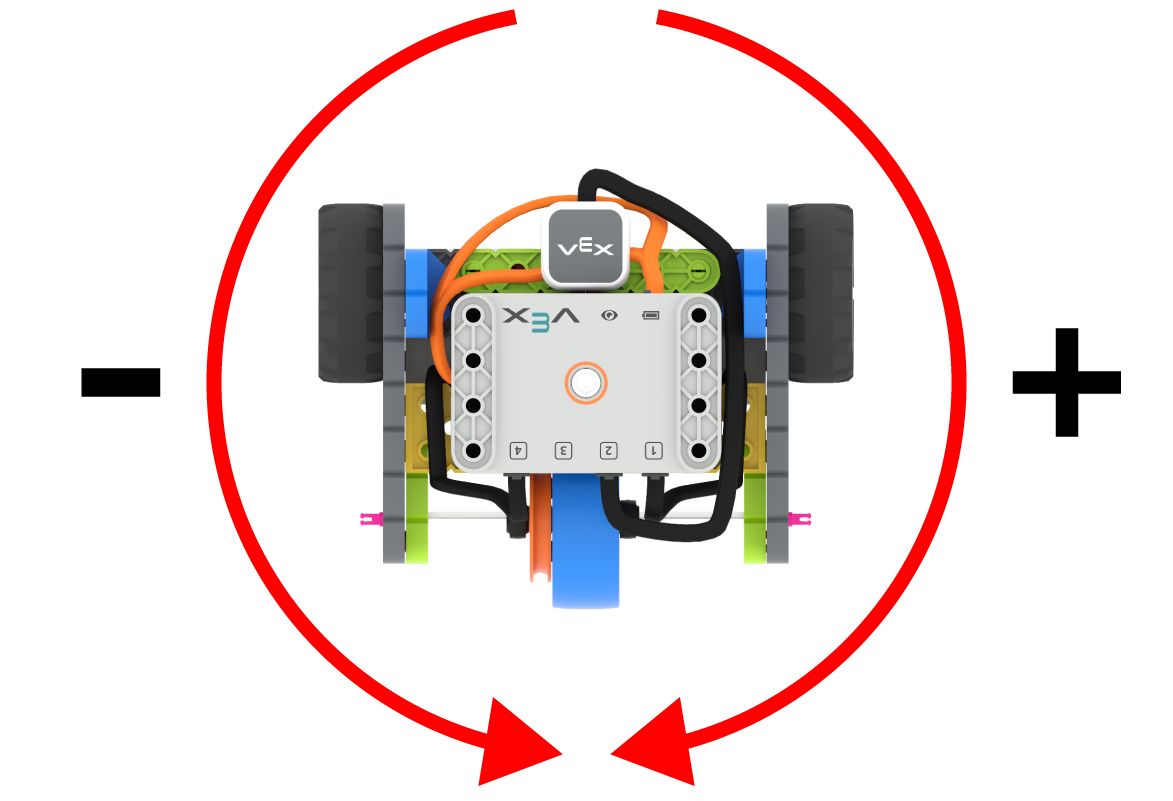
A projekt megvárja, amíg a robot befejezi a forgást, mielőtt a veremben lévő következő blokk futna.
fordulás (90) fokos forgásba ▶
Paraméterek |
Leírás |
|---|---|
forgás |
A robot elfordulási értéke fokban megadva. Ez egész szám lehet. |
és ne várj |
Válassza a nyilat (▶) a blokk kibontásához, azaz a „és ne várj” felirat használatához, így a verem következő blokkja azonnal lefut. |
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Make one full turn to the right.]
fordulás [360] fokos forgásba ▶
[Make another full turn to the right.]
fordulás [720] fokos forgásba ▶
[Make one full turn to the left, returning to 360 degrees.]
fordulás [360] fokos forgásba ▶
ne vezess#
A vezetés leállítása veremblokk leállítja a robot mozgását.
hajtás leállítása
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Drive forward then stop.]
hajtás [előre v]
várakozás (2) másodpercig
hajtás leállítása
Beállítások#
beállított hajtási sebesség#
A beállított hajtási sebesség blokk megmondja a robotnak, hogy milyen gyorsan haladjon. Magasabb százalékos érték esetén a robot gyorsabban, alacsonyabb százalékos érték esetén pedig lassabban halad.
Minden projekt azzal kezdődik, hogy a robot alapértelmezés szerint 50%-os sebességgel halad.
Megjegyzés: A nagyobb sebesség gyorsabbá teszi a robotot, de kevésbé pontos lehet. Az alacsonyabb sebesség lassabbá teszi a robotot, de pontosabbá.
hajtási sebesség beállítása (50) %
Paraméterek |
Leírás |
|---|---|
sebesség |
A haladási sebesség 0%-tól 100%-ig. |
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Drive at different velocities.]
hajtás [előre v] irányba [100] [mm v] értékkel ▶
várakozás [1] másodpercig
[Drive slow.]
hajtási sebesség beállítása (20) %
hajtás [előre v] irányba [100] [mm v] értékkel ▶
várakozás [1] másodpercig
[Drive fast.]
hajtási sebesség beállítása (100) %
hajtás [előre v] irányba [100] [mm v] értékkel ▶
beállított fordulási sebesség#
A fordulási sebesség beállítása blokk megmondja a robotnak, hogy milyen gyorsan forduljon. Magasabb százalékos érték esetén a robot gyorsabban, alacsonyabb százalékos érték esetén pedig lassabban fordul.
Minden projekt azzal kezdődik, hogy a robot alapértelmezés szerint 50%-os sebességgel forog.
Megjegyzés: A nagyobb sebesség gyorsabbá teszi a robot forgását, de kevésbé pontos lehet. Az alacsonyabb sebesség lassabbá teszi a robot forgását, de pontosabbá.
fordulási sebesség beállítása [50]%
Paraméterek |
Leírás |
|---|---|
sebesség |
A fordulási sebesség 0%-tól 100%-ig terjedhet. |
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Turn at different velocities.]
fordulás [jobbra v] irányba [180] fokkal ▶
várakozás [1] másodpercig
[Turn fast.]
fordulási sebesség beállítása [100]%
fordulás [jobbra v] irányba [180] fokkal ▶
hajtás leállításának beállítása#
A meghajtás leállításának beállítása veremblokk beállítja, hogyan fog a robot leállni: fékezéssel, kigurulással vagy tartással.
hajtás megállásának beállítása [fék v] módra
Paraméterek |
Leírás |
|---|---|
viselkedés megállítása |
Hogyan fog megállni a robot:
|
Ha ezt a blokkot nem használjuk, a robot féket fog használni megálláskor.
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Drive, then coast to a stop.]
hajtási sebesség beállítása (100) %
hajtás megállásának beállítása [gurulás v] módra
hajtás [előre v]
várakozás [2] másodpercig
hajtás leállítása
meghajtó időtúllépésének beállítása#
A meghajtási időtúllépés beállítása blokk azt állítja be, hogy a robot hány másodpercig próbáljon meg befejezni egy mozgást. Ha a robot nem tudja befejezni ennyi idő alatt, akkor leállítja a próbálkozást, és továbblép a következő blokkra a veremben. Ez megakadályozza, hogy a robot elakadjon egy mozgásnál.
hajtási időkorlát beállítása [1] másodpercre
Paraméterek |
Leírás |
|---|---|
idő |
Az az időtartam másodpercben, amíg a robot megpróbálhat befejezni egy mozgást. Ez lehet egész szám vagy tizedes tört. |
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Drive as far as possible for 1 second before turning right.]
hajtási időkorlát beállítása [1] másodpercre
hajtás [előre v] irányba [25] [hüvelyk v] értékkel ▶
fordulás [jobbra v] irányba [90] fokkal ▶
vezetési irány beállítása#
A haladási irány az az irány, amerre a robot agya néz, fokban mérve. A meghajtási irány beállítása veremblokk a robot aktuális haladási irányát egy új haladási értékre módosítja.
Például, ha a robot jobbra fordult, és a haladási irány 0 fokra állítása a jobbra néző pozíciót teszi az új 0 fokossá. Ezután a robot az új irány alapján más pozíciókba fordulhat.
hajtás irányának beállítása [0] fokra
Paraméterek |
Leírás |
|---|---|
cím |
A robot számára beállítandó irányérték fokban. Ez egy 0 és 359 közötti egész szám lehet. |
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Face the new 0 degree heading.]
hajtás irányának beállítása [90] fokra
fordulás [0] fokos irányba ▶
beállított hajtásforgás#
A forgás a robot elfordulásának mértékét mutatja fokban mérve. A projekt elején a forgási érték 0 fokra van állítva. A meghajtás forgásának beállítása veremblokk a robot aktuális forgását egy új értékre módosítja.
Például, ha a robot két teljes fordulatot tett jobbra, akkor a forgási értéke 720 fok lesz. Ha a forgást 0 fokra állítja, akkor a forgás 720-ról 0 fokra áll vissza. Ezután a robot az új érték alapján foroghat.
hajtás forgásának beállítása (0) fokra
Paraméterek |
Leírás |
|---|---|
forgás |
A robothoz beállítandó forgatási érték fokban. Ez egész szám lehet. |
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Spin counterclockwise two times.]
hajtás forgásának beállítása [720] fokra
fordulás [0] fokos forgásba ▶
Értékek#
a vezetés véget ért#
A meghajtás befejeződött logikai blokk jelzi, hogy a robot befejezte-e a mozgást. Ez felhasználható más viselkedések időzítésének vezérlésére a robot mozgása alapján.
Igaz — A robot befejezte a mozgást.
Hamis — A robot még mindig mozog.
Ez a blokk a következő, és ne várj paraméterrel rendelkező hajtáslánc-blokkokkal működik együtt: drive for, drive until, turn for, turn to heading, és turn to rotation.
<hajtás kész?>
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Turn when the drivetrain is done moving forward.]
hajtás [előre v] irányba [100] [mm v] értékkel ◀ és ne várjon
várakozás [0.25] másodpercig
örökre
ha <hajtás kész?> akkor
fordulás [jobbra v] irányba [180] fokkal ▶
megszakítás
különben
[Still moving...] nyomtatása ▶
várakozás [0.1] másodpercig
összes sor törlése
vezetési irány#
A haladási irány az az irány, amerre a robot agya néz, fokban mérve. A hajtás iránya riporterblokk ezt az irányt 0 és 359 fok között jelzi.
A robot kezdő iránya 0 fok.
(hajtás iránya fokban)
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Display the heading while turning.]
fordulás [jobbra v] irányba [450] fokkal ◀ és ne várjon
örökre
összes sor törlése
(hajtás iránya fokban) nyomtatása ▶
várakozás [0.1] másodpercig
hajtás forgása#
A forgás a robot elfordulásának mértékét mutatja fokban mérve. A projekt elején a forgási érték 0 fokra van állítva. A hajtás forgása riporterblokk a robot aktuális forgásáról számol be.
Jobbra fordulás növeli, balra fordulás pedig csökkenti a forgást. Például két teljes jobbra fordulás 720 fokos elfordulást eredményez.
(hajtás forgása fokban)
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Display the rotation while turning.]
fordulás [jobbra v] irányba [450] fokkal ◀ és ne várjon
örökre
összes sor törlése
(hajtás forgása fokban) nyomtatása ▶
várakozás [0.1] másodpercig
hajtási sebesség#
A hajtási sebesség riporterblokk a robot haladási sebességét jelenti százalékos formában, -100%-tól 100%-ig.
A pozitív érték azt jelenti, hogy a robot előre halad. A negatív érték azt jelenti, hogy a robot hátramenetben halad.
(hajtás sebessége %-ban)
Paraméterek |
Leírás |
|---|---|
Ennek a blokknak nincsenek paraméterei. |
Példa
amikor elindul :: hat events
[Build Used: Code Base 2.0]
[Display the velocity of the robot before and while moving.]
[Start: ] nyomtatása ▶
(hajtás sebessége %-ban) nyomtatása ▶
kurzor a következő sorra
hajtás [előre v]
várakozás [0.5] másodpercig
[Moving: ] nyomtatása ▶
(hajtás sebessége %-ban) nyomtatása ▶
hajtás leállítása