
Σύστημα μετάδοσης κίνησης#
Εισαγωγή#
Το σύστημα μετάδοσης κίνησης περιλαμβάνει τροχούς και κινητήρες που ελέγχουν τον τρόπο με τον οποίο το ρομπότ κινείται και περιστρέφεται. Τα συστήματα μετάδοσης κίνησης μπορούν να βρεθούν σε εκδόσεις όπως το Code Base 2.0, το Super Car ή σε ένα προσαρμοσμένο ρομπότ.
Τα συστήματα μετάδοσης κίνησης χρησιμοποιούν τον Αισθητήρα Αδράνειας στον εγκέφαλο για την ανίχνευση συγκρούσεων και την ακριβή κίνηση και στροφή του ρομπότ. Στην αρχή κάθε έργου, το σύστημα μετάδοσης κίνησης βαθμονομεί αυτόματα τον Αισθητήρα Αδράνειας. Κρατήστε το ρομπότ ακίνητο για περίπου 2 δευτερόλεπτα κατά τη βαθμονόμηση, ώστε το ρομπότ να μπορεί να κινείται και να στρέφεται σωστά.
Υπάρχουν πολλοί τρόποι κωδικοποίησης του συστήματος μετάδοσης κίνησης. Παρακάτω είναι μια λίστα με όλα τα μπλοκ συστήματος μετάδοσης κίνησης:
Ενέργειες — Μετακίνηση και περιστροφή του ρομπότ.
drive — Μετακινεί το ρομπότ προς τα εμπρός ή προς τα πίσω για πάντα.
οδήγηση για — Μετακινεί το ρομπότ προς τα εμπρός ή προς τα πίσω για μια συγκεκριμένη απόσταση.
οδήγηση μέχρι — Μετακινεί το ρομπότ προς τα εμπρός ή προς τα πίσω μέχρι ο αισθητήρας ματιού να ανιχνεύσει ένα αντικείμενο ή το ρομπότ να ανιχνεύσει μια σύγκρουση.
στροφή — Στρέφει το ρομπότ αριστερά ή δεξιά για πάντα.
στροφή για — Στρέφει το ρομπότ αριστερά ή δεξιά για έναν συγκεκριμένο αριθμό μοιρών.
στροφή στην κατεύθυνση — Στρέφει το ρομπότ ώστε να βλέπει προς μια συγκεκριμένη κατεύθυνση από -359 σε 359 μοίρες. Το ρομπότ θα στρίψει προς τη συντομότερη κατεύθυνση για να φτάσει στην κατεύθυνση-στόχο.
στροφή σε περιστροφή — Στρέφει το ρομπότ σε μια συγκεκριμένη περιστροφή.
διακοπή οδήγησης — Διακόπτει την κίνηση του ρομπότ.
Ρυθμίσεις — Προσαρμόστε τις ρυθμίσεις του συστήματος μετάδοσης κίνησης.
ορισμός ταχύτητας οδήγησης — Υποδεικνύει στο ρομπότ πόσο γρήγορα να οδηγήσει.
ορισμός ταχύτητας στροφής — Υποδεικνύει στο ρομπότ πόσο γρήγορα πρέπει να στρίψει.
ορισμός διακοπής οδήγησης — Υποδεικνύει πώς το ρομπότ θα σταματήσει να κινείται: με φρενάρισμα, ρολάρισμα ή κράτημα.
ορισμός χρονικού ορίου οδήγησης — Ορίζει πόσα δευτερόλεπτα θα προσπαθήσει το ρομπότ να ολοκληρώσει μια κίνηση.
ορισμός κατεύθυνσης κίνησης — Αλλάζει την τρέχουσα κατεύθυνση του ρομπότ σε νέα.
ορισμός περιστροφής κίνησης — Αλλάζει την τρέχουσα περιστροφή του ρομπότ σε μια νέα περιστροφή.
Τιμές — Ελέγξτε την κατάσταση της κίνησης.
η οδήγηση ολοκληρώθηκε — Αναφέρει εάν το ρομπότ έχει ολοκληρώσει την κίνησή του.
κατεύθυνση κίνησης — Αναφέρει την τρέχουσα κατεύθυνση του ρομπότ από 0 έως 359 μοίρες.
περιστροφή κίνησης — Αναφέρει την τρέχουσα περιστροφή του ρομπότ.
ταχύτητα κίνησης — Αναφέρει την ταχύτητα οδήγησης του ρομπότ, ως ποσοστό από -100% έως 100%.
Ενέργειες#
οδηγώ#
Το μπλοκ στοίβας οδήγηση μετακινεί το ρομπότ προς τα εμπρός ή προς τα πίσω για πάντα. Το ρομπότ θα συνεχίσει να κινείται μέχρι να του δοθεί μια άλλη ενέργεια, όπως στροφή ή στάση.
κίνηση [εμπρός v]
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Η κατεύθυνση που κινείται το ρομπότ: εμπρός ή πίσω. |
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Drive forward then stop.]
κίνηση [εμπρός v]
περίμενε (2) δευτερόλεπτα
διακοπή κίνησης
οδηγώ για#
Το μπλοκ κίνηση για στοίβα μετακινεί το ρομπότ προς τα εμπρός ή προς τα πίσω για μια συγκεκριμένη απόσταση. Το έργο θα περιμένει μέχρι να ολοκληρωθεί η κίνηση του ρομπότ πριν εκτελεστεί το επόμενο μπλοκ στη στοίβα.
κίνηση [εμπρός v] για [100] [mm v] ▶
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Η κατεύθυνση που κινείται το ρομπότ: εμπρός ή πίσω. |
απόσταση |
Η απόσταση που διανύει το ρομπότ. Αυτή μπορεί να είναι ακέραια ή δεκαδική. |
μονάδα |
Η μονάδα απόστασης: mm (χιλιοστά) ή ίντσες. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Drive back and forth.]
κίνηση [εμπρός v] για [100] [mm v] ▶
κίνηση [αντίστροφα v] για [4] [ίντσες v] ▶
οδηγώ μέχρι#
Το μπλοκ στοίβας οδήγηση μέχρι μετακινεί το ρομπότ προς τα εμπρός ή προς τα πίσω μέχρι ο Αισθητήρας Οφθαλμού να ανιχνεύσει ένα αντικείμενο ή το ρομπότ να ανιχνεύσει μια σύγκρουση.
κίνηση [εμπρός v] μέχρι [αντικείμενο v] ▶
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Η κατεύθυνση που κινείται το ρομπότ: εμπρός ή πίσω. |
κατάσταση |
Η συνθήκη που σταματά το ρομπότ: αντικείμενο ή σύγκρουση. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Turn right after a crash.]
κίνηση [εμπρός v] μέχρι [σύγκρουση v] ▶
στροφή [δεξιά v] για (90) μοίρες ▶
σειρά#
Το μπλοκ στοίβας στροφής γυρίζει το ρομπότ αριστερά ή δεξιά για πάντα. Το ρομπότ θα συνεχίσει να γυρίζει μέχρι να του δοθεί μια άλλη ενέργεια, όπως να οδηγήσει μέχρι να σταματήσει.
στροφή [δεξιά v]
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Η κατεύθυνση που στρέφεται το ρομπότ: αριστερά ή δεξιά. |
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Turn right and left, then stop.]
στροφή [δεξιά v]
περίμενε [2] δευτερόλεπτα
στροφή [αριστερά v]
περίμενε [2] δευτερόλεπτα
διακοπή κίνησης
στροφή για#
Το μπλοκ στροφή για στοίβα στρέφει το ρομπότ αριστερά ή δεξιά για έναν συγκεκριμένο αριθμό μοιρών. Η στροφή είναι σχετική με την τρέχουσα θέση του ρομπότ. Το έργο θα περιμένει μέχρι το ρομπότ να ολοκληρώσει την περιστροφή του πριν εκτελεστεί το επόμενο μπλοκ στη στοίβα.
στροφή [δεξιά v] για (90) μοίρες ▶
Παράμετροι |
Περιγραφή |
|---|---|
κατεύθυνση |
Η κατεύθυνση που στρέφεται το ρομπότ: αριστερά ή δεξιά. |
γωνία |
Ο αριθμός των μοιρών που περιστρέφεται το ρομπότ. Μπορεί να είναι ακέραιος ή δεκαδικός αριθμός. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Turn right then left.]
στροφή [δεξιά v] για (90) μοίρες ▶
στροφή [αριστερά v] για (90) μοίρες ▶
στροφή προς την κατεύθυνση#
Μια κατεύθυνση είναι η κατεύθυνση προς την οποία είναι στραμμένος ο εγκέφαλος του ρομπότ, μετρούμενη σε μοίρες. Το μπλοκ στοίβας στροφή προς κατεύθυνση στρέφει το ρομπότ ώστε να στραφεί προς μια συγκεκριμένη κατεύθυνση από -359 σε 359 μοίρες. Το ρομπότ θα στρίψει προς τη συντομότερη κατεύθυνση για να φτάσει στην κατεύθυνση-στόχο.
Η αρχική κατεύθυνση είναι 0 μοίρες.
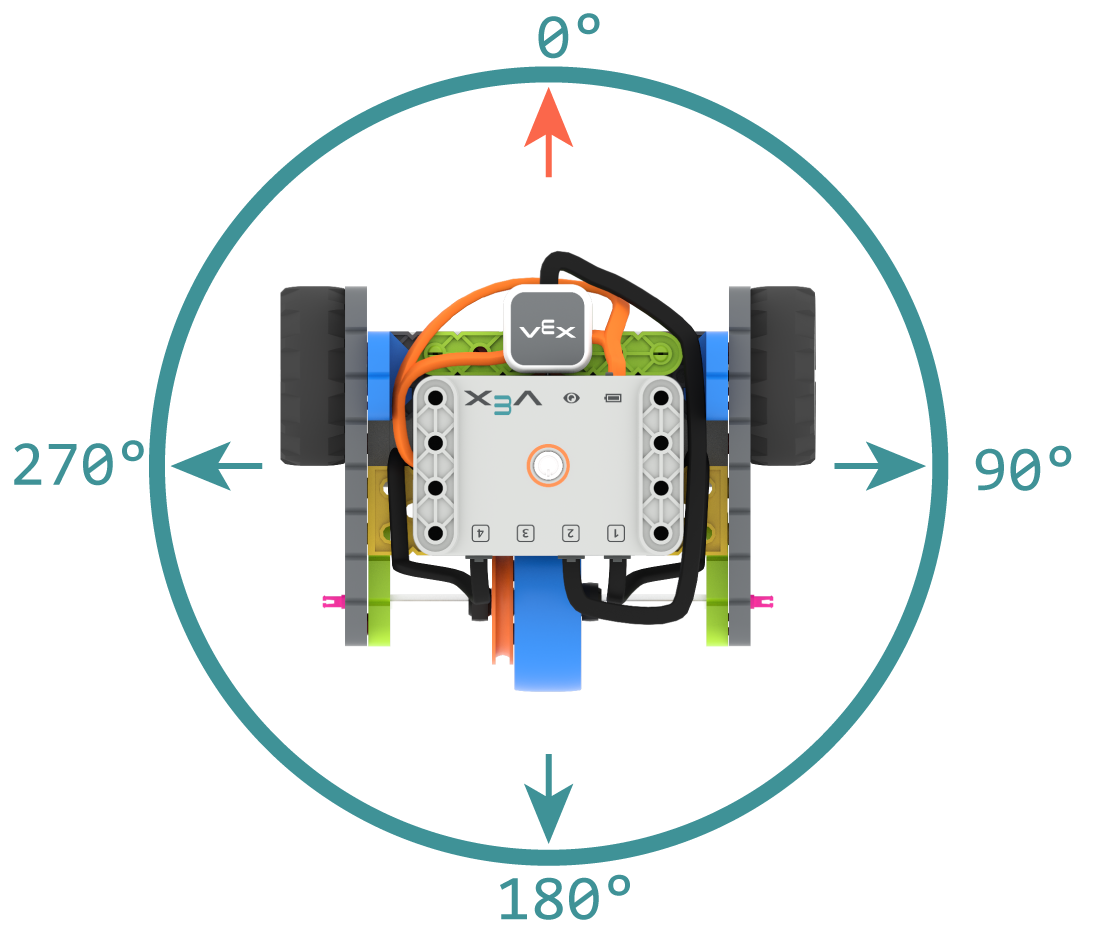
Το έργο θα περιμένει μέχρι το ρομπότ να ολοκληρώσει την περιστροφή του προτού εκτελεστεί το επόμενο μπλοκ στη στοίβα.
στροφή σε κατεύθυνση [90] μοίρες ▶
Παράμετροι |
Περιγραφή |
|---|---|
επικεφαλίδα |
Η κατεύθυνση προς την οποία πρέπει να στραφεί το ρομπότ ως ακέραιος αριθμός, από -359 έως 359 μοίρες. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Turn to face the cardinal directions.]
στροφή σε κατεύθυνση [90] μοίρες ▶
περίμενε [1] δευτερόλεπτα
στροφή σε κατεύθυνση [180] μοίρες ▶
περίμενε [1] δευτερόλεπτα
στροφή σε κατεύθυνση [270] μοίρες ▶
περίμενε [1] δευτερόλεπτα
στροφή σε κατεύθυνση [0] μοίρες ▶
στροφή σε περιστροφή#
Το μπλοκ στοίβας στροφή σε περιστροφή μετατρέπει το ρομπότ σε μια συγκεκριμένη περιστροφή.
Η περιστροφή είναι η περιστροφή του ρομπότ, μετρούμενη σε μοίρες. Στην αρχή ενός έργου, η τιμή περιστροφής ορίζεται σε 0 μοίρες. Η περιστροφή μπορεί επίσης να οριστεί χρησιμοποιώντας το μπλοκ ορισμός περιστροφής κίνησης.
Οι τιμές περιστροφής είναι απόλυτες. Αυτό σημαίνει ότι η κατεύθυνση της στροφής εξαρτάται από την τρέχουσα περιστροφή του ρομπότ. Η στροφή προς τα δεξιά αυξάνει την περιστροφή και η στροφή προς τα αριστερά τη μειώνει.
Για παράδειγμα, αν το ρομπότ ξεκινήσει από 0 μοίρες και στρίψετε σε περιστροφή 720 μοιρών, θα στρίψει δεξιά δύο φορές. Αν στη συνέχεια στρίψετε σε περιστροφή 360 μοιρών, θα στρίψει αριστερά μία φορά, επειδή οι 360 μοίρες είναι μικρότερες από 720 μοίρες.
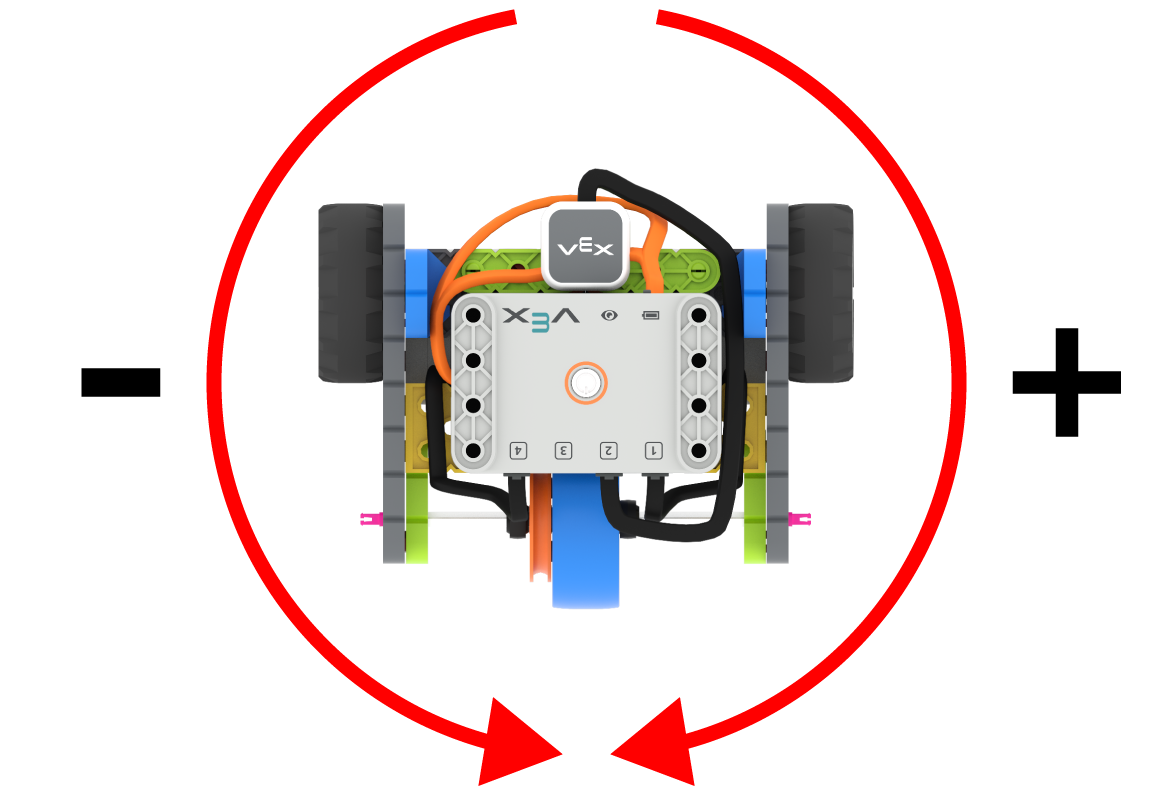
Το έργο θα περιμένει μέχρι το ρομπότ να ολοκληρώσει την περιστροφή του προτού εκτελεστεί το επόμενο μπλοκ στη στοίβα.
στροφή σε περιστροφή (90) μοίρες ▶
Παράμετροι |
Περιγραφή |
|---|---|
περιστροφή |
Η τιμή περιστροφής, σε μοίρες, στην οποία θα στραφεί το ρομπότ. Αυτή μπορεί να είναι ακέραιος αριθμός. |
και μην περιμένεις |
Επιλέξτε το βέλος (▶) για να επεκτείνετε το μπλοκ ώστε να λέει και μην περιμένετε, ώστε το επόμενο μπλοκ στη στοίβα να εκτελεστεί αμέσως. |
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Make one full turn to the right.]
στροφή σε περιστροφή [360] μοίρες ▶
[Make another full turn to the right.]
στροφή σε περιστροφή [720] μοίρες ▶
[Make one full turn to the left, returning to 360 degrees.]
στροφή σε περιστροφή [360] μοίρες ▶
σταμάτα να οδηγείς#
Το μπλοκ στοίβας διακοπή οδήγησης σταματά την κίνηση του ρομπότ.
διακοπή κίνησης
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Drive forward then stop.]
κίνηση [εμπρός v]
περίμενε (2) δευτερόλεπτα
διακοπή κίνησης
Ρυθμίσεις#
ορισμός ταχύτητας κίνησης#
Το μπλοκ στοίβας ορισμός ταχύτητας οδήγησης λέει στο ρομπότ πόσο γρήγορα πρέπει να οδηγήσει. Ένα υψηλότερο ποσοστό κάνει το ρομπότ να οδηγεί πιο γρήγορα και ένα χαμηλότερο ποσοστό κάνει το ρομπότ να οδηγεί πιο αργά.
Κάθε έργο ξεκινά με το ρομπότ να κινείται με ταχύτητα 50% από προεπιλογή.
Σημείωση: Μια υψηλότερη ταχύτητα κάνει το ρομπότ να κινείται πιο γρήγορα, αλλά μπορεί να είναι λιγότερο ακριβές. Μια χαμηλότερη ταχύτητα κάνει το ρομπότ να κινείται πιο αργά, αλλά να είναι πιο ακριβές.
ορισμός ταχύτητας κίνησης σε (50) %
Παράμετροι |
Περιγραφή |
|---|---|
ταχύτητα |
Η ταχύτητα οδήγησης κυμαίνεται από 0% έως 100%. |
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Drive at different velocities.]
κίνηση [εμπρός v] για [100] [mm v] ▶
περίμενε [1] δευτερόλεπτα
[Drive slow.]
ορισμός ταχύτητας κίνησης σε (20) %
κίνηση [εμπρός v] για [100] [mm v] ▶
περίμενε [1] δευτερόλεπτα
[Drive fast.]
ορισμός ταχύτητας κίνησης σε (100) %
κίνηση [εμπρός v] για [100] [mm v] ▶
ορισμός ταχύτητας στροφής#
Το μπλοκ στοίβας ορισμός ταχύτητας στροφής λέει στο ρομπότ πόσο γρήγορα να στρίψει. Ένα υψηλότερο ποσοστό κάνει το ρομπότ να περιστρέφεται πιο γρήγορα και ένα χαμηλότερο ποσοστό το κάνει να περιστρέφεται πιο αργά.
Κάθε έργο ξεκινά με το ρομπότ να περιστρέφεται με ταχύτητα 50% από προεπιλογή.
Σημείωση: Μια υψηλότερη ταχύτητα κάνει το ρομπότ να περιστρέφεται πιο γρήγορα, αλλά μπορεί να είναι λιγότερο ακριβές. Μια χαμηλότερη ταχύτητα κάνει το ρομπότ να περιστρέφεται πιο αργά, αλλά να είναι πιο ακριβές.
ορισμός ταχύτητας στροφής σε [50]%
Παράμετροι |
Περιγραφή |
|---|---|
ταχύτητα |
Η ταχύτητα περιστροφής κυμαίνεται από 0% έως 100%. |
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Turn at different velocities.]
στροφή [δεξιά v] για [180] μοίρες ▶
περίμενε [1] δευτερόλεπτα
[Turn fast.]
ορισμός ταχύτητας στροφής σε [100]%
στροφή [δεξιά v] για [180] μοίρες ▶
ορισμός διακοπής οδήγησης#
Το μπλοκ στοίβας ορισμός διακοπής οδήγησης ορίζει τον τρόπο με τον οποίο το ρομπότ θα σταματήσει να κινείται: φρενάροντας, κινούμενο με ταχύτητα χωρίς κίνηση ή κρατώντας το.
ορισμός τρόπου διακοπής κίνησης σε [φρένο v]
Παράμετροι |
Περιγραφή |
|---|---|
συμπεριφορά διακοπής |
Πώς θα σταματήσει το ρομπότ:
|
Εάν αυτό το μπλοκ δεν χρησιμοποιηθεί, το ρομπότ θα χρησιμοποιήσει φρένο όταν σταματήσει.
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Drive, then coast to a stop.]
ορισμός ταχύτητας κίνησης σε (100) %
ορισμός τρόπου διακοπής κίνησης σε [αδράνεια v]
κίνηση [εμπρός v]
περίμενε [2] δευτερόλεπτα
διακοπή κίνησης
ορισμός χρονικού ορίου οδήγησης#
Το μπλοκ στοίβας ορισμός χρονικού ορίου οδήγησης ορίζει σε πόσα δευτερόλεπτα θα προσπαθήσει το ρομπότ να ολοκληρώσει μια κίνηση. Εάν το ρομπότ δεν μπορεί να ολοκληρώσει σε αυτό το χρονικό διάστημα, θα σταματήσει την προσπάθεια και θα προχωρήσει στο επόμενο μπλοκ της στοίβας. Αυτό εμποδίζει το ρομπότ να κολλήσει σε μια κίνηση.
ορισμός χρονικού ορίου κίνησης σε [1] δευτερόλεπτα
Παράμετροι |
Περιγραφή |
|---|---|
φορά |
Ο αριθμός των δευτερολέπτων που μπορεί να προσπαθήσει το ρομπότ για να ολοκληρώσει μια κίνηση. Αυτός μπορεί να είναι ακέραιος ή δεκαδικός αριθμός. |
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Drive as far as possible for 1 second before turning right.]
ορισμός χρονικού ορίου κίνησης σε [1] δευτερόλεπτα
κίνηση [εμπρός v] για [25] [ίντσες v] ▶
στροφή [δεξιά v] για [90] μοίρες ▶
ορισμός επικεφαλίδας μονάδας δίσκου#
Μια κατεύθυνση είναι η κατεύθυνση προς την οποία είναι στραμμένος ο εγκέφαλος του ρομπότ, μετρούμενη σε μοίρες. Το μπλοκ στοίβας ορισμός κατεύθυνσης μονάδας δίσκου αλλάζει την τρέχουσα κατεύθυνση του ρομπότ σε μια νέα τιμή κατεύθυνσης.
Για παράδειγμα, εάν το ρομπότ έχει στραφεί προς τα δεξιά, η ρύθμιση της κατεύθυνσης σε 0 μοίρες καθιστά αυτή τη θέση προς τα δεξιά τις νέες 0 μοίρες. Στη συνέχεια, το ρομπότ μπορεί να στραφεί σε άλλες θέσεις με βάση αυτήν τη νέα κατεύθυνση.
ορισμός κατεύθυνσης κίνησης σε [0] μοίρες
Παράμετροι |
Περιγραφή |
|---|---|
επικεφαλίδα |
Η τιμή κατεύθυνσης, σε μοίρες, που θα οριστεί για το ρομπότ. Αυτή μπορεί να είναι ένας ακέραιος αριθμός από 0 έως 359. |
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Face the new 0 degree heading.]
ορισμός κατεύθυνσης κίνησης σε [90] μοίρες
στροφή σε κατεύθυνση [0] μοίρες ▶
ορισμός περιστροφής μονάδας δίσκου#
Η περιστροφή είναι η περιστροφή του ρομπότ, μετρούμενη σε μοίρες. Στην αρχή ενός έργου, η τιμή περιστροφής ορίζεται σε 0 μοίρες. Το μπλοκ στοίβας ορισμός περιστροφής κίνησης αλλάζει την τρέχουσα περιστροφή του ρομπότ σε μια νέα τιμή.
Για παράδειγμα, αν το ρομπότ έχει κάνει δύο πλήρεις στροφές προς τα δεξιά, η τιμή περιστροφής του θα είναι 720 μοίρες. Αν ορίσετε την περιστροφή σε 0 μοίρες, η περιστροφή θα επαναφερθεί από 720 σε 0 μοίρες. Στη συνέχεια, το ρομπότ μπορεί να στραφεί σε περιστροφές με βάση αυτήν τη νέα τιμή.
ορισμός περιστροφής κίνησης σε (0) μοίρες
Παράμετροι |
Περιγραφή |
|---|---|
περιστροφή |
Η τιμή περιστροφής, σε μοίρες, που θα οριστεί για το ρομπότ. Αυτή μπορεί να είναι ακέραιος αριθμός. |
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Spin counterclockwise two times.]
ορισμός περιστροφής κίνησης σε [720] μοίρες
στροφή σε περιστροφή [0] μοίρες ▶
Αξίες#
η οδήγηση τελείωσε#
Το μπλοκ Boolean της οδήγησης ολοκληρώθηκε αναφέρει εάν το ρομπότ έχει ολοκληρώσει την κίνησή του. Αυτό μπορεί να χρησιμοποιηθεί για τον έλεγχο του χρονισμού άλλων συμπεριφορών με βάση την κίνηση του ρομπότ.
Σωστά — Το ρομπότ ολοκλήρωσε την κίνηση.
Λάθος — Το ρομπότ εξακολουθεί να κινείται.
Αυτό το μπλοκ λειτουργεί μαζί με τα ακόλουθα μπλοκ συστήματος μετάδοσης κίνησης που έχουν την παράμετρο και μην περιμένετε: οδήγηση για, οδήγηση μέχρι, στροφή για, στροφή στην κατεύθυνση και στροφή στην περιστροφή.
<ολοκληρώθηκε η κίνηση;>
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Turn when the drivetrain is done moving forward.]
κίνηση [εμπρός v] για [100] [mm v] ◀ και μη περιμένεις
περίμενε [0.25] δευτερόλεπτα
για πάντα
αν <ολοκληρώθηκε η κίνηση;> τότε
στροφή [δεξιά v] για [180] μοίρες ▶
διακοπή
αλλιώς
εκτύπωση [Still moving...] ▶
περίμενε [0.1] δευτερόλεπτα
εκκαθάριση όλων των γραμμών
κατεύθυνση μονάδας δίσκου#
Μια κατεύθυνση είναι η κατεύθυνση προς την οποία είναι στραμμένος ο εγκέφαλος του ρομπότ, μετρούμενη σε μοίρες. Το μπλοκ αναφοράς κατεύθυνση κίνησης αναφέρει αυτήν την κατεύθυνση από 0 έως 359 μοίρες.
Η αρχική κατεύθυνση του ρομπότ είναι 0 μοίρες.
(κατεύθυνση κίνησης σε μοίρες)
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Display the heading while turning.]
στροφή [δεξιά v] για [450] μοίρες ◀ και μη περιμένεις
για πάντα
εκκαθάριση όλων των γραμμών
εκτύπωση (κατεύθυνση κίνησης σε μοίρες) ▶
περίμενε [0.1] δευτερόλεπτα
περιστροφή κίνησης#
Η περιστροφή είναι η περιστροφή του ρομπότ, μετρούμενη σε μοίρες. Στην αρχή ενός έργου, η τιμή περιστροφής ορίζεται σε 0 μοίρες. Το μπλοκ αναφοράς κίνηση περιστροφής αναφέρει την τρέχουσα περιστροφή του ρομπότ.
Η δεξιά στροφή αυξάνει την περιστροφή και η αριστερά τη μειώνει. Για παράδειγμα, κάνοντας δύο πλήρεις στροφές προς τα δεξιά θα αναφέρετε μια περιστροφή 720 μοιρών.
(περιστροφή κίνησης σε μοίρες)
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Display the rotation while turning.]
στροφή [δεξιά v] για [450] μοίρες ◀ και μη περιμένεις
για πάντα
εκκαθάριση όλων των γραμμών
εκτύπωση (περιστροφή κίνησης σε μοίρες) ▶
περίμενε [0.1] δευτερόλεπτα
ταχύτητα κίνησης#
Το μπλοκ αναφοράς ταχύτητας οδήγησης αναφέρει την ταχύτητα οδήγησης του ρομπότ, ως ποσοστό από -100% έως 100%.
Μια θετική τιμή σημαίνει ότι το ρομπότ κινείται προς τα εμπρός. Μια αρνητική τιμή σημαίνει ότι το ρομπότ κινείται προς τα πίσω.
(ταχύτητα κίνησης σε %)
Παράμετροι |
Περιγραφή |
|---|---|
Αυτό το μπλοκ δεν έχει παραμέτρους. |
Παράδειγμα
όταν ξεκινά :: hat events
[Build Used: Code Base 2.0]
[Display the velocity of the robot before and while moving.]
εκτύπωση [Start: ] ▶
εκτύπωση (ταχύτητα κίνησης σε %) ▶
μετακίνηση κέρσορα στην επόμενη γραμμή
κίνηση [εμπρός v]
περίμενε [0.5] δευτερόλεπτα
εκτύπωση [Moving: ] ▶
εκτύπωση (ταχύτητα κίνησης σε %) ▶
διακοπή κίνησης