
Atalet#
giriiş#
VEX AIM Kodlama Robotu, dahili bir Atalet Sensörüne sahiptir. Bu sensör, robotun nasıl hareket ettiğini ve döndüğünü ölçer.
Atalet sensörü bunu yapmak için iki parça kullanır. Jiroskop, robotun yönü, dönüşü, dönüş hızı ve oryantasyonu gibi dönüş hareketlerini ölçer. İvmeölçer ise hızlanma, yavaşlama veya bir çarpışma sırasında aniden durma gibi hareket değişikliklerini ölçer.
Atalet blokları, dönüşleri izlemek, ivmeyi ölçmek, çarpışmaları tespit etmek ve yön veya dönüş değerlerini sıfırlamak için kullanılabilir.
Aşağıda tüm blokların listesi bulunmaktadır:
Değerler — Rapor yönlendirmesi ve hareket verileri.
başlık — Robotun baktığı yönü 0 ile 359,99 derece arasında bildirir.
dönme — Robotun ne kadar döndüğünü bildirir.
ivme — Robotun seçilen eksende ne kadar hızlı hızlandığını veya yavaşladığını bildirir.
dönüş hızını al — Robotun seçilen eksende ne kadar hızlı döndüğünü bildirir.
oryantasyon — Robotun yuvarlanma, eğim veya sapma açısını bildirir.
İşlemler — Çökme durumlarına yanıt ver veya sıra değerlerini sıfırla.
çarpma anında — Robot ani bir darbe algıladığında bağlı blokları çalıştırır.
Çarpışma hassasiyetini ayarla — Çarpışma tespitinin darbelere karşı hassasiyetini ayarlar.
yön sıfırlama — Robotun yön değerini 0 dereceye sıfırlar.
dönmeyi sıfırla — Robotun dönüş değerini 0 dereceye sıfırlar.
Değerler#
başlık#
Yön, robotun baktığı yönü ifade eder ve 0 ile 359,99 derece arasında ölçülür. Yön raporlayıcı bloğu, robotun mevcut yönünü bildirir.
Başlangıç yönü 0 derecedir. Robot 359,99 dereceden fazla dönerse, yön tekrar 0 dereceye döner.
yön derece cinsinden
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnekler
başladığında
[Turn right until the heading reaches 90 degrees.]
[sağ v] yönüne dön
[0.05] saniye bekle
<(yön derece cinsinden) [math_greater_than v] [90]> olana kadar bekle
tüm hareketi durdur
başladığında
[Display the robot's heading as it is rotated by hand.]
sonsuza kadar
ekranda [1] satırını temizle
imleci ekranda satır [1] sütun [1] konumuna taşı
ekranda (yön derece cinsinden) yazdır ▶
[0.05] saniye bekle
rotasyon#
Dönme, robotun ne kadar döndüğünü derece cinsinden ölçer. Yönlendirmeden farklı olarak, dönme 359,99 derecenin üzerine çıkabilir veya 0 derecenin altına düşebilir. Bir projenin başlangıcında, dönme değeri 0 dereceye ayarlanır. Dönme raporlayıcı bloğu, robotun mevcut dönme açısını rapor eder.
Sağa dönmek dönüş açısını artırırken, sola dönmek dönüş açısını azaltır. Örneğin, sağa iki tam dönüş yapmak 720 derecelik bir dönüş olarak rapor edilir. 0 dereceden sola bir tam dönüş yapmak ise -360 derecelik bir dönüş olarak rapor edilir.
(dönüş derece cinsinden)
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Print the rotation value as the robot turns.]
[sağ v] yönüne [480] derece dön ◀ ve bekleme
sonsuza kadar
ekranı temizle
imleci ekranda satır [1] sütun [1] konumuna taşı
ekranda (dönüş derece cinsinden) yazdır ▶
ivme#
İvme, robotun ne kadar hızlı hızlandığını veya yavaşladığını gösterir. İvme raporlama bloğu, robotun seçilen eksen boyunca -4,00 G ile 4,00 G arasındaki ivmesini rapor eder.
G, ivmeyi ölçmek için kullanılan bir birimdir. 1 G, hareketsiz otururken yerçekiminden hissettiğiniz ivmeye yaklaşık olarak eşittir.
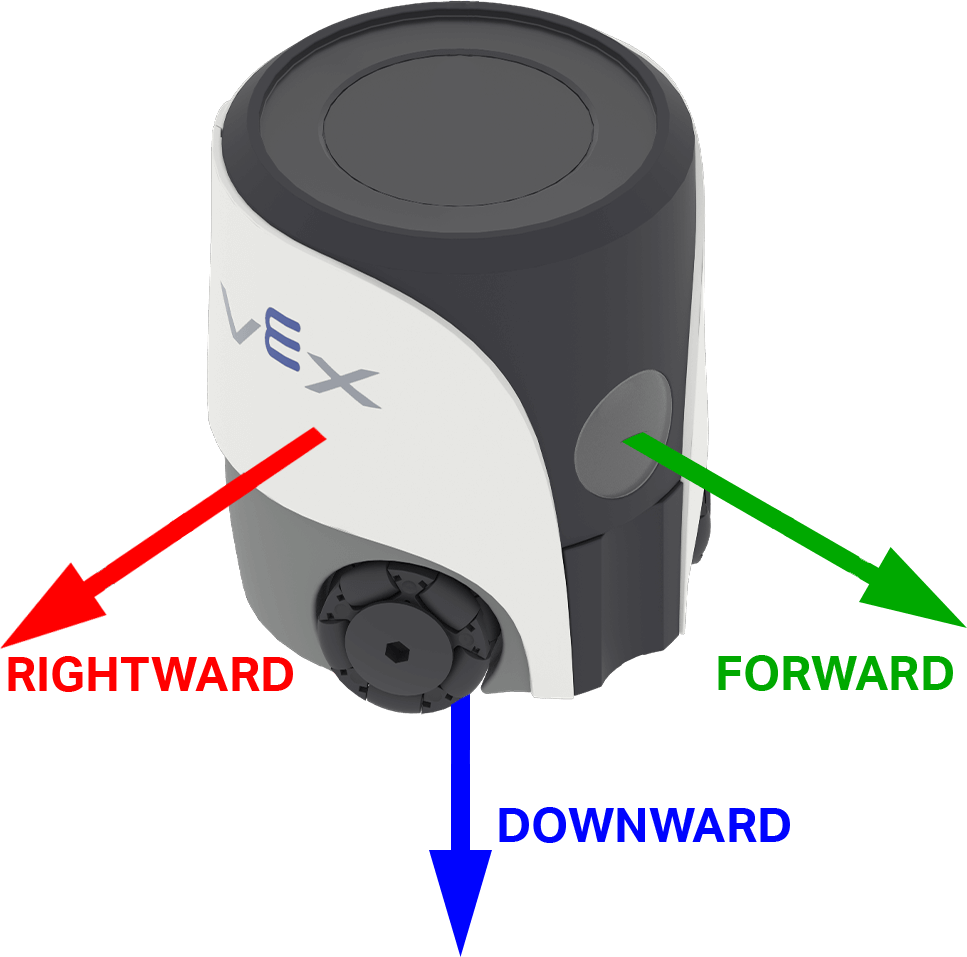
Değer, seçilen eksendeki ivmenin yönüne bağlı olarak pozitif veya negatif olabilir. AIM’de eksen seçenekleri robot üzerindeki yönlere göre adlandırılmıştır: ileri, sağa ve aşağı.
([ileri v] ekseni ivmesi g cinsinden :: custom-controller-inertial-timer)
Parametreler |
Tanım |
|---|---|
eksen |
İvmenin ölçüleceği eksen:
|
Örnek
başladığında
[Show the change in acceleration as the robot begins to move.]
imleci ekranda satır [4] sütun [1] konumuna taşı
ekranda ([Resting: ] ve ([sağa v] ekseni ivmesi g cinsinden :: custom-controller-inertial-timer) birleştir) yazdır ▶
ekranda imleci sonraki satıra taşı
[0.5] saniye bekle
[sağ v] yönünde [50] [mm v] hareket et ◀ ve bekleme
[0.1] saniye bekle
ekranda ([Startup: ] ve ([sağa v] ekseni ivmesi g cinsinden :: custom-controller-inertial-timer) birleştir) yazdır ▶
dönüş hızını alın#
Dönüş hızı, robotun ne kadar hızlı döndüğünü gösterir. Dönüş hızını al raporlayıcı bloğu, robotun seçilen eksen boyunca mevcut dönüş hızını saniyede derece \(dps\) cinsinden bir tamsayı olarak rapor eder.
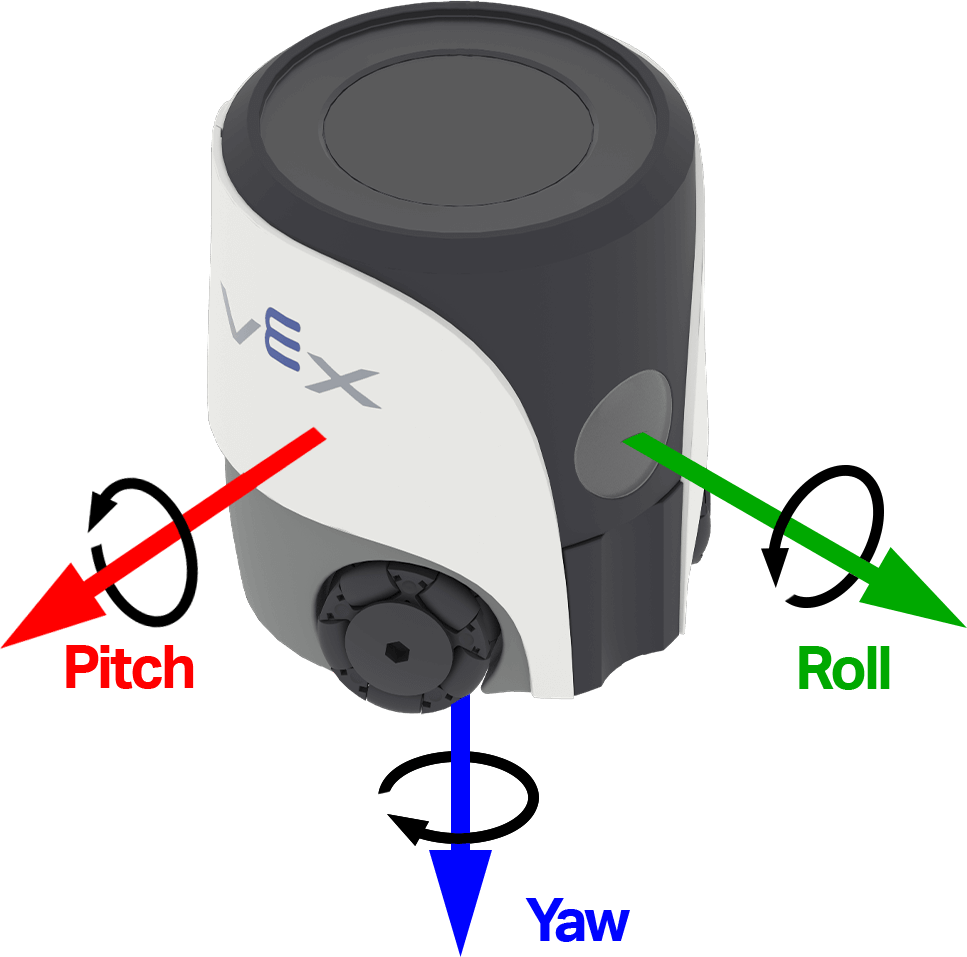
Değer, robotun o eksen üzerindeki dönüş yönüne bağlı olarak pozitif veya negatif olabilir. Aşağıdaki görselde, yuvarlanma, eğim ve sapma için pozitif dönüş yönünü göstermek üzere oklar kullanılmıştır.
([sapma v] ekseni dönüş hızını dps cinsinden al)
Parametreler |
Tanım |
|---|---|
eksen |
Dönüş hızının bildirileceği eksen:
|
Örnek
başladığında
[Observe the yaw turn rate as the robot turns.]
[sağ v] yönüne [180] derece dön ◀ ve bekleme
sonsuza kadar
ekranı temizle
imleci ekranda satır [1] sütun [1] konumuna taşı
ekranda ([sapma v] ekseni dönüş hızını dps cinsinden al) yazdır ▶
oryantasyon#
Yönelim, robotun seçilen bir dönüş ekseni üzerindeki mevcut açısıdır. Yönelim raporlama bloğu, robotun yuvarlanma, eğim veya sapma açısını -180,00 ile 180,00 derece arasında ondalık sayı olarak rapor eder.
Yuvarlanma, eğim ve sapma, robotun eğilme veya dönme şekillerini tanımlar. Aşağıdaki görselde, yuvarlanma, eğim ve sapma için pozitif dönüş yönünü oklar göstermektedir.
[sapma v] yönelimi derece cinsinden
Parametreler |
Tanım |
|---|---|
eksen |
Bildirilecek yönelim ekseni:
|
Örnek
başladığında
[Display the robot's orientation as it is rotated by hand.]
sonsuza kadar
ekranda [1] satırını temizle
imleci ekranda satır [1] sütun [1] konumuna taşı
ekranda ([yalpa v] yönelimi derece cinsinden) yazdır ▶
[0.05] saniye bekle
Eylemler#
kaza yaptığında#
Çarpışma olduğunda şapka bloğu, robot ani bir darbe veya çarpışma algıladığında bağlı yığını çalıştırır. Çarpışma tespiti, ivmeölçeri ve mevcut çarpışma hassasiyetini kullanır.
çarpma gerçekleştiğinde
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Start moving forward.]
hareket hızını [100]% olarak ayarla
[ileri v] yönünde hareket et

çarpma gerçekleştiğinde
[Respond when a crash is detected.]
tüm hareketi durdur
[çarpma v] sesini çal ▶
çarpışma hassasiyetini ayarla#
Çarpışma hassasiyetini ayarla yığın bloğu, robotun bir çarpışmayı algılaması için ne kadar ani ivmelenmeye ihtiyaç duyulduğunu ayarlar.
çarpma hassasiyetini [düşük v] olarak ayarla
Parametreler |
Tanım |
|---|---|
hassasiyet |
Robotun çarpışmaları algılama hassasiyeti:
|
Örnek
başladığında
[Move slowly with high crash sensitivity.]
hareket hızını [35]% olarak ayarla
çarpma hassasiyetini [yüksek v] olarak ayarla
[ileri v] yönünde hareket et

çarpma gerçekleştiğinde
[Respond when a crash is detected.]
tüm hareketi durdur
[çarpma v] sesini çal ▶
başlığı sıfırla#
Yön Sıfırlama bloğu, robotun mevcut yönünü 0 dereceye sıfırlar. Bu blok çalıştıktan sonra, robotun şu anda baktığı yön yeni 0 derecelik yön olur.
yönü sıfırla
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Face left before turning around.]
[270] derece yönüne dön ▶
yönü sıfırla
[1] saniye bekle
[180] derece yönüne dön ▶
döndürmeyi sıfırla#
Dönüşü Sıfırla blok, robotun mevcut dönüş değerini 0 dereceye sıfırlar. Bu blok çalıştıktan sonra, robot gelecekteki dönüşleri yeni 0 derecelik dönüş değerinden itibaren takip eder.
dönüşü sıfırla
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Turn for 480 degrees before resetting rotation.]
[sağ v] yönüne [480] derece dön ▶
dönüşü sıfırla
sonsuza kadar
ekranı temizle
imleci ekranda satır [1] sütun [1] konumuna taşı
ekranda (dönüş derece cinsinden) yazdır ▶