
Hareket#
giriiş#
VEX AIM Kodlama Robotu, holonomik bir tahrik sistemi kullanarak ileri, geri, sola, sağa veya belirli bir açıda hareket ederken aynı zamanda bağımsız olarak dönebilme özelliğine de sahiptir. Hareket blokları, robotun nasıl hareket edeceğini ve döneceğini, ne kadar hızlı hareket edeceğini ve x ve y konumlarının nasıl izleneceğini kontrol eder.
Aşağıda tüm blokların listesi bulunmaktadır:
İşlemler — Robotu hareket ettir ve döndür.
hareket — Robotu sonsuza dek ileri, geri, sola veya sağa hareket ettirir.
belirli bir açıda hareket et — Robotu belirli bir açıda sonsuza dek hareket ettirir.
hareket et — Robotu belirli bir yönde belirli bir mesafe boyunca hareket ettirir.
belirli bir açıda hareket et — Robotu belirli bir mesafe boyunca belirli bir açıda hareket ettirir.
döndür — Robotu sonsuza dek sola veya sağa döndürür.
döndürme için — Robotu belirli bir derece kadar sola veya sağa döndürür.
yöne dön — Robotu belirli bir yöne doğru çevirir.
Kontrol cihazıyla hareket et — Robotun kontrol cihazı kullanılarak hareket ettirilmesine olanak tanır.
Tüm hareketleri durdur — Robotun tüm hareketlerini durdurur.
Ayarlar — Hareket ve dönüş hızlarını ayarlayın.
hareket hızını ayarla — Robota ne kadar hızlı hareket edeceğini söyler.
dönüş hızını ayarla — Robota ne kadar hızlı döneceğini söyler.
Konum — Robotun konumunu takip edin ve değiştirin.
position — Robotun mevcut x veya y koordinatını bildirir.
robot pozisyonunu ayarla — Robotun mevcut x ve y pozisyonunu yeni değerlere değiştirir.
Değerler — Hareket durumunu kontrol edin.
hareket aktif mi? — Robotun hareket edip etmediğini bildirir.
dönüyor mu? — Robotun dönüp dönmediğini bildirir.
durduruldu mu? — Robotun hareket etmediğini veya dönmediğini bildirir.
Eylemler#
taşınmak#
Hareket yığın bloğu, robotu mevcut hareket hızı kullanarak sonsuza dek ileri, geri, sola veya sağa hareket ettirir. Robot, farklı bir yöne hareket etme, dönme veya durma gibi başka bir eylem verilene kadar hareket etmeye devam edecektir.
[ileri v] yönünde hareket et
Parametreler |
Tanım |
|---|---|
yön |
Robotun hareket yönü:
|
Örnek
başladığında
[Move forward]
[ileri v] yönünde hareket et
açılı hareket et#
Açıyla hareket et yığın bloğu, robotu mevcut hareket hızı kullanarak belirli bir açıda sonsuza dek hareket ettirir. Açı, robotun mevcut konumuna göre belirlenir. Robot, farklı bir yöne hareket etme, dönme veya durma gibi başka bir işlem verilene kadar hareket etmeye devam edecektir.
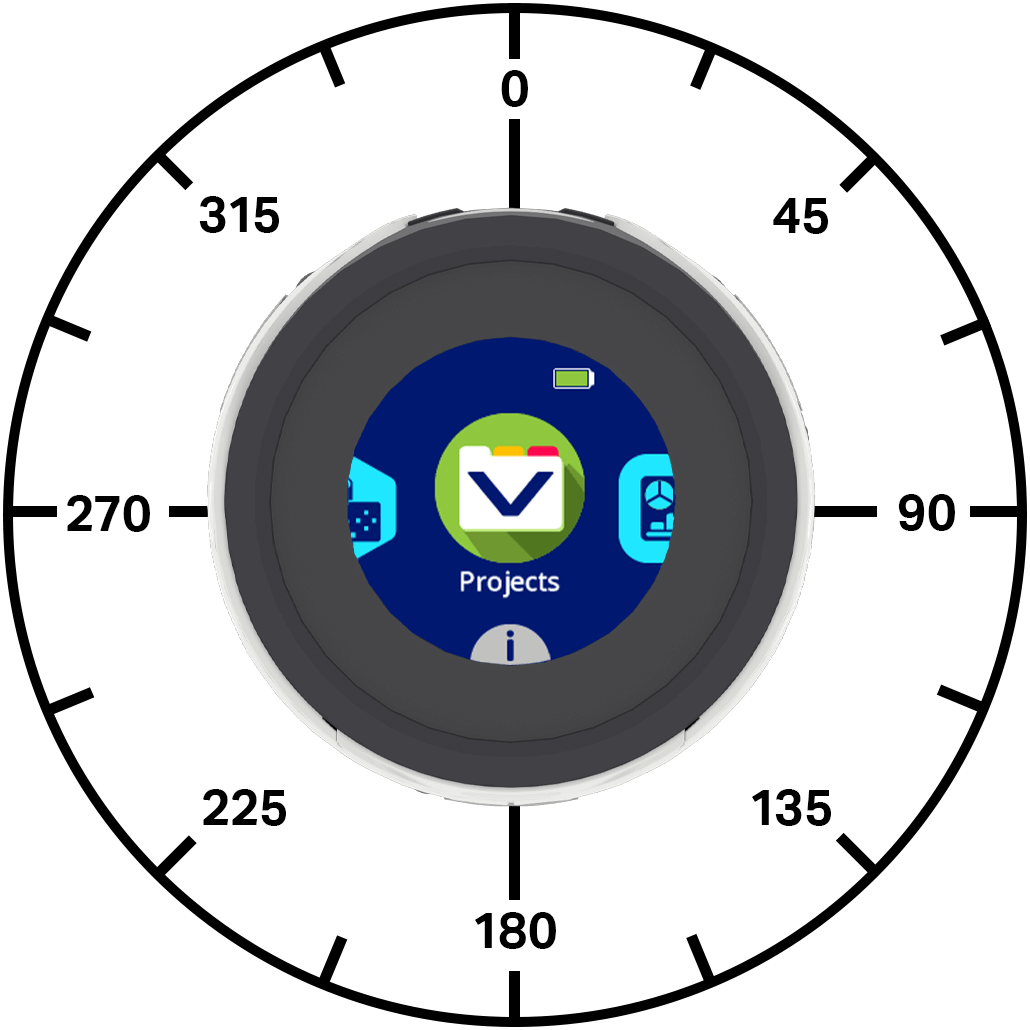
(90) derecede hareket et
Parametreler |
Tanım |
|---|---|
açı |
Robotun hareket ettiği açı (derece cinsinden). Bu değer -360 ile 360 arasında bir tam sayı veya ondalık sayı olabilir. |
Örnekler
başladığında
[Move right, then move forward and stop.]
(90) derecede hareket et
(1) saniye bekle
(0) derecede hareket et
(1) saniye bekle
tüm hareketi durdur
başladığında
[Move diagonally to the right and stop.]
(45.33) derecede hareket et
(1) saniye bekle
tüm hareketi durdur
hareket etmek için#
Hareket et yığın bloğu, robotu mevcut hareket hızı kullanarak belirli bir mesafe boyunca ileri, geri, sola veya sağa hareket ettirir. Yön, robotun mevcut konumuna göre belirlenir. Proje, yığındaki bir sonraki bloğu çalıştırmadan önce robotun hareketini tamamlamasını bekleyecektir.
[ileri v] yönünde (200) [mm v] hareket et ▶
Parametreler |
Tanım |
|---|---|
yön |
Robotun hareket yönü:
|
mesafe |
Robotun kat ettiği mesafe. Bu bir tam sayı veya ondalık sayı olabilir. |
birim |
Mesafe birimi: mm (milimetre) veya inç. |
ve beklemeyin |
Oku ( ▶ ) seçerek bloğu genişletin ve beklemeyin deyin; böylece yığındaki bir sonraki blok hemen çalıştırılacaktır. |
Örnek
başladığında
[Move forward for 200 mm]
[ileri v] yönünde (200) [mm v] hareket et ▶
açılı hareket et#
Belirli bir açıyla hareket et yığın bloğu, robotu mevcut hareket hızı kullanarak belirli bir mesafe boyunca belirli bir açıyla hareket ettirir. Açı, robotun mevcut konumuna göre belirlenir. Proje, yığındaki bir sonraki bloğu çalıştırmadan önce robotun hareketini tamamlamasını bekleyecektir.
(45) derecede (200) [mm v] hareket et ▶
Parametreler |
Tanım |
|---|---|
açı |
Robotun hareket ettiği açı (derece cinsinden). Bu değer -360 ile 360 arasında bir tam sayı veya ondalık sayı olabilir. |
mesafe |
Robotun kat ettiği mesafe. Bu bir tam sayı veya ondalık sayı olabilir. |
birim |
Mesafe birimi: mm (milimetre) veya inç. |
ve beklemeyin |
Oku ( ▶ ) seçerek bloğu genişletin ve beklemeyin deyin; böylece yığındaki bir sonraki blok hemen çalıştırılacaktır. |
Örnekler
başladığında
[Move right, then move forward.]
(90) derecede (50) [mm v] hareket et ▶
(0) derecede (100) [mm v] hareket et ▶
başladığında
[Drive forward and blink all LEDs red.]
(0) derecede (100) [mm v] hareket et ◀ ve bekleme
[lightall v] LED rengini [kırmızı v] olarak ayarla
(0.5) saniye bekle
[lightall v] LED rengini [kapalı v] olarak ayarla
(0.5) saniye bekle
[lightall v] LED rengini [kırmızı v] olarak ayarla
(0.5) saniye bekle
[lightall v] LED rengini [kapalı v] olarak ayarla
(0.5) saniye bekle
dönüş#
Döndürme yığın bloğu, mevcut dönme hızı kullanarak robotu sonsuza dek sola veya sağa döndürür. Robot, hareket etme veya durma gibi başka bir eylem verilene kadar dönmeye devam edecektir.
[sağ v] yönüne dön
Parametreler |
Tanım |
|---|---|
yön |
Robotun dönüş yönü: sola veya sağa. |
Örnek
başladığında
[Turn left, then stop.]
[sol v] yönüne dön
(1) saniye bekle
tüm hareketi durdur
dönüş için#
Dönüş bloğu, mevcut dönüş hızı kullanılarak robotu belirli bir derece kadar sola veya sağa döndürür. Dönüş, robotun şu an baktığı yöne göre yapılır. Proje, yığındaki bir sonraki bloğu çalıştırmadan önce robotun dönüşünü tamamlamasını bekleyecektir.
[sağ v] yönüne (90) derece dön ▶
Parametreler |
Tanım |
|---|---|
yön |
Robotun dönüş yönü: sola veya sağa. |
açı |
Robotun döndüğü derece sayısı. Bu bir tam sayı veya ondalık sayı olabilir. |
ve beklemeyin |
Oku ( ▶ ) seçerek bloğu genişletin ve beklemeyin deyin; böylece yığındaki bir sonraki blok hemen çalıştırılacaktır. |
Örnekler
başladığında
[Turn left, then turn around to the right.]
[sol v] yönüne (90) derece dön ▶
[sağ v] yönüne (180) derece dön ▶
başladığında
[Turn right and blink all LEDs blue.]
[sağ v] yönüne (180) derece dön ◀ ve bekleme
[lightall v] LED rengini [mavi v] olarak ayarla
(0.5) saniye bekle
[lightall v] LED rengini [kapalı v] olarak ayarla
(0.5) saniye bekle
[lightall v] LED rengini [mavi v] olarak ayarla
(0.5) saniye bekle
[lightall v] LED rengini [kapalı v] olarak ayarla
(0.5) saniye bekle
başlığa dön#
Yön, robotun baktığı yöndür ve derece cinsinden ölçülür. Yöne dön yığın bloğu, mevcut dönüş hızı kullanılarak robotu belirli bir yöne doğru döndürür. Robot, hedef yöne ulaşmak için en kısa yönde dönecektir.
Robotun başlangıç yönü 0 derecedir.
Proje, robotun dönüşü tamamlanana kadar bir sonraki bloğun çalışmasını bekleyecektir.
(270) derece yönüne dön ▶
Parametreler |
Tanım |
|---|---|
başlık |
Robotun bakması gereken yön, -360 ile 360 derece arasındadır. |
ve beklemeyin |
Oku ( ▶ ) seçerek bloğu genişletin ve beklemeyin deyin; böylece yığındaki bir sonraki blok hemen çalıştırılacaktır. |
Örnekler
başladığında
[Turn to face each cardinal direction.]
(90) derece yönüne dön ▶
(2) saniye bekle
(180) derece yönüne dön ▶
(2) saniye bekle
(270) derece yönüne dön ▶
(2) saniye bekle
(0) derece yönüne dön ▶
(2) saniye bekle
başladığında
[Turn around quickly and blink all LEDs green.]
(180) derece yönüne dön ◀ ve bekleme
[lightall v] LED rengini [yeşil v] olarak ayarla
(0.5) saniye bekle
[lightall v] LED rengini [kapalı v] olarak ayarla
(0.5) saniye bekle
[lightall v] LED rengini [yeşil v] olarak ayarla
(0.5) saniye bekle
[lightall v] LED rengini [kapalı v] olarak ayarla
(0.5) saniye bekle
kumanda ile hareket et#
Kumanda ile hareket et blok, robotu Tek Çubuklu Kumanda ile sürmenizi sağlar. Bu blok, sonsuz döngü gibi bir döngünün içine yerleştirilmediği sürece, kumanda girişini yalnızca bir kez okur. Döngü durursa ve robota hareket etmesini söyleyen başka blok yoksa, robot joystick’i en son ittiğiniz yönde hareket etmeye devam eder.
kumandayla hareket et
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Drive with the controller for five seconds.]
zamanlayıcıyı sıfırla
<(saniye cinsinden zamanlayıcı) [math_less_than v] [5]> iken
kumandayla hareket et
son
tüm hareketi durdur
tüm hareketleri durdurun#
Tüm hareketleri durdur blok, robotun tüm hareketlerini durdurur.
tüm hareketi durdur
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Turn right, then stop.]
[sağ v] yönüne dön
(1) saniye bekle
tüm hareketi durdur
Ayarlar#
hareket hızını ayarla#
Hareket hızını ayarla blok, robota ne kadar hızlı hareket edeceğini söyler. Daha yüksek bir yüzde robotun daha hızlı hareket etmesini, daha düşük bir yüzde ise robotun daha yavaş hareket etmesini sağlar.
Her proje, robotun varsayılan olarak %50 hızda hareket etmesiyle başlar.
A move velocity of 100% is equivalent to 200 millimeters per second (mmps).
hareket hızını (50)% olarak ayarla
Parametreler |
Tanım |
|---|---|
hız |
The velocity to move with from 0% to 100%. |
Örnek
başladığında
[Move forward at the default velocity.]
hareket hızını (50)% olarak ayarla
(0) derecede (100) [mm v] hareket et ▶
(1) saniye bekle
[Move slower.]
hareket hızını (20)% olarak ayarla
(0) derecede (100) [mm v] hareket et ▶
(1) saniye bekle
[Move faster.]
hareket hızını (100)% olarak ayarla
(0) derecede (100) [mm v] hareket et ▶
(1) saniye bekle
dönüş hızını ayarla#
Dönüş hızını ayarla bloğu, robota ne kadar hızlı döneceğini söyler. Daha yüksek bir yüzde robotun daha hızlı dönmesini, daha düşük bir yüzde ise robotun daha yavaş dönmesini sağlar.
Her proje, robotun varsayılan olarak %50 hızda dönmesiyle başlar.
A turn velocity of 100% is equivalent to 150 degrees per second \(dps\).
dönüş hızını (50)% olarak ayarla
Parametreler |
Tanım |
|---|---|
hız |
Dönüş hızı %0 ile %100 arasında değişir. |
Örnek
başladığında
[Turn around at default velocity.]
dönüş hızını (50)% olarak ayarla
[sağ v] yönüne (180) derece dön ▶
(1) saniye bekle
[Turn around slower.]
dönüş hızını (20)% olarak ayarla
[sağ v] yönüne (180) derece dön ▶
(1) saniye bekle
[Turn around faster.]
dönüş hızını (100)% olarak ayarla
[sağ v] yönüne (180) derece dön ▶
(1) saniye bekle
Konum#
konum#
Konum raporlama bloğu, robotun mevcut x veya y koordinatını bildirir.
Projenin başlangıcında robotun x ve y pozisyonları 0 olarak ayarlanır. Robot hareket ettikçe pozisyon değerleri değişir ve robot pozisyonunu ayarla bloğu kullanılarak ayarlanabilir.
[x v] konumu [mm v] cinsinden
Parametreler |
Tanım |
|---|---|
koordinat |
Bildirilecek koordinat ekseni: x veya y. |
birim |
Konum birimi: mm (milimetre) veya inç. |
Örnek
başladığında
(0) derecede (200) [mm v] hareket et ▶
[Move forward and print the new coordinate and heading.]
robot konumunu x: [0] y: [0] olarak ayarla
(45) derecede (200) [mm v] hareket et ▶
ekranda ([x v] konumu [mm v] cinsinden) yazdır ▶
ekranda imleci sonraki satıra taşı
ekranda ([y v] konumu [mm v] cinsinden) yazdır ▶
robotun konumunu ayarla#
Robot pozisyonunu ayarla yığın bloğu, robotun mevcut x ve y pozisyonlarını yeni değerlere değiştirir.
Örneğin, robot başlangıç noktasından uzaklaşmışsa, x’i 0’a ve y’yi 0’a ayarlamak, robotun mevcut konumunu yeni 0, 0 pozisyonu yapar. Ardından robot, bu yeni değere göre gelecekteki pozisyonları takip edebilir.
robot konumunu x: [0] y: [0] olarak ayarla
Parametreler |
Tanım |
|---|---|
X |
Robot için ayarlanacak x konum değeri (mm cinsinden). |
y |
Robot için ayarlanacak y-konum değeri (mm cinsinden). |
Örnek
başladığında
[Reset the robot's position after moving.]
[ileri v] yönünde [60] [mm v] hareket et ▶
robot konumunu x: [0] y: [0] olarak ayarla
ekranda ([y v] konumu [mm v] cinsinden) yazdır ▶
Değerler#
aktif hareket et#
Move active Boolean bloğu, robotun hareket edip etmediğini bildirir. Bu, robotun hareketine bağlı olarak diğer davranışların zamanlamasını kontrol etmek için kullanılabilir.
Doğru — Robot hareket ediyor.
Yanlış — Robot hareket etmiyor.
Bu blok, ve bekleme parametresine sahip Hareket bloklarıyla birlikte çalışır.
<hareket aktif mi?>
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Blink all of the LEDs when the robot is moving.]
(0) derecede (200) [mm v] hareket et ◀ ve bekleme
<hareket aktif mi?> iken
[lightall v] LED rengini [kırmızı v] olarak ayarla
(0.5) saniye bekle
[lightall v] LED rengini [kapalı v] olarak ayarla
(0.5) saniye bekle
son
[lightall v] LED rengini [kapalı v] olarak ayarla
aktif hale getir#
Dönme aktif Boolean bloğu, robotun dönüp dönmediğini bildirir. Bu, robotun hareketine bağlı olarak diğer davranışların zamanlamasını kontrol etmek için kullanılabilir.
Doğru — Robot dönüyor.
Yanlış — Robot dönmüyor.
Bu blok, ve bekleme parametresine sahip Hareket bloklarıyla birlikte çalışır.
<dönüş aktif mi?>
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
başladığında
[Blink all of the LEDs while the robot is turning.]
[sağ v] yönüne (180) derece dön ◀ ve bekleme
<dönüş aktif mi?> iken
[lightall v] LED rengini [kırmızı v] olarak ayarla
(0.5) saniye bekle
[lightall v] LED rengini [kapalı v] olarak ayarla
(0.5) saniye bekle
son
[lightall v] LED rengini [kapalı v] olarak ayarla
durdu#
Durdurulmuş Boolean bloğu, robotun hareket etmediğini veya dönmediğini bildirir. Bu, robotun hareketine bağlı olarak diğer davranışların zamanlamasını kontrol etmek için kullanılabilir.
Doğru — Robot hareket etmiyor veya dönmüyor.
Yanlış — Robot hareket ediyor veya dönüyor.
<durdu mu?>
Parametreler |
Tanım |
|---|---|
Bu bloğun parametresi yok. |
Örnek
tanımla light show
[Flash LEDs while the robot is moving or turning.]
<durdu mu?> olana kadar tekrarla
[lightall v] LED rengini [yeşil v] olarak ayarla
(0.5) saniye bekle
[lightall v] LED rengini [mor v] olarak ayarla
(0.5) saniye bekle
son


başladığında
[Blink all the LEDs while the robot is moving or turning.]
(0) derecede (200) [mm v] hareket et ◀ ve bekleme
light show
[sağ v] yönüne (180) derece dön ◀ ve bekleme
light show