
Python, специфічний для роботів#
Вступ#
Робот-герой Fling має три варіанти двигунів та датчик кольору.
Усі стандартні методи віртуальної реальності VEXcode доступні для використання на ігровому майданчику IQ 21-22 Pitching In.
Нижче наведено список усіх доступних методів, специфічних для роботів:
Трансмісія – Переміщення та поворот робота.
Дії
drive— Рухає робота вперед або назад безкінечно.drive_for— Переміщує робота вперед або назад на певну відстань.turn— Повертає робота ліворуч або праворуч назавжди.turn_for— Повертає робота ліворуч або праворуч на певну кількість градусів.turn_to_heading— Повертає робота обличчям до певного напрямку від -359 до 359 градусів.turn_to_rotation— Повертає робота на певний оберт.stop— Зупиняє рух робота.
Мутатори
set_heading— Змінює поточний напрямок руху робота на новий.set_rotation— Змінює поточне обертання робота на нове обертання.set_timeout— Встановлює, скільки часу робот намагатиметься завершити рух.set_drive_velocity— Вказує роботу, з якою швидкістю рухатися.set_turn_velocity— Вказує роботу, як швидко повертатися.
Геттери
heading— Повертає поточний напрямок руху робота від 0 до 359,99 градусів.rotation— Повертає поточне обертання робота.is_done— Повертає, чи завершив рух робот, у вигляді логічного значення.is_moving— Повертає значення типу логічне, яке вказує, чи рухається робот.velocity— Повертає швидкість руху робота.
Рух – Переміщення та відстеження двигунів робота.
Дії
spin— Обертає двигун вперед або назад нескінченно.spin_for— Обертає двигун на певну відстань.spin_to_position— Розкручує двигун у певне положення.stop— Зупиняє обертання двигуна.
Мутатори
set_position— Змінює поточне положення двигуна на нове значення.set_velocity— Вказує двигуну, з якою швидкістю обертатися.set_timeout— Встановлює, скільки часу двигун намагатиметься завершити рух.
Геттери
is_done— Повертає, чи завершив рух двигуна, у вигляді логічного значення.is_spinning— Повертає, чи обертається двигун, у вигляді логічного значення.position— Повертає поточну позицію двигуна.velocity— Повертає швидкість обертання двигуна.
Консоль – Вивід у консоль та моніторинг значень.
Друк
brain.screen.print— Відображає текст, числа або значення змінних у консолі.brain.screen.next_row— Переміщує курсор консолі на початок наступного рядка.brain.screen.clear_screen— Очищає всі рядки з консолі.
Монітор
monitor_variable— Додає одну або декілька попередньо визначених змінних до вкладки «Монітор».monitor_sensor— Додає одне або декілька значень датчика до вкладки «Монітор».
Сенсорика – Використовуйте різні датчики робота.
Колір
color- Повертає колір, виявлений датчиком кольору.brightness- Повертає кількість світла, відбитого від об’єкта.hue– Повертає відтінок, виявлений датчиком кольору.is_near_object– Повертає, чи виявляє датчик кольору об’єкт у межах досяжності.
У прикладах на цій сторінці використовується початкова позиція ігрового майданчика за замовчуванням.
Трансмісія#
Трансмісія контролює, як VR-робот керує рухом та поворотами. Трансмісія може рухатися вперед або назад, повертати ліворуч або праворуч, змінювати напрямок руху та відстежувати своє обертання.
Дії#
диск#
drive переміщує робота вперед або назад безкінечно. Робот продовжуватиме рухатися, доки йому не буде надано іншу дію, таку як поворот або зупинка.
Usage:
drivetrain.drive(direction)
Параметри |
Опис |
|---|---|
|
Напрямок руху робота: |
def main():
    # Drive forward then stop
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
диск_для#
drive_for переміщує робота вперед або назад на певну відстань. Проект чекатиме, поки робот завершить рух, перш ніж буде виконано наступний рядок коду.
Usage:
drivetrain.drive_for(direction, distance, units, wait)
Параметри |
Опис |
|---|---|
|
Напрямок руху робота: |
|
Відстань, яку проїжджає робот. Це може бути |
|
Необов’язково. Одиниця вимірювання відстані: |
|
Необов’язково. |
def main():
    # Drive forward and backward
    drivetrain.drive_for(FORWARD, 200, MM)
    drivetrain.drive_for(REVERSE, 200, MM)

# VR threads — Do not delete
vr_thread(main)
поворот#
turn повертає робота ліворуч або праворуч назавжди. Робот продовжуватиме обертатися, доки йому не буде надано іншу дію, наприклад, рух або зупинка.
Usage:
drivetrain.turn(direction)
Параметри |
Опис |
|---|---|
|
Напрямок повороту робота: |
def main():
    # Turn right and left, then stop
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.turn(LEFT)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
повернути_на#
turn_for повертає робота ліворуч або праворуч на певну кількість градусів. Поворот здійснюється відносно поточного положення робота. Проект чекатиме, поки робот завершить поворот, перш ніж буде виконано наступний рядок коду.
Usage:
drivetrain.turn_for(direction, angle, units, wait)
Параметри |
Опис |
|---|---|
|
Напрямок повороту робота: |
|
Кількість градусів, на яку повертається робот. Це може бути |
|
Необов’язково. Одиниця обертання: |
|
Необов’язково. |
def main():
    # Turn the robot right and left
    drivetrain.turn_for(RIGHT, 90, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_for(LEFT, 90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
поворот_до_заголовка#
Курс руху – це напрямок, у якому рухається робот, виміряний у градусах. turn_to_heading повертає робота обличчям до певного курсу від -359 до 359 градусів. Робот поверне у найкоротшому напрямку, щоб досягти цільового курсу.
Початковий курс робота становить 0 градусів.
Проєкт чекатиме, поки робот завершить обертання, перш ніж буде виконано наступний рядок коду.
Usage:
drivetrain.turn_to_heading(angle, units, wait)
Параметри |
Опис |
|---|---|
|
The direction the robot should face, in degrees. This can be an |
|
Необов’язково. Одиниця обертання: |
|
Необов’язково. |
def main():
    # Turn to face the cardinal directions
    drivetrain.turn_to_heading(90, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(180, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(270, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
поворот_до_обертання#
turn_to_rotation повертає робота до певного обертання.
Обертання – це кут повороту робота, виміряний у градусах. На початку проекту значення повороту встановлюється на 0 градусів. Обертання також можна встановити за допомогою методу set_rotation.
Значення обертання є абсолютними. Це означає, що напрямок повороту залежить від поточного обертання робота. Поворот праворуч збільшує обертання, а поворот ліворуч зменшує обертання.
Наприклад, якщо робот починає рух з кута 0 градусів, а потім повертається на 720 градусів, він двічі повернеться праворуч. Якщо потім повернути на 360 градусів, він один раз повернеться ліворуч, оскільки 360 менше за 720.
Проєкт чекатиме, поки робот завершить обертання, перш ніж буде виконано наступний рядок коду.
Usage:
drivetrain.turn_to_rotation(angle, units, wait)
Параметри |
Опис |
|---|---|
|
Значення повороту в градусах, до якого повернеться робот. Це може бути ціле число |
|
Необов’язково. Одиниця обертання: |
|
Необов’язково. |
def main():
    # Turn left, then spin in a circle
    # clockwise and face right
    drivetrain.turn_to_rotation(-90, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_rotation(450, DEGREES)

# VR threads — Do not delete
vr_thread(main)
СТІЙ#
stop зупиняє рух робота.
Usage:
drivetrain.stop()
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
def main():
    # Drive forward then stop
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
Мутатори#
set_heading#
Курс – це напрямок, у якому рухається робот, виміряний у градусах. set_heading змінює поточний курс робота на нове значення курсу.
Наприклад, якщо робот повернувся обличчям праворуч, встановлення курсу на 0 градусів робить це положення обличчям праворуч новим 0 градусами. Потім робот може повертатися в інші позиції на основі цього нового курсу.
Usage:
drivetrain.set_heading(heading, units)
Параметри |
Опис |
|---|---|
|
Значення курсу в градусах, яке потрібно встановити для робота. Це може бути ціле число |
|
Необов’язково. Одиниця вимірювання заголовка: |
def main():
    # Face the new 0 degrees
    drivetrain.set_heading(90, DEGREES)
    drivetrain.turn_to_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
встановити_обертання#
Обертання – це кут повороту робота, виміряний у градусах. На початку проекту значення повороту встановлюється на 0 градусів. set_rotation змінює поточне обертання робота на нове значення.
Наприклад, якщо робот зробив два повних оберти праворуч, значення його обертання становитиме 720 градусів. Встановлення обертання на 0 градусів скине це обертання з 720 до 0 градусів. Потім робот зможе повертатися до обертань на основі цього нового значення.
Usage:
drivetrain.set_rotation(rotation, units)
Параметри |
Опис |
|---|---|
|
Значення обертання в градусах, яке потрібно встановити для робота. Це може бути ціле число |
|
Необов’язково. Одиниця обертання: |
def main():
    # Spin counterclockwise two times
    drivetrain.set_rotation(720, DEGREES)
    drivetrain.turn_to_rotation(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
set_timeout#
set_timeout встановлює час, протягом якого робот намагатиметься завершити рух. Якщо робот не зможе завершити за цей час, він припинить спроби та перейде до наступного рядка коду. Це запобігає зависанню робота на русі.
Usage:
drivetrain.set_timeout(value, units)
Параметри |
Опис |
|---|---|
|
Кількість часу, протягом якого робот може намагатися завершити рух. Це може бути додатне ціле число |
|
Одиниця часу: |
def main():
    # Turn right after driving forward
    drivetrain.set_timeout(1, SECONDS)
    drivetrain.drive_for(FORWARD, 25, INCHES)
    drivetrain.turn_for(RIGHT, 90)

# VR threads — Do not delete
vr_thread(main)
встановити швидкість_приводу#
set_drive_velocity вказує роботу, з якою швидкістю рухатися. Вищий відсоток робить робот швидшим, а нижчий – повільнішим.
Кожен проєкт починається з того, що робот рухається зі швидкістю 50% за замовчуванням.
Примітка: Вища швидкість робить робот швидшим, але це може бути менш точно. Нижча швидкість робить робот повільнішим, але це може бути точнішим.
Usage:
drivetrain.set_drive_velocity(velocity, units)
Параметри |
Опис |
|---|---|
|
Швидкість руху від 0% до 100%. Це може бути |
|
Необов’язково. Одиниця вимірювання швидкості: |
def main():
    # Drive forward at different velocities
    # Default velocity
    drivetrain.drive_for(FORWARD, 150, MM)
    wait(1, SECONDS)
    # Drive slower
    drivetrain.set_drive_velocity(20, PERCENT)
    drivetrain.drive_for(FORWARD, 150, MM)
    wait(1, SECONDS)
    # Drive faster
    drivetrain.set_drive_velocity(100, PERCENT)
    drivetrain.drive_for(FORWARD, 150, MM)

# VR threads — Do not delete
vr_thread(main)
встановити швидкість повороту#
set_turn_velocity вказує роботу, як швидко повертатися. Вищий відсоток змушує робота повертатися швидше, а нижчий — повільніше.
Кожен проект починається з того, що робот обертається зі швидкістю 50% за замовчуванням.
Примітка: Вища швидкість змушує робота обертатися швидше, але це може бути менш точно. Нижча швидкість змушує робота обертатися повільніше, але це може бути точніше.
Usage:
drivetrain.set_turn_velocity(velocity, units)
Параметри |
Опис |
|---|---|
|
Швидкість обертання від 0% до 100%. Це може бути |
|
Необов’язково. Одиниця вимірювання швидкості: |
def main():
    # Turn at different velocities
    # Default velocity
    drivetrain.turn_for(RIGHT, 120, DEGREES)
    wait(1, SECONDS)
    # Turn slower
    drivetrain.set_turn_velocity(20, PERCENT)
    drivetrain.turn_for(RIGHT, 120, DEGREES)
    wait(1, SECONDS)
    # Turn faster
    drivetrain.set_turn_velocity(100, PERCENT)
    drivetrain.turn_for(RIGHT, 120, DEGREES)

# VR threads — Do not delete
vr_thread(main)
Геттери#
заголовок#
Курс – це напрямок, у якому рухається робот, виміряний у градусах. heading повертає поточний курс робота від 0 до 359,99 градусів.
Початковий курс робота становить 0 градусів.
Usage:
drivetrain.heading(units)
Параметри |
Опис |
|---|---|
|
Необов’язково. Одиниця вимірювання заголовка: |
def main():
    # Display the heading after turning
    drivetrain.turn_for(RIGHT, 450, DEGREES)
    brain.screen.print("Heading: ")
    brain.screen.print(drivetrain.heading(DEGREES))

# VR threads — Do not delete
vr_thread(main)
обертання#
Обертання – це кут повороту робота, виміряний у градусах. На початку проекту значення повороту встановлюється на 0 градусів. rotation повертає поточне обертання робота.
Поворот праворуч збільшує обертання, а поворот ліворуч зменшує. Наприклад, два повних оберти праворуч повернуть обертання на 720 градусів.
Usage:
drivetrain.rotation(units)
Параметри |
Опис |
|---|---|
|
Необов’язково. Одиниця обертання: |
def main():
    # Display the rotation after turning
    drivetrain.turn_for(RIGHT, 450, DEGREES)
    brain.screen.print("Rotation: ")
    brain.screen.print(drivetrain.rotation(DEGREES))

# VR threads — Do not delete
vr_thread(main)
зроблено#
is_done повертає, чи завершив рух робот, у вигляді логічного значення. Це можна використовувати для керування часом інших дій на основі руху робота.
True— Робот завершив рух.False— Робот все ще рухається.
Цей метод працює разом із наступними методами Drivetrain, які мають параметр wait : drive_for, turn_for, turn_to_heading та turn_to_rotation.
Usage:
drivetrain.is_done()
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
рухається#
is_moving повертає інформацію про те, чи рухається робот, у вигляді логічного значення. Це можна використовувати для керування часом інших дій на основі руху робота.
True— Робот рухається.False— Робот не рухається.
Usage:
drivetrain.is_moving()
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
швидкість#
velocity повертає швидкість руху робота у відсотках від -100% до 100%.
Usage:
drivetrain.velocity(units)
Параметри |
Опис |
|---|---|
|
Необов’язково. Одиниця вимірювання швидкості: |
Приклад
def main():
    # Display the velocity after driving
    drivetrain.drive_for(FORWARD, 150, MM)
    brain.screen.print("Velocity: ")
    brain.screen.print(drivetrain.velocity(PERCENT))
Рух#
Fling використовує впускний двигун для втягування або викидання кульок. Двигуни катапульти та натягу важеля катапульти запускають кульки, при цьому натяг змінює відстань польоту кульок.
Кожен двигун має свою власну поведінку в напрямку. Описи напрямків пояснюють, як кожен напрямок рухає цей двигун під час Fling.
Дії#
обертання#
spin обертає двигун вперед або назад нескінченно. Двигун продовжуватиме обертатися, доки йому не буде надано іншу дію, наприклад, обертання в іншому напрямку або зупинка.
Використання:
За допомогою цього методу можна використовувати один із трьох доступних об’єктів двигуна, як показано нижче:
двигун |
Команда |
|---|---|
|
|
|
|
|
|
Параметри |
Опис |
|---|---|
|
Напрямок обертання двигуна залежить від вибраного двигуна:
|
def main():
    # Spin the Intake Motor to collect a Ball
    intake_motor.spin(FORWARD)
    wait(1, SECONDS)
    intake_motor.stop()

# VR threads — Do not delete
vr_thread(main)
обертання_для#
spin_for обертає двигун на певну відстань. Обертання залежить від поточного положення двигуна. Проект чекатиме, поки двигун завершить обертання, перш ніж буде виконано наступний рядок коду.
Використання:
За допомогою цього методу можна використовувати один із трьох доступних об’єктів двигуна, як показано нижче:
двигун |
Команда |
|---|---|
|
|
|
|
|
|
Параметри |
Опис |
|---|---|
|
Напрямок обертання двигуна залежить від вибраного двигуна: |
|
Відстань, на яку обертається двигун. |
|
Необов’язково. Одиниця вимірювання відстані: |
|
Необов’язково.
|
def main():
    # Collect a Ball with the Intake Motor
    intake_motor.spin_for(FORWARD, 360, DEGREES)

# VR threads — Do not delete
vr_thread(main)
обертання_в_позицію#
spin_to_position обертає двигун у певне положення.
Положення двигуна – це відстань його обертання, що вимірюється в DEGREES або TURNSОдин оберт дорівнює 360 градусам. На початку проекту положення двигуна встановлюється на 0 градусів. Положення двигуна також можна встановити за допомогою методу set_position.
Значення положення є абсолютними. Це означає, що напрямок обертання залежить від поточного положення двигуна.
Наприклад, якщо двигун запускається при 0 градусах і обертається до положення 720 градусів, він обертається вперед на два оберти. Якщо він потім обертається до положення 360 градусів, він обертається назад на один оберт, оскільки 360 менше за 720.
Використання:
За допомогою цього методу можна використовувати один із трьох доступних об’єктів двигуна, як показано нижче:
двигун |
Команда |
|---|---|
|
|
|
|
|
|
Параметри |
Опис |
|---|---|
|
Значення положення, до якого обертатиметься двигун. |
|
Необов’язково. Одиниця вимірювання положення: |
|
Необов’язково.
|
def main():
    # Move the Catapult Motor to a launch position
    catapult_motor.spin_to_position(2600, DEGREES)

# VR threads — Do not delete
vr_thread(main)
зупинити двигун#
stop зупиняє обертання двигуна.
Використання:
За допомогою цього методу можна використовувати один із трьох доступних об’єктів двигуна, як показано нижче:
двигун |
Команда |
|---|---|
|
|
|
|
|
|
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
def main():
    # Spin the Intake Motor, then stop it
    intake_motor.spin(FORWARD)
    wait(1, SECONDS)
    intake_motor.stop()

# VR threads — Do not delete
vr_thread(main)
Мутатори#
set_position#
Положення двигуна — це те, наскільки він обертувався, вимірюється в DEGREES або TURNSОдин оберт дорівнює 360 градусам. set_position змінює поточне положення двигуна на нове значення.
Наприклад, якщо двигун обертався на 180 градусів, встановлення положення на 0 градусів скине це положення зі 180 на 0 градусів. Потім двигун може обертатися в положення на основі цього нового значення.
Використання:
За допомогою цього методу можна використовувати один із трьох доступних об’єктів двигуна, як показано нижче:
двигун |
Команда |
|---|---|
|
|
|
|
|
|
Параметри |
Опис |
|---|---|
|
Значення положення, яке потрібно встановити для двигуна. |
|
Необов’язково. Одиниця вимірювання положення: |
def main():
    # Set the Catapult Motor position, then return it to 0 degrees
    catapult_motor.set_position(2600, DEGREES)
    catapult_motor.spin_to_position(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
встановити_швидкість#
set_velocity вказує двигуну, як швидко обертатися. Вищий відсоток змушує двигун обертатися швидше, а нижчий відсоток — повільніше.
Кожен проект починається з того, що кожен двигун обертається зі швидкістю 50% за замовчуванням.
Примітка: Вища швидкість робить двигун обертанням швидше, але це може бути менш точно. Нижча швидкість робить двигун обертанням повільніше, але це може бути точнішим.
Використання:
За допомогою цього методу можна використовувати один із трьох доступних об’єктів двигуна, як показано нижче:
двигун |
Команда |
|---|---|
|
|
|
|
|
|
Параметри |
Опис |
|---|---|
|
Швидкість обертання від -100% до 100%. Це може бути |
|
Одиниця вимірювання швидкості: |
def main():
    # Set the Catapult Motor velocity before moving it
    catapult_motor.set_velocity(75, PERCENT)
    catapult_motor.spin_to_position(2600, DEGREES)

# VR threads — Do not delete
vr_thread(main)
set_timeout#
set_timeout встановлює час, протягом якого двигун намагатиметься завершити рух. Якщо двигун не зможе завершити рух за цей час, він припинить спроби та перейде до наступного рядка коду. Це запобігає зависанню двигуна на русі.
Використання:
За допомогою цього методу можна використовувати один із трьох доступних об’єктів двигуна, як показано нижче:
двигун |
Команда |
|---|---|
|
|
|
|
|
|
Параметри |
Опис |
|---|---|
|
Кількість часу, протягом якого двигун може намагатися завершити рух. Це може бути додатне ціле число |
|
Одиниця часу: |
def main():
    # Limit how long the Catapult Motor waits to reach its target
    catapult_motor.set_timeout(2, SECONDS)
    catapult_motor.spin_to_position(5000, DEGREES)

# VR threads — Do not delete
vr_thread(main)
Геттери#
зроблено#
is_done повертає, чи завершив рух двигуна, у вигляді логічного значення. Це можна використовувати для керування часом інших дій на основі руху двигуна.
True— Двигун завершив рух.False— Двигун все ще рухається.
Цей метод працює разом із наступними методами руху, які мають параметр wait : spin_for та spin_to_position.
Використання:
За допомогою цього методу можна використовувати один із трьох доступних об’єктів двигуна, як показано нижче:
двигун |
Команда |
|---|---|
|
|
|
|
|
|
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
обертається#
is_spinning повертає, чи обертається двигун, у вигляді логічного значення. Це можна використовувати для керування часом інших дій на основі руху двигуна.
True— Двигун обертається.False— Двигун не обертається.
Цей метод працює разом із наступними методами руху, які мають параметр wait : spin_for та spin_to_position.
Використання:
За допомогою цього методу можна використовувати один із трьох доступних об’єктів двигуна, як показано нижче:
двигун |
Команда |
|---|---|
|
|
|
|
|
|
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
позиція#
Положення двигуна — це те, наскільки він обертувався, вимірюється в DEGREES або TURNSОдин оберт дорівнює 360 градусам. position повертає поточне положення двигуна.
На початку проекту положення двигуна встановлюється на 0 градусів. Якщо двигун обертається на один повний оберт вперед, положення становитиме 360 градусів або 1 оберт. Якщо двигун обертається в іншому напрямку, положення буде від’ємним.
Використання:
За допомогою цього методу можна використовувати один із трьох доступних об’єктів двигуна, як показано нижче:
двигун |
Команда |
|---|---|
|
|
|
|
|
|
Параметри |
Опис |
|---|---|
|
Блок для повернення положення двигуна: |
def main():
    # Print the current Catapult Motor position
    brain.screen.print(catapult_motor.position(DEGREES))

# VR threads — Do not delete
vr_thread(main)
швидкість#
velocity повертає швидкість обертання двигуна.
Додатне значення означає, що двигун обертається вперед. Від’ємне значення означає, що двигун обертається назад.
Використання:
За допомогою цього методу можна використовувати один із трьох доступних об’єктів двигуна, як показано нижче:
двигун |
Команда |
|---|---|
|
|
|
|
|
|
Параметри |
Опис |
|---|---|
|
Одиниця вимірювання швидкості, яку потрібно повернути: |
def main():
    # Print the current Intake Motor velocity
    brain.screen.print(intake_motor.velocity(PERCENT))

# VR threads — Do not delete
vr_thread(main)
Консоль#
Консоль відображає текст, числа та значення змінних під час виконання проєкту. Методи консолі також можуть переміщувати курсор на новий рядок, очищувати консоль та додавати змінні або значення датчиків на вкладку «Монітор».
Друк#
мозок.екранний.друк#
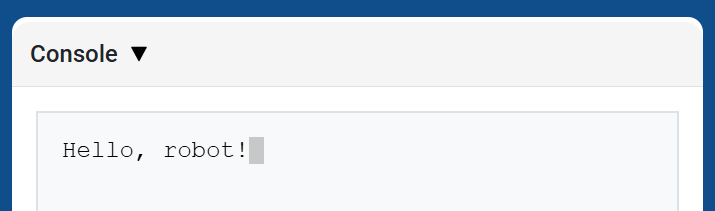
brain.screen.print відображає текст, числа або значення змінних у консолі, використовуючи поточну позицію курсора.
Використовуйте brain.screen.next_row, коли потрібно, щоб наступне друковане значення починалося з нового рядка.
Usage:
brain.screen.print(value)
Параметри |
Опис |
|---|---|
|
Текст, число або значення змінної, яке потрібно відобразити в консолі. |
def main():
    # Display a message in the Console
    brain.screen.print("Hello, robot!")

# VR threads — Do not delete
vr_thread(main)
brain.screen.next_row#
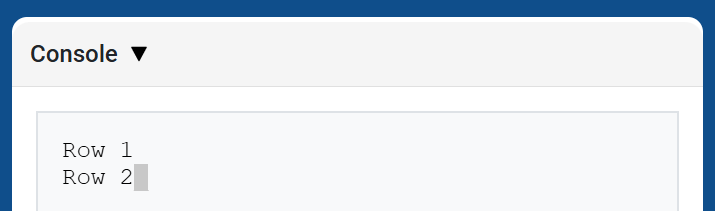
brain.screen.next_row переміщує курсор до стовпця 1 наступного рядка в консолі. Наступне виведене значення з’явиться в цьому рядку.
Usage:
brain.screen.next_row()
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
def main():
    # Print on two rows
    brain.screen.print("Row 1")
    brain.screen.next_row()
    brain.screen.print("Row 2")

# VR threads — Do not delete
vr_thread(main)
brain.screen.clear_screen#
brain.screen.clear_screen очищає всі рядки з консолі та переміщує курсор назад до рядка 1.
Usage:
brain.screen.clear_screen()
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
def main():
    # Display text, then clear it after two seconds
    brain.screen.print("This will disappear...")
    wait(2, SECONDS)
    brain.screen.clear_screen()

# VR threads — Do not delete
vr_thread(main)
Монітор#
змінна_монітора#
monitor_variable додає одну або декілька попередньо визначених змінних до вкладки «Монітор» у VEXcode. Це дозволяє спостерігати за зміною значення змінної під час виконання проєкту.
Змінні мають бути глобальними для успішного моніторингу monitor_variable Надайте назву кожної змінної у вигляді рядка.
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
Параметри |
Опис |
|---|---|
|
Ім’я попередньо визначеної глобальної змінної для моніторингу у вигляді рядка. Щоб моніторити більше однієї змінної, розділіть кожне ім’я змінної комою. |
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive in a square 3 times
    for loops in range(12):
        drivetrain.turn_for(RIGHT, 90, DEGREES)
        drivetrain.drive_for(FORWARD, 150, MM)

# VR threads — Do not delete
vr_thread(main)
датчик_монітора#
monitor_sensor додає одне або декілька значень датчика до вкладки «Монітор» у VEXcode. Це дозволяє спостерігати за зміною значень датчиків під час виконання проєкту.
Надайте кожне значення датчика як рядок.
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
Параметри |
Опис |
|---|---|
|
Значення датчика для моніторингу у вигляді рядка. Щоб моніторити значення кількох датчиків, розділяйте кожне значення комою. Підтримувані ідентифікатори датчиків включають:
|
def main():
    # Monitor the robot's heading
    monitor_sensor("drivetrain.heading")
    drivetrain.turn_for(RIGHT, 450, DEGREES)

# VR threads — Do not delete
vr_thread(main)
Зондування#
Колір#
колір#
color повертає екземпляр класу Color на основі виявленого значення відтінку. Їх можна порівняти з попередньо визначеними об’єктами Color для створення умовних операторів.
Можливі кольори:
NONERED– значення відтінку між 340° та 20°GREEN– значення відтінку між 80° та 140°BLUE– значення відтінку між 200° та 240°YELLOW– значення відтінку між 40° та 60°ORANGE- Значення відтінку між 20° - 40°PURPLE- Значення відтінку між 240° - 280°CYAN– значення відтінку між 140° та 200°
Примітка: Датчик кольору шукає діапазони відтінків, що відповідають заданому кольору. Щоб дізнатися, як визначити певні діапазони відтінків, див. hue.
Usage:
color.color()
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
def main():
    # Print the color detected by the Color Sensor
    brain.screen.print(color.color())

# VR threads — Do not delete
vr_thread(main)
яскравість#
brightness повертає кількість світла, відбитого від об’єкта, у вигляді десяткового дробу (float), що представляє відсоток.
Вищий відсоток означає, що більше світла відбивається назад до датчика кольору. Нижчий відсоток означає, що менше світла відбивається назад.
Usage:
color.brightness()
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
def main():
    # Print the Color Sensor brightness
    brain.screen.print(color.brightness())

# VR threads — Do not delete
vr_thread(main)
відтінок#
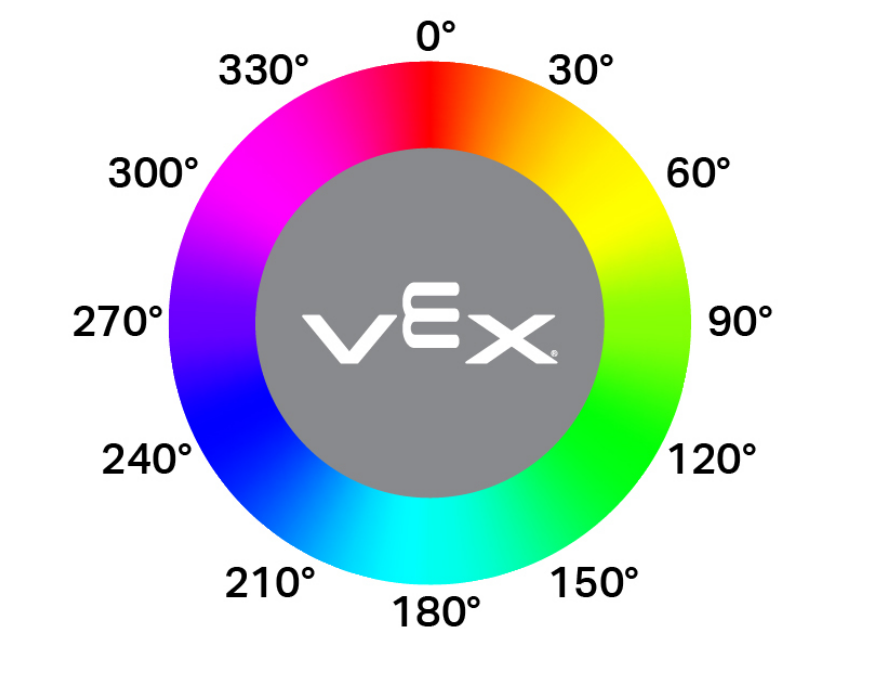
hue повертає значення відтінку виявленого кольору у вигляді десяткового числа (float) від 0 до 359.
Відтінок – це спосіб опису кольору за допомогою чисел на колірному колі.
Usage:
color.hue()
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
def main():
    # Print the hue detected by the Color Sensor
    brain.screen.print(color.hue())

# VR threads — Do not delete
vr_thread(main)
знаходиться_поблизу_об’єкта#
is_near_object повертає логічне значення, яке вказує, чи виявляє датчик кольору об’єкт у межах досяжності.
True– Датчик кольору виявляє об’єкт.False– Датчик кольору не виявляє об’єкт.
Usage:
color.is_near_object()
Параметри |
Опис |
|---|---|
Цей метод не має параметрів. |
def main():
    # Print whether the Color Sensor detects an object nearby
    brain.screen.print(color.is_near_object())

# VR threads — Do not delete
vr_thread(main)