
IQ Rapid Relay (Swish)#
Swish — це герой-бот VEX IQ, який використовується на майданчику швидкої естафети IQ 24-25.
Огляд робота#
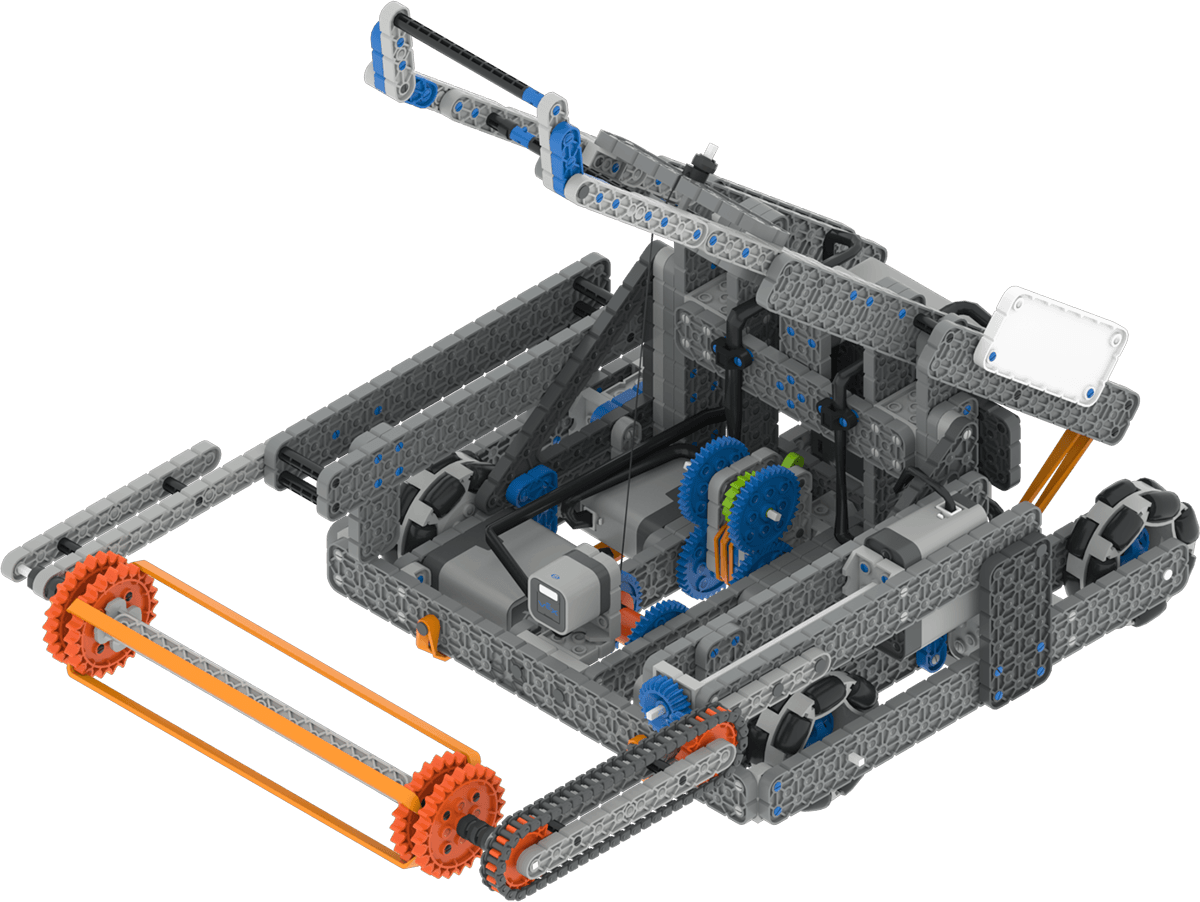
Swish підтримує стандартні елементи керування та сенсори віртуальної реальності, такі як інерційний датчик та таймер мозку, з додатковими функціями, специфічними для Swish, описаними в Блоки, специфічні для роботів та Python, специфічний для роботів.
Моторні групи#
Назва команди Python у конфігурації та |
Опис |
|---|---|
|
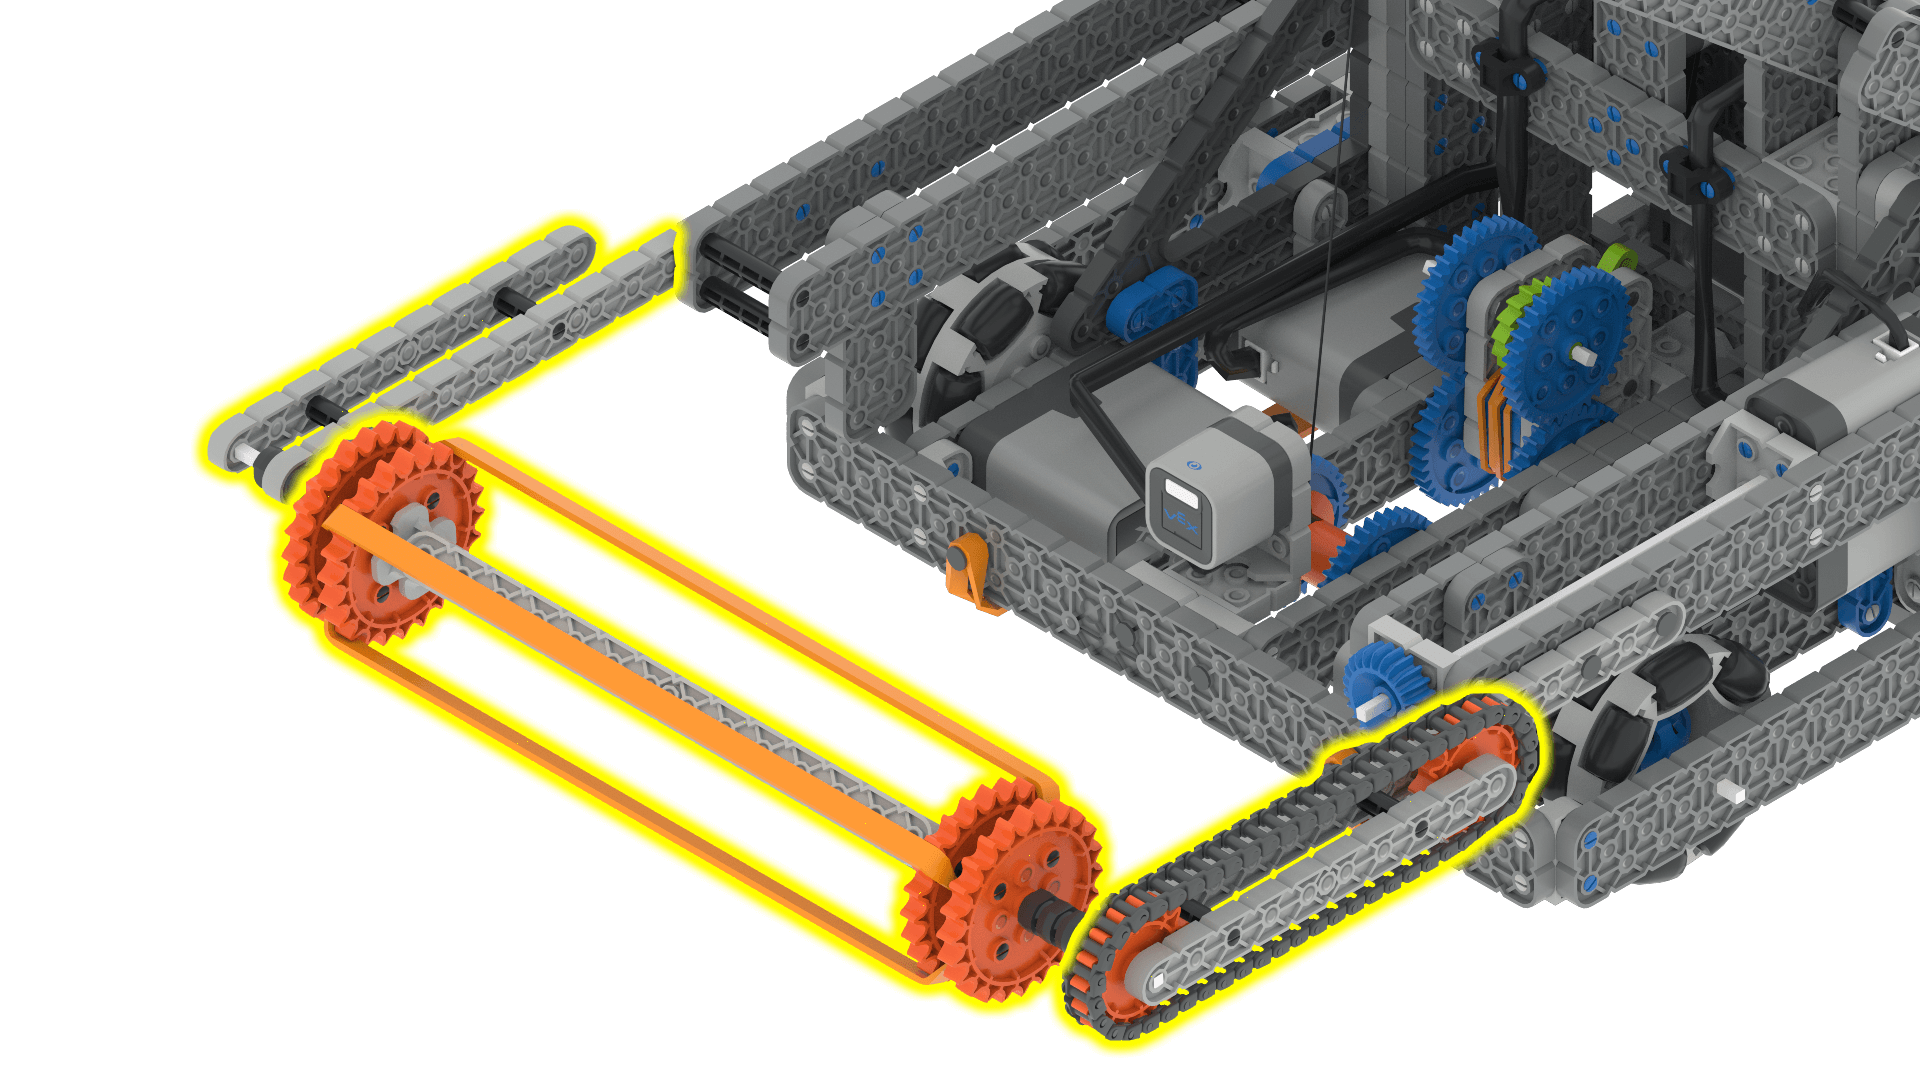
Впускний двигун можна обертати вперед і назад, щоб збирати кульки та розміщувати їх на катапульті. Впускний двигун має обертатися, перш ніж торкнутися кульки, щоб підняти її. |
|
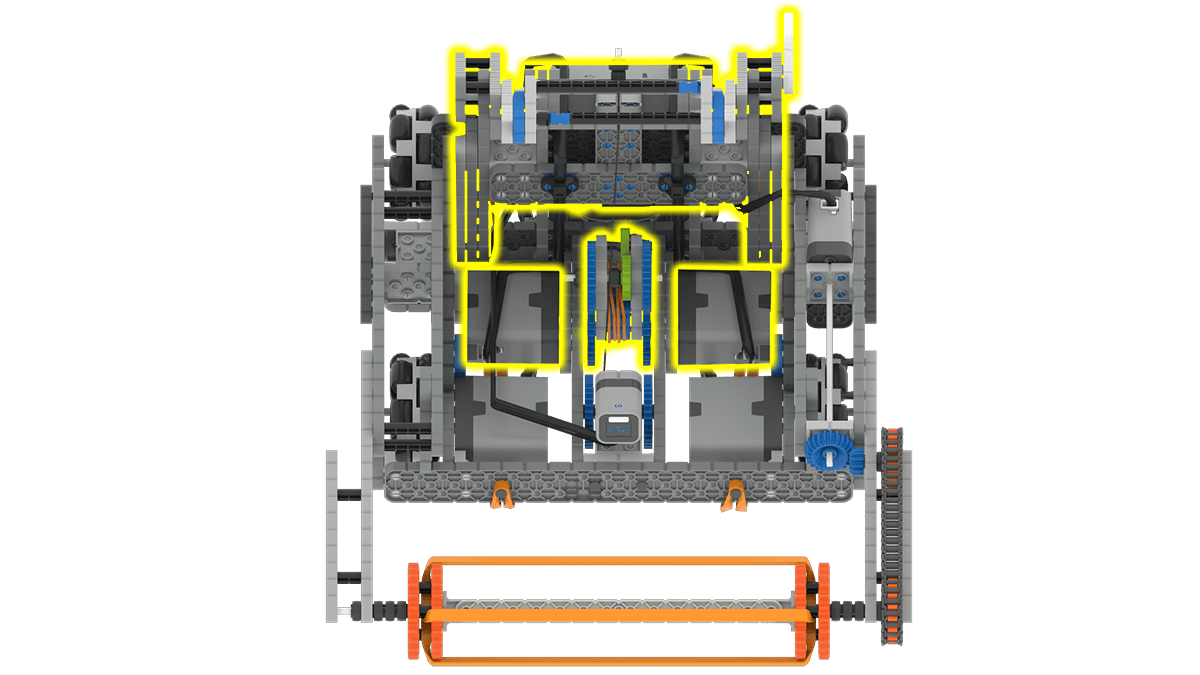
Група двигуна катапульти використовується для запуску куль, піднятих роботом. Щоб підняти кульку, катапульту необхідно опустити щонайменше на 1350 градусів. Коли катапульта піднімається або відпускається на будь-яку відстань, вона автоматично переміщується на максимальну висоту для запуску куль. |
Компоненти та функції#
Компонент або функція |
Використання |
Документація API |
|---|---|---|
Трансмісія |
Рухає та повертає робота. |
|
Впускний двигун |
Обертає два колеса спереду робота. Це дозволяє піднімати кульки з землі. |
|
Група моторів Catapult |
Запускає кульки, які підібрав робот. |
|
Датчик відстані заднього виду |
Визначає відстань між задньою частиною робота та стіною воріт. |
|
Оптичний датчик впуску |
Виявляє, чи знаходиться кулька у впускному отворі. |
|
Таймер для мозку |
Відстежує час, що минув з початку проекту. |
Дитячі майданчики#
Дитячий майданчик |
Опис |
|---|---|
Збирайте та запускайте м’ячі в полі віртуальних навичок IQ 24-25. |