
V5 Високі ставки (Аксель)#
Аксель — це герой-бот VEX V5, який використовується на V5 24-25 High Stakes Playground.
Огляд робота#
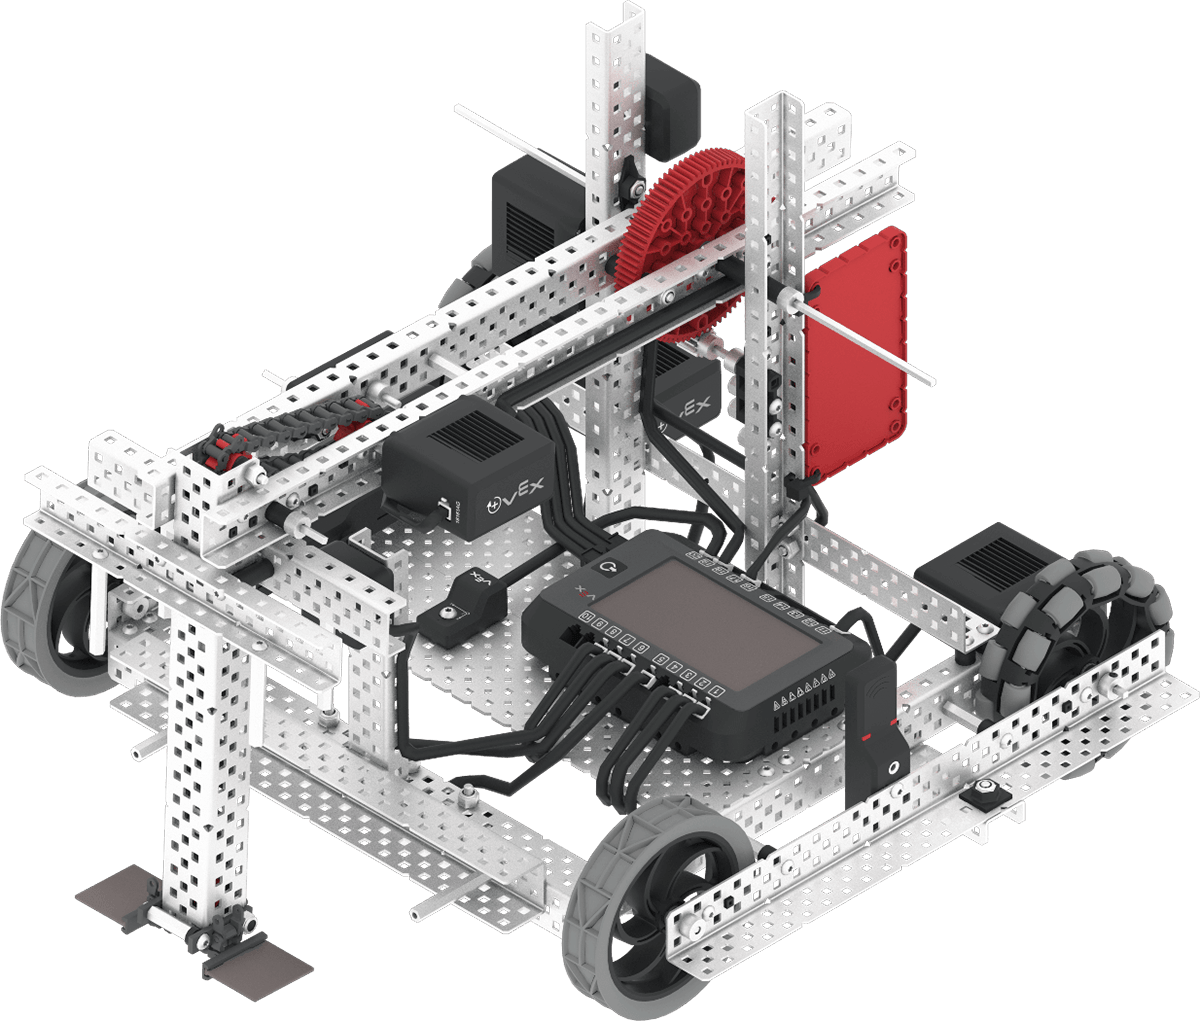
Axel підтримує стандартні елементи керування та сенсори віртуальної реальності, такі як інерційний датчик та таймер мозку, з додатковими функціями, специфічними для Axel, описаними в Блоки, специфічні для роботів та Python, специфічний для роботів.
Мотори#
Назва команди Python у конфігурації та |
Опис |
|---|---|
|
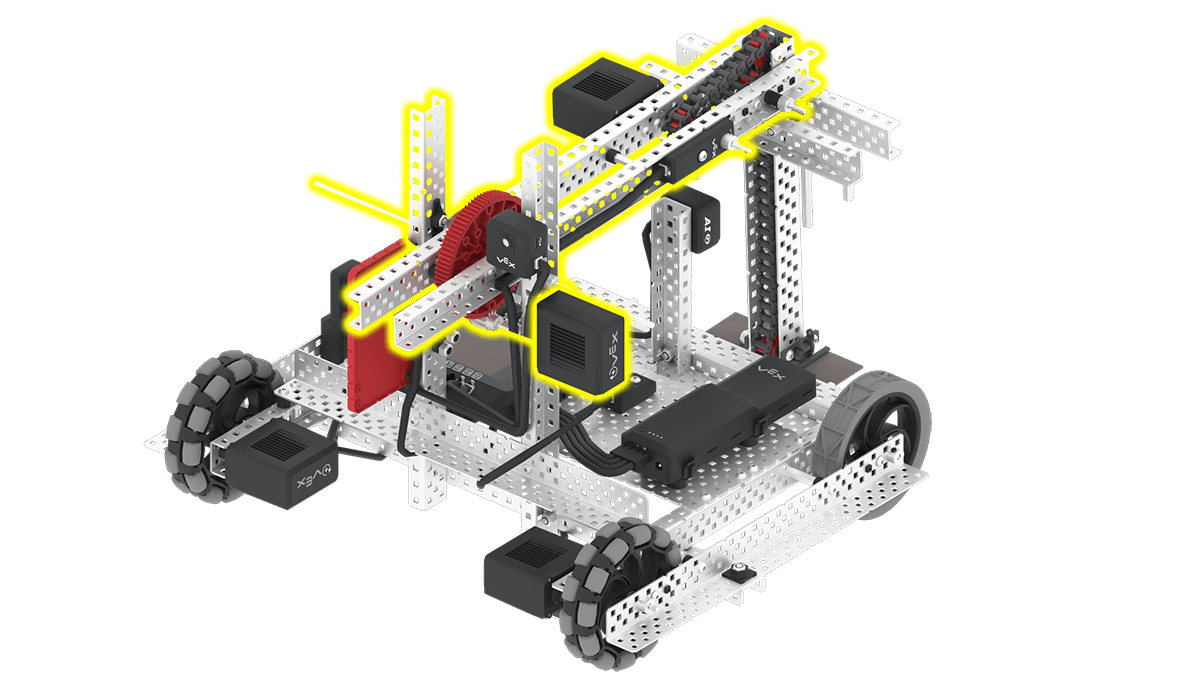
Рука піднімає та опускає руку Акселя. Руку потрібно підняти так, щоб вона не блокувала датчик зору штучного інтелекту, а також щоб насадити кільця на кілочки. |
|
Мотор штовхача переміщує його вниз по важелю. Це дозволяє зняти кільця з важеля на кілок. Положення штовхача у верхній частині важеля становить 0 градусів. |
Компоненти та функції#
Компонент або функція |
Використання |
Документація API |
|---|---|---|
Трансмісія |
Рухає та повертає робота. |
|
Мотор важеля |
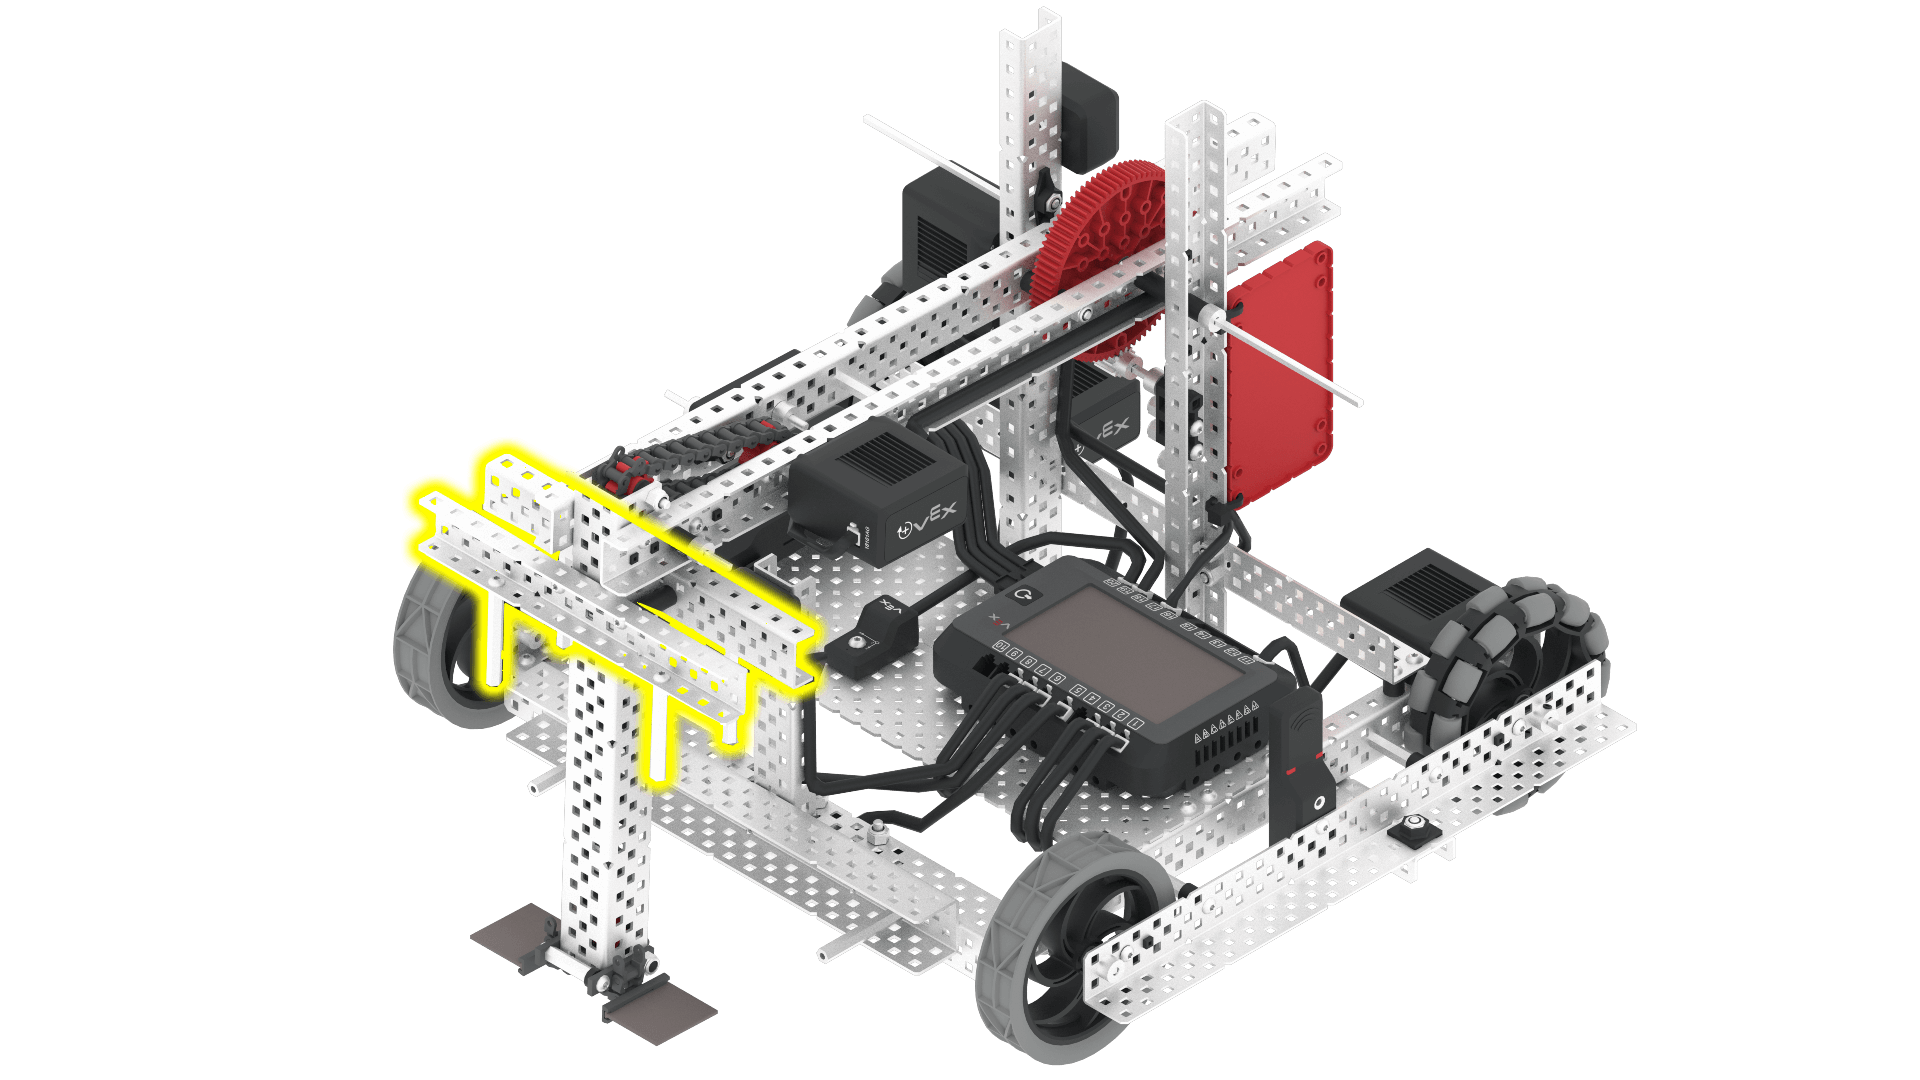
Піднімає та опускає руку для маніпулювання ігровими об’єктами. Рука має бути піднята так, щоб вона не блокувала датчик зору штучного інтелекту, а також для встановлення кілець на кілочки. Щоб підняти руку достатньо високо, щоб встановити кільце на кілочок, її потрібно підняти щонайменше на 310 градусів. |
|
штовхача двигуна |
Переміщує штовхач вниз по важелю. Це дозволяє зняти кільця з важеля на кілок. Положення штовхача у верхній частині важеля становить 0 градусів. Щоб зняти кільце з важеля, двигун штовхача повинен опуститися на 780 градусів. |
|
Датчик зору зі штучним інтелектом |
Виявляє ігрові об’єкти, щоб робот міг орієнтуватися автономно. |
|
Датчик відстані |
Повертає відстань до об’єкта від передньої частини робота. |
|
Оптичний датчик |
Виявляє об’єкти перед роботом та визначає їхній колір. |
|
Датчик обертання |
Повертає поточний кут повороту та положення двигуна штовхача. |
|
GPS-сенсор |
Повертає поточну позицію та напрямок руху робота на ігровому майданчику. |
|
Таймер для мозку |
Відстежує час, що минув з початку проекту. |
Дитячі майданчики#
Дитячий майданчик |
Опис |
|---|---|
Забивайте кільця та мобільні голи в галузі віртуальних навичок V5 24-25. |