
V5 Override (Flex)#
Flex — це герой-бот VEX V5, який використовується на V5 26-27 Override Playground.
Огляд робота#
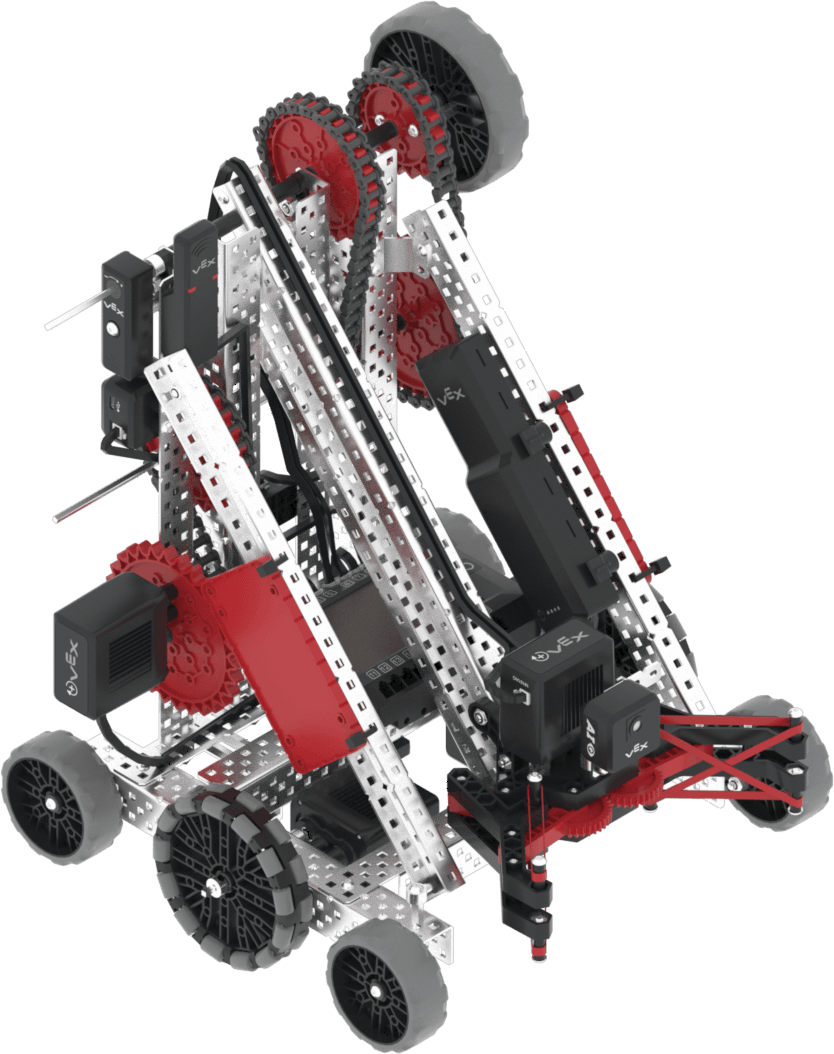
Flex підтримує стандартні елементи керування та сенсори віртуальної реальності, такі як інерційний датчик та таймер мозку, з додатковими функціями, специфічними для Flex, описаними в Блоки, специфічні для роботів та Python, специфічний для роботів.
Мотори#
Назва команди Python у конфігурації та |
Опис |
|---|---|
|
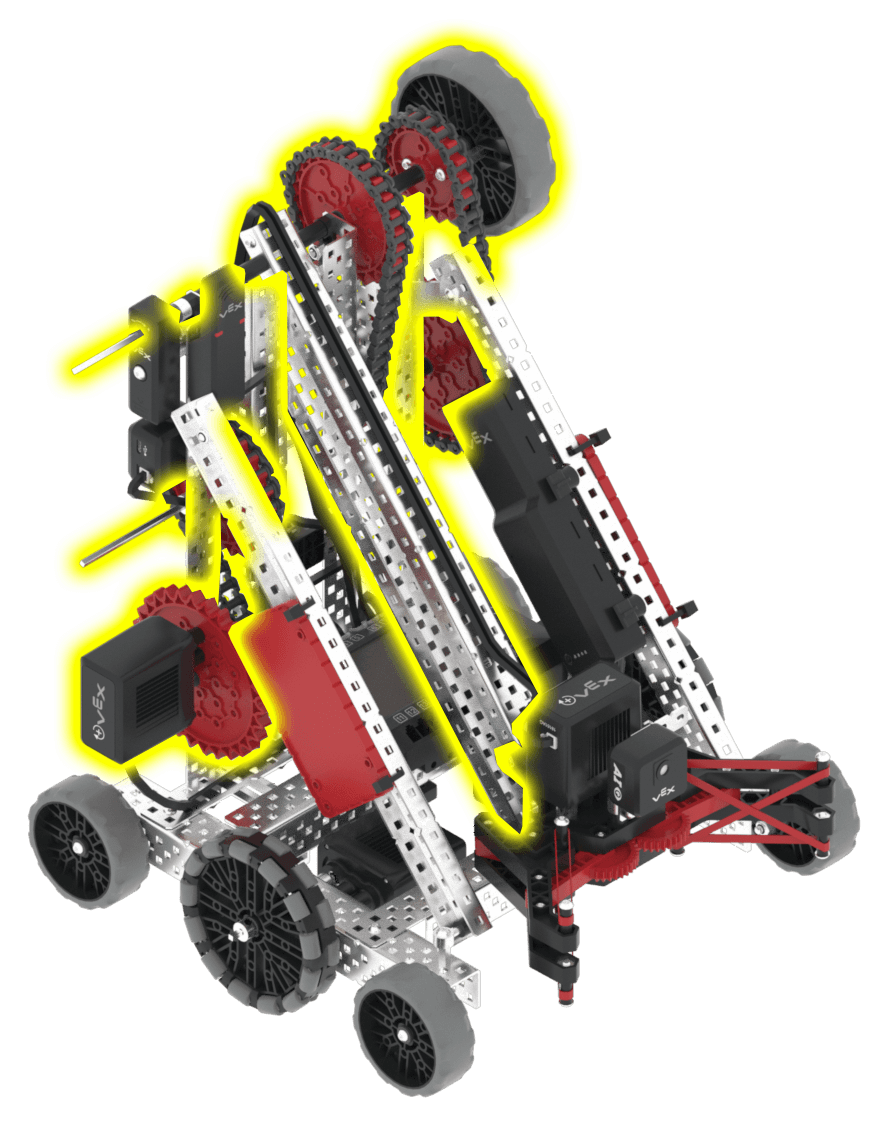
Піднімає та опускає руку. Рука знаходиться в повністю піднятому положенні під кутом 2000 градусів; початкове положення – 0 градусів. |
|
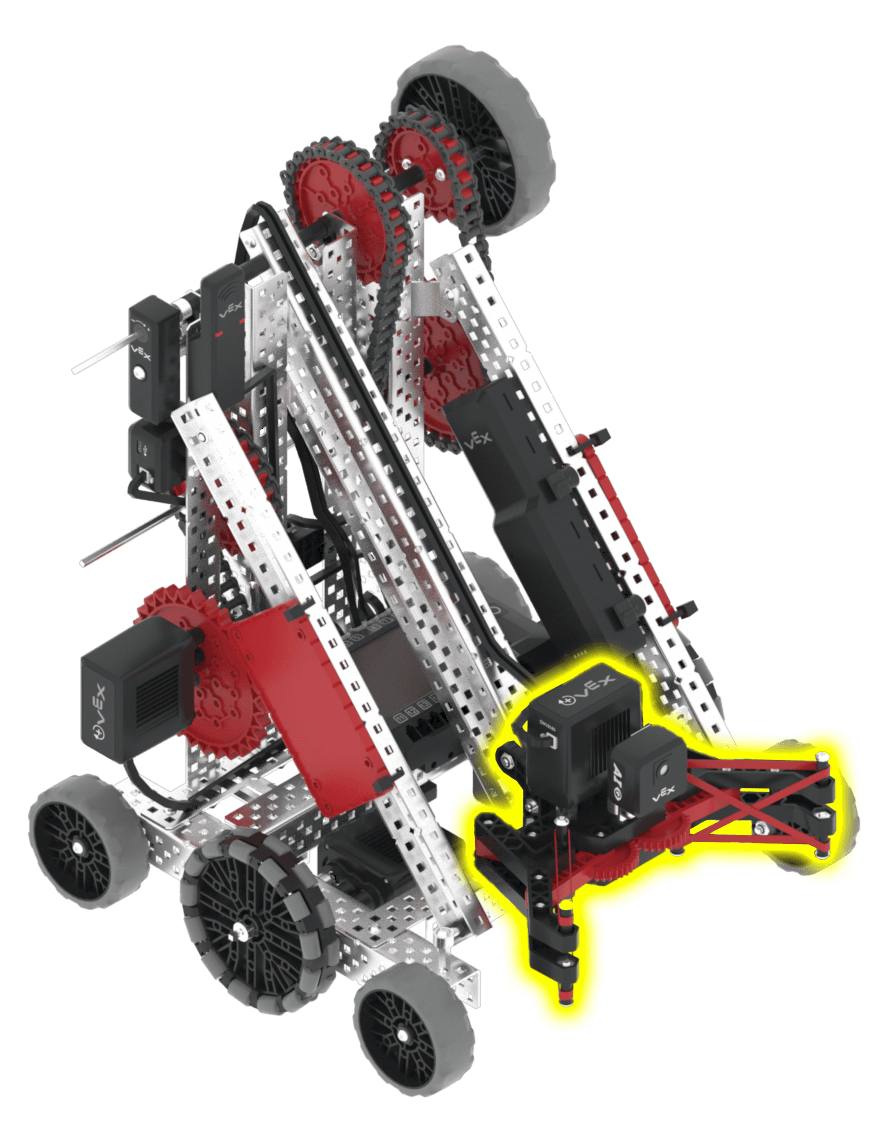
Відкриває та закриває лапу. Початкове положення – 467 градусів (повністю закрито); лапа повністю відкрита при 0 градусах. |
Компоненти та функції#
Компонент або функція |
Використання |
Документація API |
|---|---|---|
Трансмісія |
Рухає та повертає робота. |
|
ArmMotor |
Піднімає та опускає руку для взаємодії з ігровими елементами. |
|
ClawMotor |
Відкриває та закриває клешню для захоплення та звільнення ігрових елементів. |
|
Датчик зору зі штучним інтелектом |
Встановлений на клешні, повернутий вперед. Виявляє ігрові об’єкти перед клешнею, щоб робот міг орієнтуватися автономно. Блокується, коли клешня тримає шпильку або чашку, тому працює лише тоді, коли клешня порожня. |
|
Датчик відстані |
Встановлюється спереду робота, повернувшись уперед. Визначає відстань між передньою частиною робота та об’єктом. |
|
GPS-сенсор |
Повертає поточну позицію та напрямок руху робота на ігровому майданчику. |
|
Таймер для мозку |
Відстежує час, що минув з початку проекту. |
Дитячі майданчики#
Дитячий майданчик |
Опис |
|---|---|
Зіграйте у завдання V5 26-27 «Перевизначення навичок автономного кодування». |