
Python específico para robôs#
Introdução#
O robô herói Fling inclui três opções de motor e o sensor de cor.
Todos os métodos VR padrão do VEXcode estão disponíveis para utilização no IQ 21-22 Pitching In Playground.
Abaixo segue uma lista de todos os métodos disponíveis específicos para robôs:
Sistema de transmissão – Movimenta e roda o robô.
Ações
drive— Move o robô para a frente ou para trás para sempre.drive_for— Move o robô para a frente ou para trás uma distância específica.turn— Vira o robô para a esquerda ou para a direita para sempre.turn_for— Roda o robô para a esquerda ou para a direita de um número específico de graus.turn_to_heading— Roda o robô para enfrentar uma direção específica de -359 a 359 graus.turn_to_rotation— Roda o robô para uma rotação específica.stop— Interrompe o movimento do robô.
Mutadores
set_heading— Altera a direção atual do robô para uma nova direção.set_rotation— Altera a rotação atual do robô para uma nova rotação.set_timeout— Define durante quanto tempo o robô tentará terminar um movimento.set_drive_velocity— Indica ao robô a velocidade de deslocação.set_turn_velocity— Indica ao robô a velocidade a que deve virar.
Obteve
heading— Devolve a direção atual do robô de 0 a 359,99 graus.rotation— Retorna a rotação atual do robô.is_done— Retorna se o robô terminou de se mover, como um valor booleano.is_moving— Retorna se o robô se está a mover, como um valor booleano.velocity— Devolve a velocidade de deslocação do robô.
Movimento - Movimente e acompanhe os motores do robô.
Ações
spin— Roda um motor para a frente ou para trás para sempre.spin_for— Roda um motor a uma distância específica.spin_to_position— Roda um motor para uma posição específica.stop— Impede que um motor gire.
Mutadores
set_position— Altera a posição actual do motor para um novo valor.set_velocity— Diz a um motor a que velocidade deve rodar.set_timeout— Define durante quanto tempo um motor tentará terminar um movimento.
Obteve
is_done— Retorna se o motor terminou de se mover, como um valor booleano.is_spinning— Retorna se o motor está a rodar, como um valor booleano.position— Retorna a posição actual do motor.velocity— Devolve a velocidade de rotação do motor.
Consola – Imprima na consola e monitorize os valores.
Imprimir
brain.screen.print— Apresenta texto, números ou valores de variáveis na Consola.brain.screen.next_row— Move o cursor da Consola para o início da linha seguinte.brain.screen.clear_screen— Limpa todas as linhas da Consola.
Monitor
monitor_variable— Adiciona uma ou mais variáveis predefinidas ao separador Monitor.monitor_sensor— Adiciona um ou mais valores de sensor ao separador Monitor.
Deteção - Utilize os vários sensores do robô.
Cor
color- Devolve a cor detectada pelo sensor de cor.brightness- Devolve a quantidade de luz reflectida pelo objecto.hue- Devolve a matiz detectada pelo sensor de cor.is_near_object- Retorna se o Sensor de Cor deteta um objeto dentro do alcance.
Os exemplos nesta página utilizam a posição inicial padrão do Playground.
Transmissão#
O sistema de transmissão controla a forma como o robô de realidade virtual se move e gira. Pode mover-se para a frente ou para trás, virar para a esquerda ou para a direita, mudar de direção e acompanhar a sua rotação.
Ações#
conduzir#
drive moves the robot forward or reverse forever. The robot will continue to move until it is given another action, like turning or stopping.
Usage:
drivetrain.drive(direction)
Parâmetros |
Descrição |
|---|---|
|
A direção em que o robô se move: |
def main():
    # Drive forward then stop
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
conduzir_para#
O comando drive_for move o robô para a frente ou para trás por uma distância específica. O projeto aguardará até que o robô termine de se mover antes de executar a próxima linha de código.
Usage:
drivetrain.drive_for(direction, distance, units, wait)
Parâmetros |
Descrição |
|---|---|
|
A direção em que o robô se move: |
|
A distância percorrida pelo robô. Pode ser um número inteiro |
|
Opcional. A unidade de distância: |
|
Opcional. |
def main():
    # Drive forward and backward
    drivetrain.drive_for(FORWARD, 200, MM)
    drivetrain.drive_for(REVERSE, 200, MM)

# VR threads — Do not delete
vr_thread(main)
virar#
O comando turn o robô vire para a esquerda ou para a direita indefinidamente. O robô continuará a virar até receber outra ação, como conduzir ou parar.
Usage:
drivetrain.turn(direction)
Parâmetros |
Descrição |
|---|---|
|
Direção para a qual o robô vira: |
def main():
    # Turn right and left, then stop
    drivetrain.turn(RIGHT)
    wait(2, SECONDS)
    drivetrain.turn(LEFT)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
virar_para#
O comando turn_for roda o robô para a esquerda ou para a direita num número específico de graus. A rotação é relativa à posição atual do robô. O projeto aguardará até que o robô termine de rodar antes de executar a próxima linha de código.
Usage:
drivetrain.turn_for(direction, angle, units, wait)
Parâmetros |
Descrição |
|---|---|
|
Direção para a qual o robô vira: |
|
O número de graus que o robô roda. Pode ser um número inteiro |
|
Opcional. Unidade de rotação: |
|
Opcional. |
def main():
    # Turn the robot right and left
    drivetrain.turn_for(RIGHT, 90, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_for(LEFT, 90, DEGREES)

# VR threads — Do not delete
vr_thread(main)
virar_para_o_título#
A direção é a direção para a qual o robô está virado, medida em graus. turn_to_heading roda o robô de modo a ficar virado para uma direção específica de -359 a 359 graus. O robô irá rodar na direção mais curta para alcançar a direção desejada.
A direção inicial do robô é de 0 graus.
O projeto aguardará até que o robô termine de rodar antes de executar a próxima linha de código.
Usage:
drivetrain.turn_to_heading(angle, units, wait)
Parâmetros |
Descrição |
|---|---|
|
A direção para a qual o robô deve estar virado, em graus. Pode ser um número inteiro |
|
Opcional. Unidade de rotação: |
|
Opcional. |
def main():
    # Turn to face the cardinal directions
    drivetrain.turn_to_heading(90, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(180, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(270, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
rodar_para_rotação#
turn_to_rotation roda o robô para uma rotação específica.
A rotação é o quanto o robô rodou, medida em graus. No início de um projeto, o valor de rotação é definido como 0 graus. A rotação também pode ser definida através do método set_rotation.
Os valores de rotação são absolutos. Isto significa que a direção da viragem depende da rotação atual do robô. Virar para a direita aumenta a rotação, e virar para a esquerda diminui a rotação.
Por exemplo, se o robô começar a 0 graus e rodar 720 graus, este irá virar para a direita duas vezes. Se depois rodar 360 graus, virará para a esquerda uma vez, porque 360 é inferior a 720.
O projeto aguardará até que o robô termine de rodar antes de executar a próxima linha de código.
Usage:
drivetrain.turn_to_rotation(angle, units, wait)
Parâmetros |
Descrição |
|---|---|
|
O valor de rotação, em graus, para o qual o robô irá rodar. Pode ser um número inteiro |
|
Opcional. Unidade de rotação: |
|
Opcional. |
def main():
    # Turn left, then spin in a circle
    # clockwise and face right
    drivetrain.turn_to_rotation(-90, DEGREES)
    wait(1, SECONDS)
    drivetrain.turn_to_rotation(450, DEGREES)

# VR threads — Do not delete
vr_thread(main)
parar#
stop interrompe o movimento do robô.
Usage:
drivetrain.stop()
Parâmetros |
Descrição |
|---|---|
Este método não tem parâmetros. |
def main():
    # Drive forward then stop
    drivetrain.drive(FORWARD)
    wait(2, SECONDS)
    drivetrain.stop()

# VR threads — Do not delete
vr_thread(main)
Mutantes#
definir_cabeçalho#
A direção é a direção para a qual o robô está virado, medida em graus. set_heading altera a direção atual do robô para um novo valor de direção.
Por exemplo, se o robô se virou para a direita, definir a direção para 0 graus faz com que essa posição virada para a direita se torne os novos 0 graus. De seguida, o robô pode rodar para outras posições com base nessa nova direção.
Usage:
drivetrain.set_heading(heading, units)
Parâmetros |
Descrição |
|---|---|
|
O valor de direção, em graus, a definir para o robô. Pode ser um número inteiro |
|
Opcional. Unidade de medida do cabeçalho: |
def main():
    # Face the new 0 degrees
    drivetrain.set_heading(90, DEGREES)
    drivetrain.turn_to_heading(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
definir_rotação#
A rotação indica o quanto o robô rodou, medida em graus. No início de um projeto, o valor de rotação é definido como 0 graus. O comando set_rotation altera a rotação actual do robô para um novo valor.
Por exemplo, se o robô tiver dado duas voltas completas para a direita, o seu valor de rotação será de 720 graus. Definir a rotação para 0 graus irá repor essa rotação de 720 para 0 graus. De seguida, o robô poderá rodar para rotações baseadas nesse novo valor.
Usage:
drivetrain.set_rotation(rotation, units)
Parâmetros |
Descrição |
|---|---|
|
O valor de rotação, em graus, a definir para o robô. Pode ser um número inteiro |
|
Opcional. Unidade de rotação: |
def main():
    # Spin counterclockwise two times
    drivetrain.set_rotation(720, DEGREES)
    drivetrain.turn_to_rotation(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
definir_tempo limite#
O parâmetro set_timeout define durante quanto tempo o robô tentará completar um movimento. Se o robô não conseguir completar dentro deste tempo, interromperá a tentativa e passará para a linha de código seguinte. Isto evita que o robô fique preso num movimento.
Usage:
drivetrain.set_timeout(value, units)
Parâmetros |
Descrição |
|---|---|
|
O tempo que o robô pode tentar para completar um movimento. Pode ser um número inteiro positivo |
|
A unidade de tempo: |
def main():
    # Turn right after driving forward
    drivetrain.set_timeout(1, SECONDS)
    drivetrain.drive_for(FORWARD, 25, INCHES)
    drivetrain.turn_for(RIGHT, 90)

# VR threads — Do not delete
vr_thread(main)
definir_velocidade_de_acionamento#
O parâmetro set_drive_velocity ( set_drive_velocity define a velocidade de deslocação do robô. Uma percentagem mais elevada faz com que o robô se desloque mais rapidamente, enquanto uma percentagem mais baixa o faz deslocar-se mais lentamente.
Todos os projetos começam com o robô a deslocar-se a 50% da velocidade por defeito.
Nota: Uma velocidade mais elevada faz com que o robô se mova mais rapidamente, mas pode ser menos preciso. Uma velocidade mais baixa faz com que o robô se mova mais devagar, mas pode ser mais preciso.
Usage:
drivetrain.set_drive_velocity(velocity, units)
Parâmetros |
Descrição |
|---|---|
|
A velocidade de condução, de 0% a 100%. Pode ser um número inteiro |
|
Opcional. Unidade de velocidade: |
def main():
    # Drive forward at different velocities
    # Default velocity
    drivetrain.drive_for(FORWARD, 150, MM)
    wait(1, SECONDS)
    # Drive slower
    drivetrain.set_drive_velocity(20, PERCENT)
    drivetrain.drive_for(FORWARD, 150, MM)
    wait(1, SECONDS)
    # Drive faster
    drivetrain.set_drive_velocity(100, PERCENT)
    drivetrain.drive_for(FORWARD, 150, MM)

# VR threads — Do not delete
vr_thread(main)
definir_velocidade_de_viragem#
O parâmetro set_turn_velocity define a velocidade de rotação do robô. Uma percentagem mais elevada faz com que o robô gire mais rápido, enquanto uma percentagem mais baixa o faz girar mais devagar.
Todos os projetos começam com o robô a rodar a 50% da velocidade por defeito.
Nota: Uma velocidade mais elevada faz com que o robô gire mais rápido, mas pode ser menos preciso. Uma velocidade mais baixa faz com que o robô gire mais devagar, mas pode ser mais preciso.
Usage:
drivetrain.set_turn_velocity(velocity, units)
Parâmetros |
Descrição |
|---|---|
|
A velocidade de rotação, de 0% a 100%. Pode ser um número inteiro |
|
Opcional. Unidade de velocidade: |
def main():
    # Turn at different velocities
    # Default velocity
    drivetrain.turn_for(RIGHT, 120, DEGREES)
    wait(1, SECONDS)
    # Turn slower
    drivetrain.set_turn_velocity(20, PERCENT)
    drivetrain.turn_for(RIGHT, 120, DEGREES)
    wait(1, SECONDS)
    # Turn faster
    drivetrain.set_turn_velocity(100, PERCENT)
    drivetrain.turn_for(RIGHT, 120, DEGREES)

# VR threads — Do not delete
vr_thread(main)
Getters#
cabeçalho#
A direção indica o rumo para o qual o robô está virado, medida em graus. O comando heading devolve a direção atual do robô, variando de 0 a 359,99 graus.
A direção inicial do robô é de 0 graus.
Usage:
drivetrain.heading(units)
Parâmetros |
Descrição |
|---|---|
|
Opcional. Unidade de medida do cabeçalho: |
def main():
    # Display the heading after turning
    drivetrain.turn_for(RIGHT, 450, DEGREES)
    brain.screen.print("Heading: ")
    brain.screen.print(drivetrain.heading(DEGREES))

# VR threads — Do not delete
vr_thread(main)
rotação#
A rotação indica o quanto o robô rodou, medida em graus. No início de um projeto, o valor de rotação é definido como 0 graus. O comando rotation devolve a rotação atual do robô.
Virar para a direita aumenta a rotação, e virar para a esquerda diminui a rotação. Por exemplo, duas voltas completas para a direita resultarão numa rotação de 720 graus.
Usage:
drivetrain.rotation(units)
Parâmetros |
Descrição |
|---|---|
|
Opcional. Unidade de rotação: |
def main():
    # Display the rotation after turning
    drivetrain.turn_for(RIGHT, 450, DEGREES)
    brain.screen.print("Rotation: ")
    brain.screen.print(drivetrain.rotation(DEGREES))

# VR threads — Do not delete
vr_thread(main)
está_concluído#
is_done devolve um valor booleano indicando se o robô terminou de se mover. Isto pode ser utilizado para controlar o tempo de outras ações com base no movimento do robô.
True— O robô terminou de se mover.False— O robô ainda se está a mover.
Este método funciona em conjunto com os seguintes métodos Drivetrain que têm o parâmetro wait : drive_for, turn_for, turn_to_heading, e turn_to_rotation.
Usage:
drivetrain.is_done()
Parâmetros |
Descrição |
|---|---|
Este método não tem parâmetros. |
está_em_movimento#
is_moving devolve um valor booleano indicando se o robô está em movimento. Isto pode ser utilizado para controlar o tempo de outras ações com base no movimento do robô.
True— O robô está em movimento.False— O robô não se está a mover.
Usage:
drivetrain.is_moving()
Parâmetros |
Descrição |
|---|---|
Este método não tem parâmetros. |
velocidade#
A velocidade velocity devolve a velocidade de deslocação do robô, em percentagem, de -100% a 100%.
Usage:
drivetrain.velocity(units)
Parâmetros |
Descrição |
|---|---|
|
Opcional. Unidade de velocidade: |
Exemplo
def main():
    # Display the velocity after driving
    drivetrain.drive_for(FORWARD, 150, MM)
    brain.screen.print("Velocity: ")
    brain.screen.print(drivetrain.velocity(PERCENT))
Movimento#
O Fling utiliza o motor de entrada para puxar as bolas ou ejetá-las. Os motores da catapulta e da tensão do braço da catapulta lançam as bolas, sendo que a tensão altera a distância percorrida pelas bolas.
Cada motor tem o seu próprio comportamento de condução. As descrições de condução explicam como cada condução move este motor no Fling.
Ações#
rodar#
O comando spin faz com que o motor gire para a frente ou para trás indefinidamente. O motor continuará a rodar até receber outra ação, como rodar numa direção diferente ou parar.
Utilização:
Um dos três objetos motores disponíveis pode ser utilizado com este método, como se mostra abaixo:
motor |
Comando |
|---|---|
|
|
|
|
|
|
Parâmetros |
Descrição |
|---|---|
|
O sentido de rotação do motor depende do motor selecionado:
|
def main():
    # Spin the Intake Motor to collect a Ball
    intake_motor.spin(FORWARD)
    wait(1, SECONDS)
    intake_motor.stop()

# VR threads — Do not delete
vr_thread(main)
rodar_para#
O comando spin_for faz rodar um motor por uma distância específica. A rotação é relativa à posição atual do motor. O projeto aguardará até que o motor termine de rodar antes de executar a próxima linha de código.
Utilização:
Um dos três objetos motores disponíveis pode ser utilizado com este método, como se mostra abaixo:
motor |
Comando |
|---|---|
|
|
|
|
|
|
Parâmetros |
Descrição |
|---|---|
|
O sentido de rotação do motor depende do motor seleccionado: |
|
A distância a que o motor roda. |
|
Opcional. A unidade de distância: |
|
Opcional.
|
def main():
    # Collect a Ball with the Intake Motor
    intake_motor.spin_for(FORWARD, 360, DEGREES)

# VR threads — Do not delete
vr_thread(main)
rodar para a posição#
spin_to_position roda um motor para uma posição específica.
A posição de um motor é o quanto ele rodou, medido em DEGREES ou TURNSUma volta é igual a 360 graus. No início de um projeto, a posição do motor é definida para 0 graus. A posição do motor também pode ser definida através do método set_position.
Os valores de posição são absolutos. Isto significa que o sentido de rotação depende da posição atual do motor.
Por exemplo, se o motor arrancar a 0 graus e rodar até uma posição de 720 graus, dará duas voltas para a frente. Se depois rodar até uma posição de 360 graus, dará uma volta para trás, porque 360 é inferior a 720.
Utilização:
Um dos três objetos motores disponíveis pode ser utilizado com este método, como se mostra abaixo:
motor |
Comando |
|---|---|
|
|
|
|
|
|
Parâmetros |
Descrição |
|---|---|
|
O valor da posição para a qual o motor irá rodar. |
|
Opcional. A unidade de posição: |
|
Opcional.
|
def main():
    # Move the Catapult Motor to a launch position
    catapult_motor.spin_to_position(2600, DEGREES)

# VR threads — Do not delete
vr_thread(main)
motor de paragem#
stop impede que um motor gire.
Utilização:
Um dos três objetos motores disponíveis pode ser utilizado com este método, como se mostra abaixo:
motor |
Comando |
|---|---|
|
|
|
|
|
|
Parâmetros |
Descrição |
|---|---|
Este método não tem parâmetros. |
def main():
    # Spin the Intake Motor, then stop it
    intake_motor.spin(FORWARD)
    wait(1, SECONDS)
    intake_motor.stop()

# VR threads — Do not delete
vr_thread(main)
Mutantes#
definir_posição#
A posição de um motor é o quanto ele rodou, medida em DEGREES ou TURNSUma volta é igual a 360 graus. set_position altera a posição atual do motor para um novo valor.
Por exemplo, se um motor tiver rodado 180 graus, definir a posição para 0 graus irá repor essa posição de 180 para 0 graus. De seguida, o motor poderá rodar para posições baseadas nesse novo valor.
Utilização:
Um dos três objetos motores disponíveis pode ser utilizado com este método, como se mostra abaixo:
motor |
Comando |
|---|---|
|
|
|
|
|
|
Parâmetros |
Descrição |
|---|---|
|
O valor de posição a definir para o motor. |
|
Opcional. A unidade de posição: |
def main():
    # Set the Catapult Motor position, then return it to 0 degrees
    catapult_motor.set_position(2600, DEGREES)
    catapult_motor.spin_to_position(0, DEGREES)

# VR threads — Do not delete
vr_thread(main)
definir_velocidade#
O parâmetro set_velocity define a velocidade de rotação do motor. Uma percentagem mais elevada faz com que o motor gire mais depressa, enquanto uma percentagem mais baixa faz com que o motor gire mais devagar.
Cada projeto começa com cada motor a rodar a 50% da velocidade por defeito.
Nota: Uma velocidade mais elevada faz com que o motor gire mais depressa, mas pode ser menos precisa. Uma velocidade mais baixa faz com que o motor gire mais devagar, mas pode ser mais preciso.
Utilização:
Um dos três objetos motores disponíveis pode ser utilizado com este método, como se mostra abaixo:
motor |
Comando |
|---|---|
|
|
|
|
|
|
Parâmetros |
Descrição |
|---|---|
|
A velocidade de rotação, de -100% a 100%. Pode ser um número inteiro |
|
A unidade de velocidade: |
def main():
    # Set the Catapult Motor velocity before moving it
    catapult_motor.set_velocity(75, PERCENT)
    catapult_motor.spin_to_position(2600, DEGREES)

# VR threads — Do not delete
vr_thread(main)
definir_tempo limite#
O parâmetro set_timeout define durante quanto tempo um motor tentará completar um movimento. Se o motor não conseguir completar o movimento durante esse tempo, interromperá a tentativa e passará para a linha de código seguinte. Isto evita que o motor fique preso num movimento.
Utilização:
Um dos três objetos motores disponíveis pode ser utilizado com este método, como se mostra abaixo:
motor |
Comando |
|---|---|
|
|
|
|
|
|
Parâmetros |
Descrição |
|---|---|
|
O tempo que o motor pode tentar para completar um movimento. Pode ser um número inteiro positivo |
|
A unidade de tempo: |
def main():
    # Limit how long the Catapult Motor waits to reach its target
    catapult_motor.set_timeout(2, SECONDS)
    catapult_motor.spin_to_position(5000, DEGREES)

# VR threads — Do not delete
vr_thread(main)
Getters#
está_concluído#
is_done retorna se o motor terminou de se mover, como um valor booleano. Isto pode ser utilizado para controlar o tempo de outros comportamentos com base no movimento do motor.
True— O motor terminou de se mover.False— O motor ainda está a rodar.
Este método funciona em conjunto com os seguintes métodos de movimento que têm o parâmetro wait : spin_for e spin_to_position.
Utilização:
Um dos três objetos motores disponíveis pode ser utilizado com este método, como se mostra abaixo:
motor |
Comando |
|---|---|
|
|
|
|
|
|
Parâmetros |
Descrição |
|---|---|
Este método não tem parâmetros. |
está a girar#
is_spinning retorna se o motor está a rodar, como um valor booleano. Isto pode ser utilizado para controlar o tempo de outros comportamentos com base no movimento do motor.
True— O motor está a rodar.False— O motor não está a rodar.
Este método funciona em conjunto com os seguintes métodos de movimento que têm o parâmetro wait : spin_for e spin_to_position.
Utilização:
Um dos três objetos motores disponíveis pode ser utilizado com este método, como se mostra abaixo:
motor |
Comando |
|---|---|
|
|
|
|
|
|
Parâmetros |
Descrição |
|---|---|
Este método não tem parâmetros. |
posição#
A posição de um motor é o quanto ele rodou, medida em DEGREES ou TURNSUma volta é igual a 360 graus. position devolve a posição atual do motor.
No início de um projeto, a posição do motor é definida para 0 graus. Se o motor rodar uma volta completa para a frente, a posição será de 360 graus ou 1 volta. Se o motor rodar no sentido oposto, a posição será negativa.
Utilização:
Um dos três objetos motores disponíveis pode ser utilizado com este método, como se mostra abaixo:
motor |
Comando |
|---|---|
|
|
|
|
|
|
Parâmetros |
Descrição |
|---|---|
|
A unidade para voltar à posição do motor em: |
def main():
    # Print the current Catapult Motor position
    brain.screen.print(catapult_motor.position(DEGREES))

# VR threads — Do not delete
vr_thread(main)
velocidade#
A velocidade velocity o motor está a rodar.
Um valor positivo significa que o motor está a rodar para a frente. Um valor negativo significa que o motor está a rodar para trás.
Utilização:
Um dos três objetos motores disponíveis pode ser utilizado com este método, como se mostra abaixo:
motor |
Comando |
|---|---|
|
|
|
|
|
|
Parâmetros |
Descrição |
|---|---|
|
A unidade de velocidade a devolver: |
def main():
    # Print the current Intake Motor velocity
    brain.screen.print(intake_motor.velocity(PERCENT))

# VR threads — Do not delete
vr_thread(main)
Consola#
O Console apresenta texto, números e valores de variáveis enquanto um projeto está a ser executado. Os métodos da Consola também podem mover o cursor para uma nova linha, limpar a Consola e adicionar variáveis ou valores de sensores ao separador Monitor.
Imprimir#
cérebro.tela.impressão#
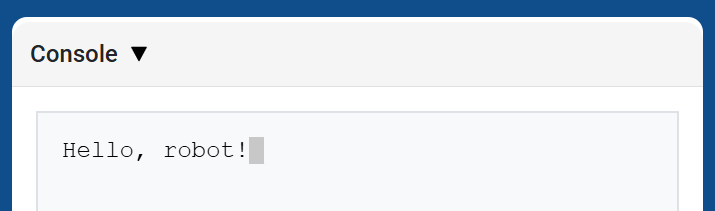
brain.screen.print apresenta texto, números ou valores de variáveis na Consola utilizando a posição atual do cursor.
Utilize brain.screen.next_row quando pretender que o próximo valor impresso comece numa nova linha.
Usage:
brain.screen.print(value)
Parâmetros |
Descrição |
|---|---|
|
O texto, o número ou o valor da variável a apresentar na Consola. |
def main():
    # Display a message in the Console
    brain.screen.print("Hello, robot!")

# VR threads — Do not delete
vr_thread(main)
cérebro.ecrã.próxima_linha#
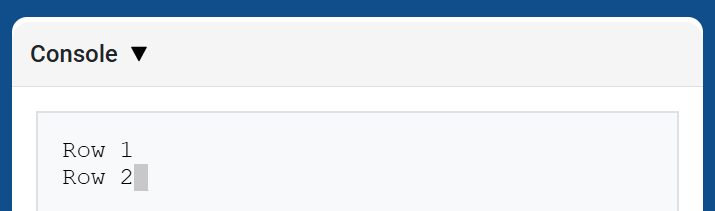
brain.screen.next_row move o cursor para a coluna 1 na linha seguinte da Consola. O próximo valor impresso aparecerá nessa linha.
Usage:
brain.screen.next_row()
Parâmetros |
Descrição |
|---|---|
Este método não tem parâmetros. |
def main():
    # Print on two rows
    brain.screen.print("Row 1")
    brain.screen.next_row()
    brain.screen.print("Row 2")

# VR threads — Do not delete
vr_thread(main)
cérebro.ecrã.limpar_ecrã#
brain.screen.clear_screen limpa todas as linhas da Consola e move o cursor de volta para a Linha 1.
Usage:
brain.screen.clear_screen()
Parâmetros |
Descrição |
|---|---|
Este método não tem parâmetros. |
def main():
    # Display text, then clear it after two seconds
    brain.screen.print("This will disappear...")
    wait(2, SECONDS)
    brain.screen.clear_screen()

# VR threads — Do not delete
vr_thread(main)
Monitor#
variável_de_monitorização#
monitor_variable adiciona uma ou mais variáveis predefinidas ao separador Monitor do VEXcode. Isto permite observar a alteração no valor de uma variável enquanto um projeto está a ser executado.
As variáveis devem ser globais para monitor_variable . Forneça o nome de cada variável como uma string.
Usage:
monitor_variable(“variable”)
monitor_variable(“variable1”, “variable2”)
Parâmetros |
Descrição |
|---|---|
|
O nome de uma variável global predefinida a monitorizar, fornecido como uma string. Para monitorizar mais do que uma variável, separe cada nome de variável com uma vírgula. |
def main():
    # Monitor the amount of loops
    global loops
    monitor_variable("loops")

    # Drive in a square 3 times
    for loops in range(12):
        drivetrain.turn_for(RIGHT, 90, DEGREES)
        drivetrain.drive_for(FORWARD, 150, MM)

# VR threads — Do not delete
vr_thread(main)
sensor_monitor#
O comando monitor_sensor adiciona um ou mais valores de sensores ao separador Monitor do VEXcode. Isto permite observar as alterações nos valores dos sensores enquanto um projeto está a ser executado.
Forneça o valor de cada sensor como uma string.
Usage:
monitor_sensor(“sensor”)
monitor_sensor(“sensor1”, “sensor2”)
Parâmetros |
Descrição |
|---|---|
|
O valor do sensor a monitorizar, fornecido como uma string. Para monitorizar mais do que um valor de sensor, separe cada valor com uma vírgula. Os identificadores de sensores suportados incluem:
|
def main():
    # Monitor the robot's heading
    monitor_sensor("drivetrain.heading")
    drivetrain.turn_for(RIGHT, 450, DEGREES)

# VR threads — Do not delete
vr_thread(main)
Sensação#
Cor#
cor#
A função color devolve uma instância de uma classe Color , com base no valor de matiz detectado. Estas instâncias podem ser comparadas com objetos Color predefinidos para criar instruções condicionais.
As cores possíveis são:
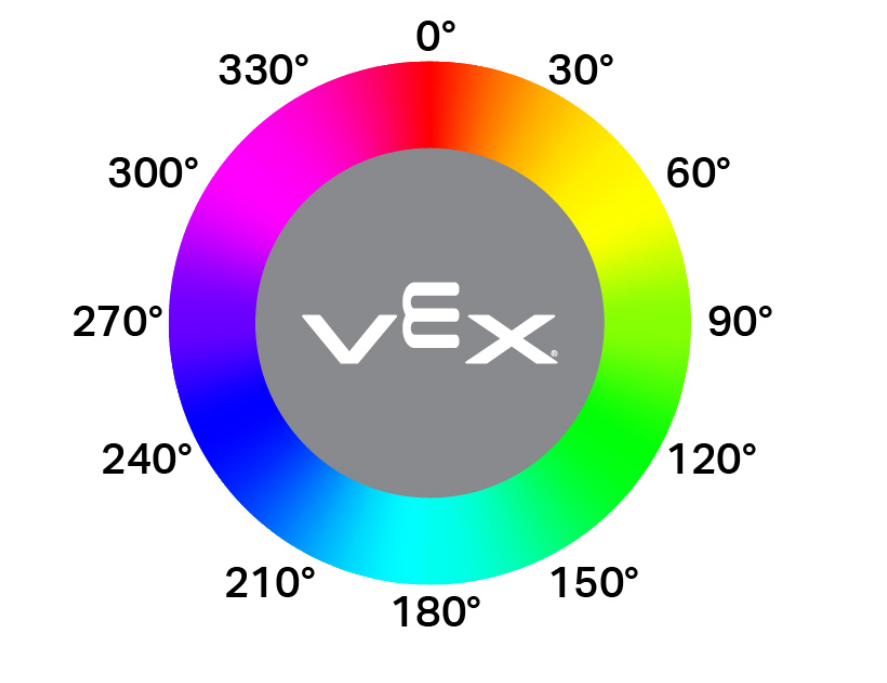
NONERED- Um valor de matiz entre 340° - 20°GREEN- Um valor de matiz entre 80° - 140°BLUE- Um valor de matiz entre 200° - 240°YELLOW- Um valor de matiz entre 40° e 60°ORANGE- Um valor de matiz entre 20° e 40°PURPLE- Um valor de matiz entre 240° - 280°CYAN- Um valor de matiz entre 140° - 200°
Nota: O sensor de cor procura intervalos de tonalidade que correspondam à cor especificada. Para detetar intervalos de matiz específicos, consulte hue.
Usage:
color.color()
Parâmetros |
Descrição |
|---|---|
Este método não tem parâmetros. |
def main():
    # Print the color detected by the Color Sensor
    brain.screen.print(color.color())

# VR threads — Do not delete
vr_thread(main)
brilho#
brightness devolve a quantidade de luz reflectida pelo objecto como um decimal (float) que representa uma percentagem.
Uma percentagem mais elevada significa que mais luz é refletida de volta para o sensor de cor. Uma percentagem mais baixa significa que menos luz é refletida de volta.
Usage:
color.brightness()
Parâmetros |
Descrição |
|---|---|
Este método não tem parâmetros. |
def main():
    # Print the Color Sensor brightness
    brain.screen.print(color.brightness())

# VR threads — Do not delete
vr_thread(main)
matiz#
hue devolve o valor de matiz da cor detectada como um decimal (float) de 0 a 359.
O matiz é uma forma de descrever a cor utilizando números num círculo cromático.
Usage:
color.hue()
Parâmetros |
Descrição |
|---|---|
Este método não tem parâmetros. |
def main():
    # Print the hue detected by the Color Sensor
    brain.screen.print(color.hue())

# VR threads — Do not delete
vr_thread(main)
está_perto_do_objeto#
is_near_object devolve um valor booleano indicando se o sensor de cor detetou ou não um objeto dentro do alcance.
True– O sensor de cor deteta um objeto.False– O sensor de cor não detetou qualquer objeto.
Usage:
color.is_near_object()
Parâmetros |
Descrição |
|---|---|
Este método não tem parâmetros. |
def main():
    # Print whether the Color Sensor detects an object nearby
    brain.screen.print(color.is_near_object())

# VR threads — Do not delete
vr_thread(main)