
লাইন ট্র্যাকার#
ভূমিকা#
লাইন ট্র্যাকার হলো একটি অ্যানালগ সেন্সর যা এর সামনের পৃষ্ঠের প্রতিফলন ক্ষমতা শনাক্ত করতে একটি ইনফ্রারেড এলইডি এবং লাইট সেন্সর ব্যবহার করে। এটি রোবটের চ্যাসিসের নিচে স্থাপন করার জন্য ডিজাইন করা হয়েছে, যাতে রোবটটি আগে থেকে চিহ্নিত একটি পথ অনুসরণ করতে পারে।
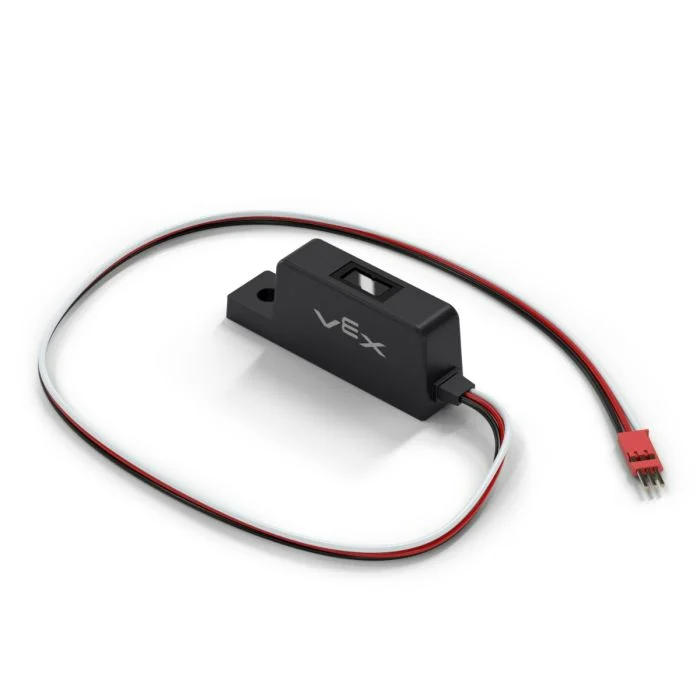
এই পৃষ্ঠায় উদাহরণস্বরূপ লাইন ট্র্যাকারের নাম হিসেবে line_tracker ব্যবহার করা হয়েছে। প্রয়োজন অনুযায়ী এটিকে আপনার নিজস্ব কনফিগার করা নাম দিয়ে প্রতিস্থাপন করুন।
উপলব্ধ পদ্ধতিগুলোর একটি তালিকা নিচে দেওয়া হলো:
reflectivity– একটিintegerফেরত দেয় যা পৃষ্ঠ থেকে প্রতিফলিত আলোর পরিমাণ শতাংশে প্রকাশ করে।
কনস্ট্রাক্টর – ম্যানুয়ালি একটি লাইন ট্র্যাকার ইনিশিয়ালাইজ করুন।
Line– একটি লাইন ট্র্যাকার তৈরি করুন।
প্রতিফলনশীলতা#
reflectivity একটি integer ফেরত দেয় যা পৃষ্ঠ থেকে প্রতিফলিত আলোর পরিমাণ শতাংশে প্রকাশ করে। এটি একটি রোবটকে পূর্ব-চিহ্নিত পথ অনুসরণ করতে সাহায্য করতে ব্যবহার করা যেতে পারে।
দ্রষ্টব্য:
০% প্রতিফলনশীলতা মানে বস্তুটি খুব অন্ধকার।
১০০% প্রতিফলনশীলতা মানে বস্তুটি খুব উজ্জ্বল।
Usage:
line_tracker.reflectivity(units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
ঐচ্ছিক। প্রতিফলনশীলতা নির্ণয়ের একক: |
নির্মাতা#
VEXcode-এর বাইরে একটি লাইন ট্র্যাকার কনফিগার করার জন্য প্রয়োজনীয় Line অবজেক্ট ম্যানুয়ালি তৈরি করতে কনস্ট্রাক্টর ব্যবহার করা হয়।
Line#
Line একটি লাইন ট্র্যাকার তৈরি করে।
Usage:
Line(port)
প্যারামিটার |
বর্ণনা |
|---|---|
|
লাইন ট্র্যাকারটি যে 3-ওয়্যার পোর্টের সাথে সংযুক্ত:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)