
Sledovač linek#
Zavedení#
Line Tracker je analogový senzor, který využívá infračervenou LED diodu a světelný senzor k detekci odrazivosti povrchu před ním. Je navržen k montáži pod podvozek robota, aby robot mohl sledovat předem vyznačenou dráhu.
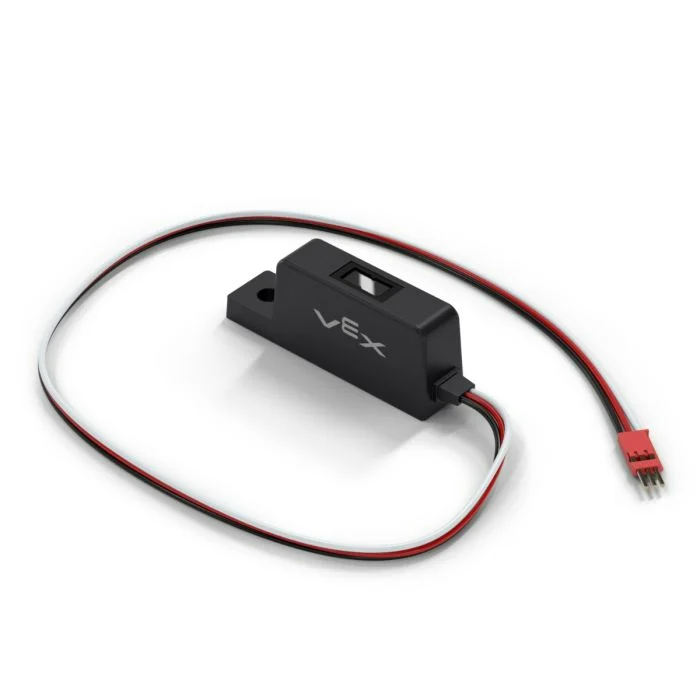
Tato stránka používá jako příklad názvu sledovače čar line_tracker V případě potřeby jej nahraďte vlastním nakonfigurovaným názvem.
Níže je uveden seznam dostupných metod:
reflectivity– Vracíinteger, které představuje množství světla odraženého od povrchu v procentech.
Konstruktor – Ruční inicializace sledovače čar.
Line– Vytvořte sledovač čar.
odrazivost#
reflectivity vrací integer, které představuje množství světla odraženého od povrchu v procentech. To lze použít k tomu, aby robot mohl sledovat předem vyznačenou cestu.
Poznámka:
0% odrazivost znamená, že objekt je velmi tmavý.
100% odrazivost znamená, že objekt je velmi jasný.
Usage:
line_tracker.reflectivity(units)
Parametr |
Popis |
|---|---|
|
Volitelné. Jednotka, ve které se má odrazivost vrátit: |
Konstruktor#
Konstruktory se používají k ručnímu vytvoření objektů typu Line , které jsou nezbytné pro konfiguraci sledovače řádků mimo VEXcode.
Line#
Line vytvoří Sledovač čar.
Usage:
Line(port)
Parametr |
Popis |
|---|---|
|
3vodičový port, ke kterému je připojen sledovač linek:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)