
Công cụ theo dõi đường dây#
Giới thiệu#
Bộ dò đường là một cảm biến tương tự sử dụng đèn LED hồng ngoại và cảm biến ánh sáng để phát hiện độ phản xạ của bề mặt phía trước. Nó được thiết kế để gắn dưới khung gầm của robot để robot có thể đi theo một đường dẫn đã được đánh dấu trước.
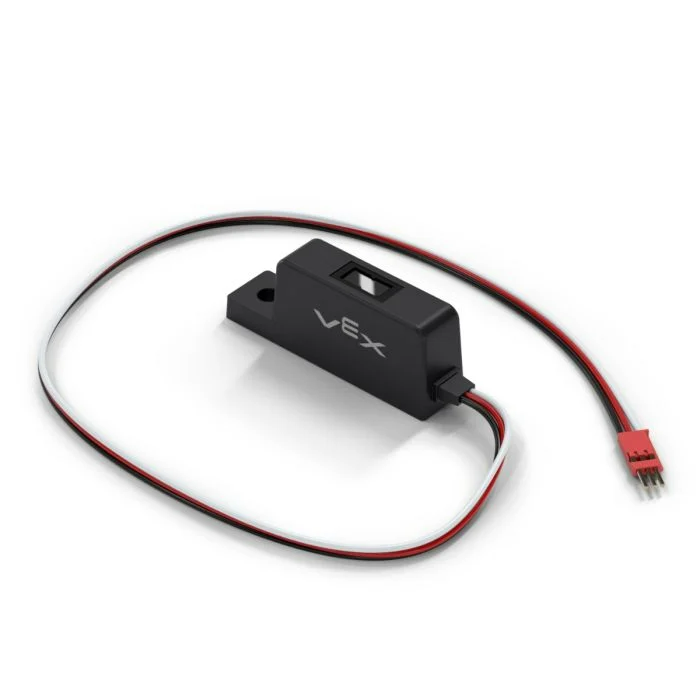
Trang này sử dụng line_tracker làm ví dụ về tên Line Tracker. Hãy thay thế bằng tên đã cấu hình của riêng bạn nếu cần.
Dưới đây là danh sách các phương pháp có sẵn:
reflectivity– Trả về mộtintegerbiểu thị lượng ánh sáng phản xạ từ bề mặt dưới dạng phần trăm.
Hàm khởi tạo – Khởi tạo thủ công một đối tượng Line Tracker.
Line– Tạo Trình theo dõi dòng.
độ phản xạ#
reflectivity trả về một integer biểu thị lượng ánh sáng phản xạ từ bề mặt dưới dạng phần trăm. Điều này có thể được sử dụng để giúp robot đi theo một đường dẫn đã được đánh dấu trước.
Ghi chú:
Độ phản xạ 0% có nghĩa là vật thể rất tối.
Độ phản xạ 100% có nghĩa là vật thể rất sáng.
Usage:
line_tracker.reflectivity(units)
Tham số |
Sự miêu tả |
|---|---|
|
Tùy chọn. Đơn vị dùng để trả về hệ số phản xạ: |
Người xây dựng#
Các hàm tạo được sử dụng để tạo thủ công các đối tượng Line , cần thiết cho việc cấu hình Line Tracker bên ngoài VEXcode.
Line#
Dòng Line tạo ra một Trình theo dõi dòng.
Usage:
Line(port)
Tham số |
Sự miêu tả |
|---|---|
|
Cổng 3 dây mà Bộ theo dõi đường dây được kết nối:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)