
Vonalkövető#
Bevezetés#
A Vonalkövető egy analóg érzékelő, amely infravörös LED-et és fényérzékelőt használ az előtte lévő felület fényvisszaverő képességének érzékelésére. Úgy tervezték, hogy a robot alváza alá szerelhető legyen, így a robot egy előre kijelölt útvonalat követhet.
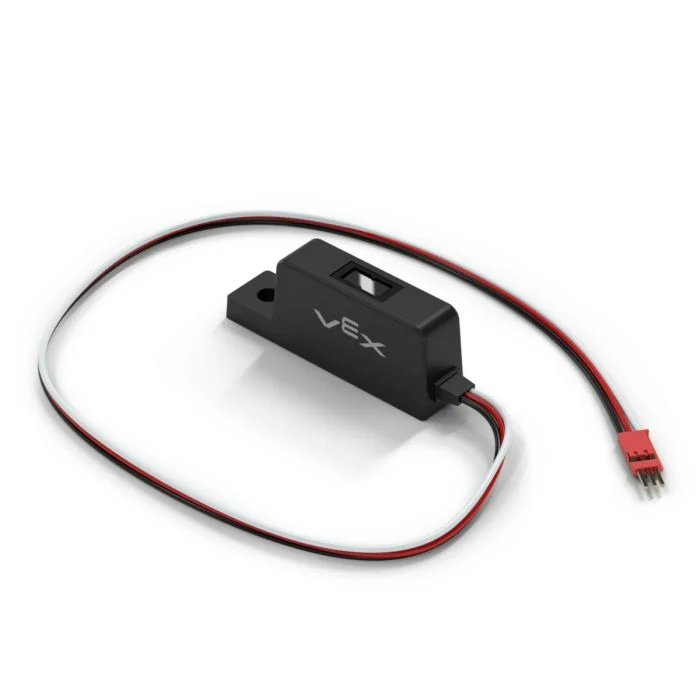
Ez az oldal line_tracker értéket használja példaként a vonalkövető nevére. Szükség szerint cserélje ki a saját konfigurált névre.
Az alábbiakban felsoroljuk az elérhető módszereket:
reflectivity– Visszaad egyintegerértéket, amely a felületről visszaverődő fény mennyiségét jelenti százalékban.
Konstruktor – Vonalkövető manuális inicializálása.
Linesor – Vonalkövető létrehozása.
fényvisszaverő képesség#
reflectivity egy integer értéket ad vissza, amely a felületről visszaverődő fény mennyiségét százalékban jelöli. Ez segíthet a robotnak egy előre kijelölt útvonal követésében.
Jegyzet:
A 0%-os fényvisszaverő képesség azt jelenti, hogy a tárgy nagyon sötét.
A 100%-os fényvisszaverő képesség azt jelenti, hogy a tárgy nagyon fényes.
Usage:
line_tracker.reflectivity(units)
Paraméter |
Leírás |
|---|---|
|
Opcionális. A fényvisszaverő képesség visszaadásához szükséges mértékegység: |
Konstruktőr#
A konstruktorokat Line soros objektumok manuális létrehozására használják, amelyek szükségesek egy vonalkövető VEXcode-on kívüli konfigurálásához.
Line#
Line sor létrehoz egy vonalkövetőt.
Usage:
Line(port)
Paraméter |
Leírás |
|---|---|
|
A 3 vezetékes port, amelyhez a vonalkövető csatlakozik:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)