
Viivanseuranta#
Johdanto#
Viivanseurantalaite on analoginen anturi, joka käyttää infrapuna-LEDiä ja valoanturia edessään olevan pinnan heijastavuuden havaitsemiseen. Se on suunniteltu asennettavaksi robotin rungon alle, jotta robotti voi seurata ennalta merkittyä reittiä.
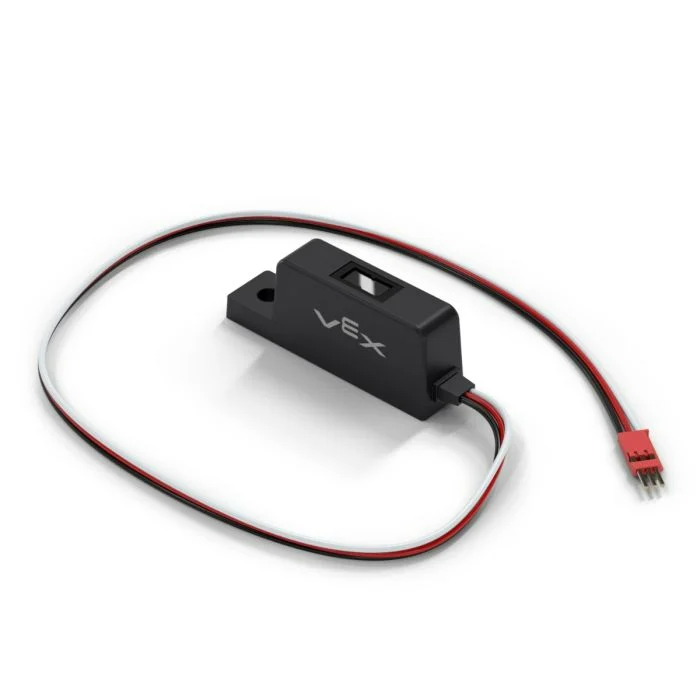
Tällä sivulla käytetään esimerkkinä rivinseurannan nimeä line_tracker Korvaa se tarvittaessa omalla määritetyllä nimelläsi.
Alla on luettelo käytettävissä olevista menetelmistä:
reflectivity– Palauttaa arvoninteger, joka edustaa pinnalta heijastuneen valon määrää prosentteina.
Konstruktori – Alusta viivanseurantalaite manuaalisesti.
Line– Luo riviseuranta.
heijastavuus#
reflectivity palauttaa arvon integer, joka edustaa pinnalta heijastuneen valon määrää prosentteina. Tätä voidaan käyttää apuna robotin ennalta merkityn reitin seuraamisessa.
Huomautus:
0 % heijastavuus tarkoittaa, että kohde on hyvin tumma.
100 % heijastavuus tarkoittaa, että kohde on erittäin kirkas.
Usage:
line_tracker.reflectivity(units)
Parametri |
Kuvaus |
|---|---|
|
Valinnainen. Heijastavuuden palauttava yksikkö: |
Rakentaja#
Konstruktoreita käytetään Line -objektien manuaaliseen luomiseen, jotka ovat välttämättömiä Line Trackerin konfiguroimiseksi VEXcoden ulkopuolella.
Line#
Line luo riviseurannan.
Usage:
Line(port)
Parametri |
Kuvaus |
|---|---|
|
3-johtiminen portti, johon linjaseurantalaite on kytketty:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)