
Linienverfolger#
Einführung#
Der Linienverfolger ist ein analoger Sensor, der mithilfe einer Infrarot-LED und eines Lichtsensors die Reflektivität der Oberfläche vor ihm misst. Er ist für die Montage unter dem Chassis eines Roboters konzipiert, damit dieser einem vorgegebenen Pfad folgen kann.
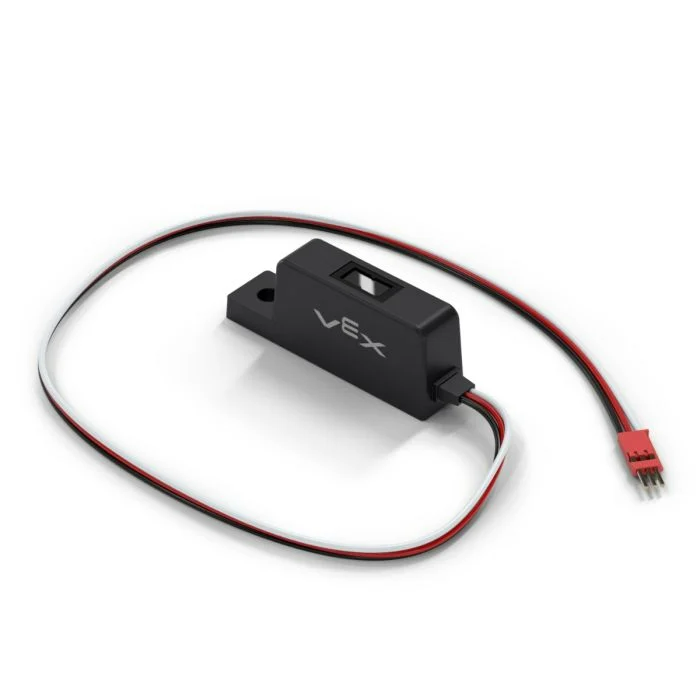
Diese Seite verwendet line_tracker als Beispielnamen für den Line Tracker. Ersetzen Sie ihn bei Bedarf durch Ihren eigenen, konfigurierten Namen.
Nachfolgend finden Sie eine Liste der verfügbaren Methoden:
reflectivity– Gibt eineintegerzurück, die den Anteil des von der Oberfläche reflektierten Lichts in Prozent angibt.
Konstruktor – Manuelle Initialisierung eines Zeilen-Trackers.
Line– Zeilenverfolger erstellen.
Reflexionsvermögen#
Die Funktion reflectivityinteger` zurück, der den prozentualen Anteil des von der Oberfläche reflektierten Lichts angibt. Dieser Wert kann einem Roboter helfen, einem vorgegebenen Pfad zu folgen.
Notiz:
Ein Reflexionsgrad von 0 % bedeutet, dass das Objekt sehr dunkel ist.
100% Reflexionsgrad bedeutet, dass das Objekt sehr hell ist.
Usage:
line_tracker.reflectivity(units)
Parameter |
Beschreibung |
|---|---|
|
Optional. Die Einheit, in der die Reflektivität zurückgegeben werden soll: |
Konstruktor#
Konstruktoren werden verwendet, um manuell Line Objekte zu erstellen, die für die Konfiguration eines Line Trackers außerhalb von VEXcode erforderlich sind.
Line#
Line erstellt einen Zeilenverfolger.
Usage:
Line(port)
Parameter |
Beschreibung |
|---|---|
|
Der 3-Draht-Port, an den der Line Tracker angeschlossen ist:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)