
ตัวติดตามเส้น#
การแนะนำ#
Line Tracker เป็นเซ็นเซอร์แบบอนาล็อกที่ใช้ LED อินฟราเรดและเซ็นเซอร์วัดแสงในการตรวจจับการสะท้อนแสงของพื้นผิวด้านหน้า ออกแบบมาเพื่อติดตั้งใต้ตัวถังของหุ่นยนต์ เพื่อให้หุ่นยนต์สามารถเคลื่อนที่ตามเส้นทางที่กำหนดไว้ล่วงหน้าได้
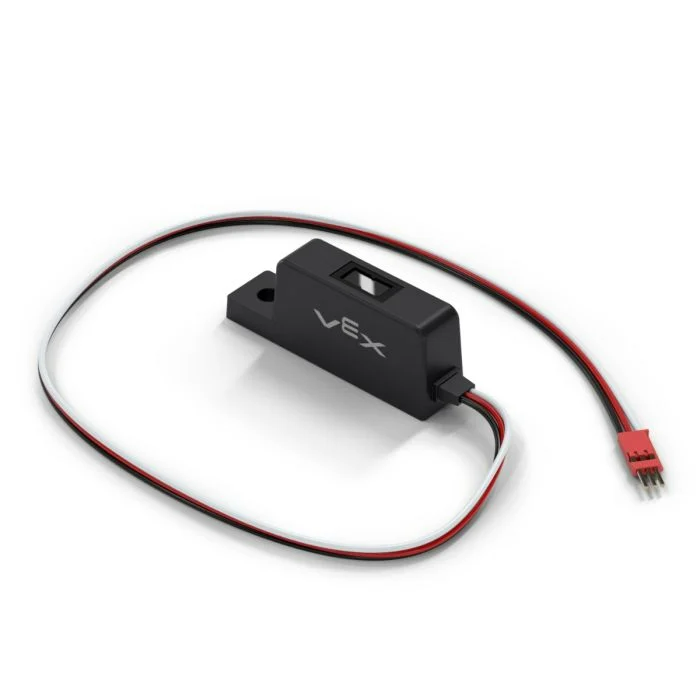
หน้านี้ใช้ line_tracker เป็นตัวอย่างชื่อ Line Tracker โปรดแทนที่ด้วยชื่อที่คุณกำหนดเองตามต้องการ
ด้านล่างนี้คือรายการวิธีการที่มีให้เลือกใช้:
reflectivity– ส่งคืนintegerที่แสดงปริมาณแสงที่สะท้อนจากพื้นผิวเป็นเปอร์เซ็นต์
ตัวสร้าง – กำหนดค่าเริ่มต้นให้กับตัวติดตามเส้นด้วยตนเอง
Line– สร้างตัวติดตามบรรทัด
การสะท้อนแสง#
reflectivity returns an integer that represents the amount of light reflected from the surface as a percent. This can be used to help a robot follow a pre-marked path.
บันทึก:
ค่าการสะท้อนแสง 0% หมายความว่าวัตถุนั้นมืดมาก
ค่าการสะท้อนแสง 100% หมายความว่าวัตถุนั้นสว่างมาก
Usage:
line_tracker.reflectivity(units)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
ตัวเลือกเสริม หน่วยที่ใช้ในการส่งคืนค่าการสะท้อนแสง: |
ผู้สร้าง#
ตัวสร้าง (Constructor) ใช้สำหรับสร้างอ็อบเจ็กต์ Line ด้วยตนเอง ซึ่งจำเป็นสำหรับการกำหนดค่า Line Tracker นอก VEXcode
Line#
บรรทัดที่ Line สร้างตัวติดตามบรรทัด
Usage:
Line(port)
พารามิเตอร์ |
คำอธิบาย |
|---|---|
|
พอร์ต 3 สายที่ Line Tracker เชื่อมต่ออยู่:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)