
Suivi de ligne#
Introduction#
Le traceur de ligne est un capteur analogique qui utilise une LED infrarouge et un capteur de lumière pour détecter la réflectivité de la surface située devant lui. Il est conçu pour être monté sous le châssis d’un robot afin que celui-ci puisse suivre un parcours prédéfini.
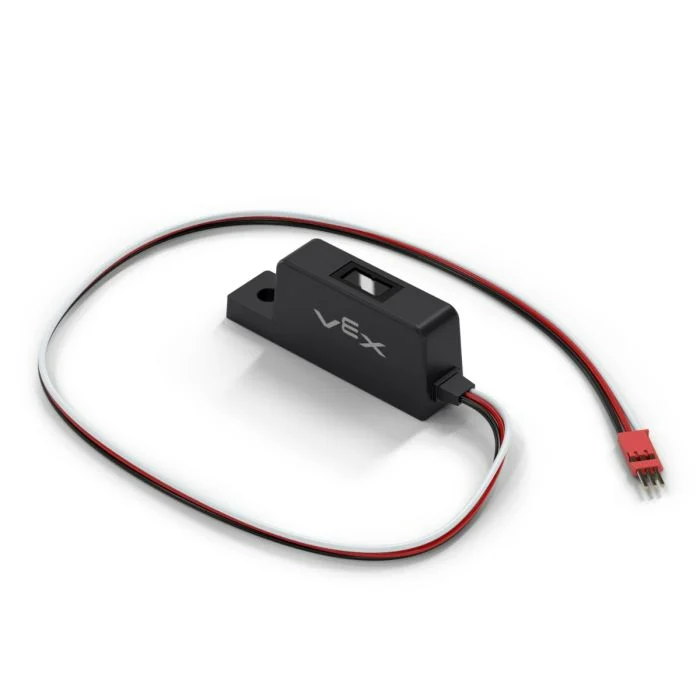
Cette page utilise line_tracker comme nom d’exemple pour le suivi de ligne. Remplacez-le par le nom que vous avez configuré, selon vos besoins.
Vous trouverez ci-dessous une liste des méthodes disponibles :
reflectivity– Renvoie unintegerqui représente la quantité de lumière réfléchie par la surface en pourcentage.
Constructeur – Initialiser manuellement un suiveur de ligne.
Line– Créer un suivi de ligne.
réflectivité#
reflectivity returns an integer that represents the amount of light reflected from the surface as a percent. This can be used to help a robot follow a pre-marked path.
Note:
Une réflectivité de 0 % signifie que l’objet est très sombre.
Une réflectivité de 100 % signifie que l’objet est très lumineux.
Usage:
line_tracker.reflectivity(units)
Paramètre |
Description |
|---|---|
|
Facultatif. Unité de retour de la réflectivité : |
Constructeur#
Les constructeurs sont utilisés pour créer manuellement Line , qui sont nécessaires pour configurer un Line Tracker en dehors de VEXcode.
Line#
Line crée un suivi de ligne.
Usage:
Line(port)
Paramètre |
Description |
|---|---|
|
Le port 3 fils auquel le Line Tracker est connecté :
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)