
Відстеження ліній#
Вступ#
Лінійний трекер – це аналоговий датчик, який використовує інфрачервоний світлодіод та датчик світла для виявлення відбивної здатності поверхні перед ним. Він призначений для встановлення під шасі робота, щоб робот міг рухатися заздалегідь позначеним шляхом.
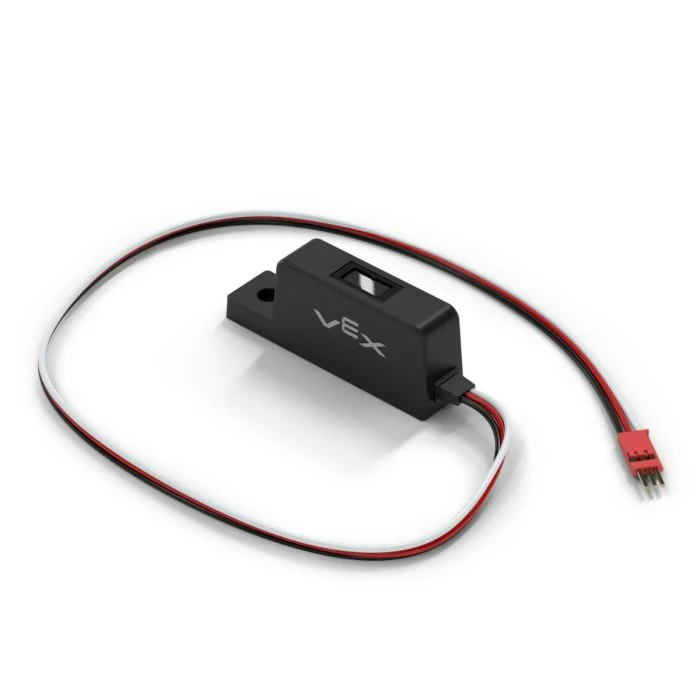
На цій сторінці як приклад назви Line Tracker використовується line_tracker За потреби замініть її власною налаштованою назвою.
Нижче наведено список доступних методів:
reflectivity– Повертає ціле числоinteger, яке представляє кількість світла, відбитого від поверхні, у відсотках.
Конструктор – Ручна ініціалізація відстежувача ліній.
Line– Створіть трекер рядків.
відбивна здатність#
reflectivity повертає integer, яке представляє кількість світла, відбитого від поверхні, у відсотках. Це може бути використано, щоб допомогти роботу слідувати заздалегідь позначеним шляхом.
Примітка:
0% відбивної здатності означає, що об’єкт дуже темний.
100% відбивна здатність означає, що об’єкт дуже яскравий.
Usage:
line_tracker.reflectivity(units)
Параметр |
Опис |
|---|---|
|
Необов’язково. Одиниця вимірювання, в якій повертається відбивна здатність: |
Конструктор#
Конструктори використовуються для ручного створення об’єктів Line , які необхідні для налаштування Line Tracker поза VEXcode.
Line#
Line створює трекер ліній.
Usage:
Line(port)
Параметр |
Опис |
|---|---|
|
3-провідний порт, до якого підключено Line Tracker:
|
# Create a Line Tracker in Port A
line_tracker = Line(brain.three_wire_port.a)