
রেঞ্জ ফাইন্ডার#
ভূমিকা#
আলট্রাসনিক রেঞ্জ ফাইন্ডার শব্দ তরঙ্গ ব্যবহার করে নিকটতম বস্তুর দূরত্ব পরিমাপ করে। এটি একটি আলট্রাসনিক স্পন্দন পাঠিয়ে এবং সেই শব্দটি ফিরে আসতে কতক্ষণ সময় লাগে তা পরিমাপ করে কাজ করে।
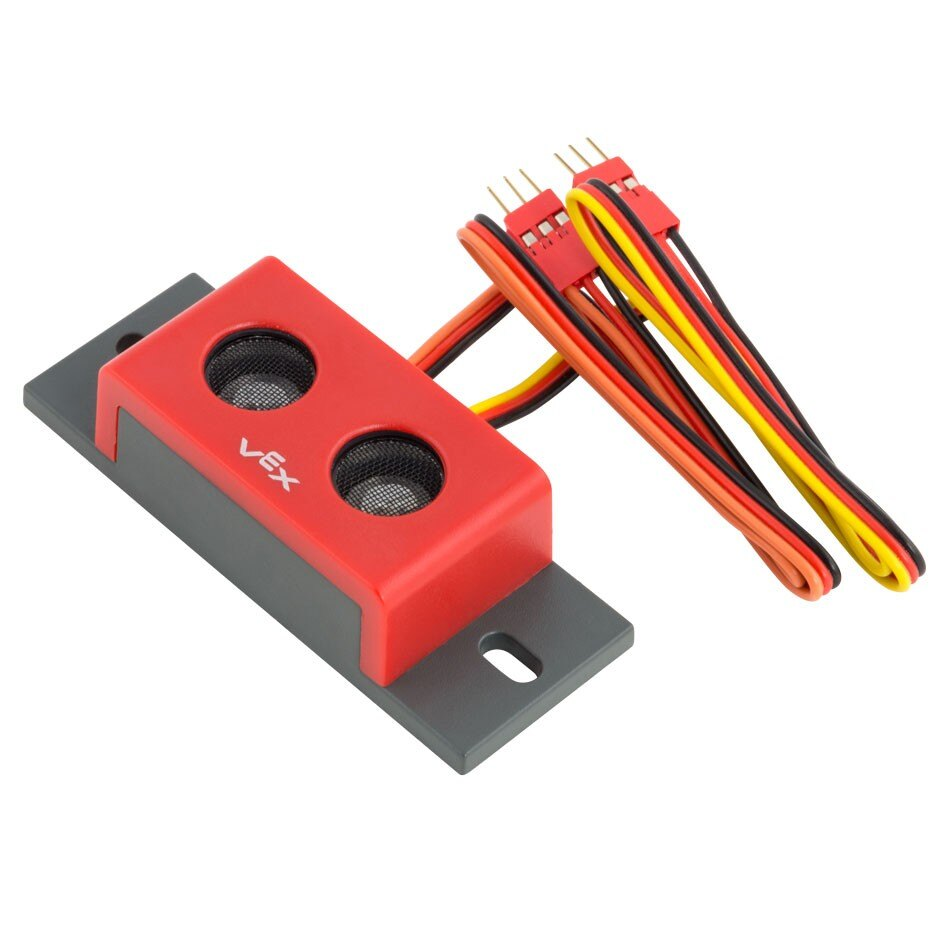
এই পৃষ্ঠায় উদাহরণস্বরূপ রেঞ্জ ফাইন্ডারের নাম হিসেবে range_finder ব্যবহার করা হয়েছে। প্রয়োজন অনুযায়ী এটিকে আপনার নিজস্ব কনফিগার করা নাম দিয়ে প্রতিস্থাপন করুন।
উপলব্ধ পদ্ধতিগুলোর একটি তালিকা নিচে দেওয়া হলো:
found_object– রেঞ্জ ফাইন্ডার কোনো বস্তু সনাক্ত করতে পেরেছে কিনা তা ফেরত দেয়।distance– রেঞ্জ ফাইন্ডার এবং নিকটতম সনাক্ত করা বস্তুর মধ্যে দূরত্ব ফেরত দেয়।
কনস্ট্রাক্টর – ম্যানুয়ালি একটি রেঞ্জ ফাইন্ডার ইনিশিয়ালাইজ করুন।
Sonar– একটি রেঞ্জ ফাইন্ডার তৈরি করুন।
পাওয়া_বস্তু#
found_object একটি Boolean ফেরত দেয় যা নির্দেশ করে যে রেঞ্জ ফাইন্ডার তার দৃষ্টিসীমার মধ্যে কোনও বস্তু সনাক্ত করেছে কিনা।
True– রেঞ্জ ফাইন্ডারটি একটি বস্তু শনাক্ত করছে।False– রেঞ্জ ফাইন্ডার কোনো বস্তু শনাক্ত করতে পারছে না।
Usage:
range_finder.found_object()
প্যারামিটার |
বর্ণনা |
|---|---|
এই পদ্ধতিতে কোনো প্যারামিটার নেই। |
দূরত্ব#
distance সেন্সর দ্বারা সনাক্ত করা নিকটতম বস্তুর পরিমাপ করা দূরত্বকে দশমিক float হিসাবে ফেরত দেয়।
Usage:
range_finder.distance(units)
প্যারামিটার |
বর্ণনা |
|---|---|
|
দূরত্ব বোঝানোর একক হবে: |
নির্মাণকারী#
কনস্ট্রাক্টর ব্যবহার করে ম্যানুয়ালি Sonar অবজেক্ট তৈরি করা হয়, যা VEXcode-এর বাইরে রেঞ্জ ফাইন্ডার কনফিগার করার জন্য প্রয়োজনীয়।
Sonar#
Sonar একটি রেঞ্জ ফাইন্ডার তৈরি করে।
Usage:
Sonar(port)
প্যারামিটার |
বর্ণনা |
|---|---|
|
রেঞ্জ ফাইন্ডারটি যে 3-ওয়্যার পোর্টের সাথে সংযুক্ত:
|
# Create a Range Finder in Port A
range_finder = Sonar(brain.three_wire_port.a)